众擎机器人脚踝并联机构分析及公式推导
一、机构自由度DoF
自由度M根据Grubler公式:
对于该机构:
总构件数(虎克铰作为一个高副看待,不计算中心十字)
运动副(高副)数(虎克铰作为一个高副看待)
总自由度(低副)数(一个连杆两端的两个球铰有一个局部自由度,看作一个球铰和一个虎克铰)
因此:
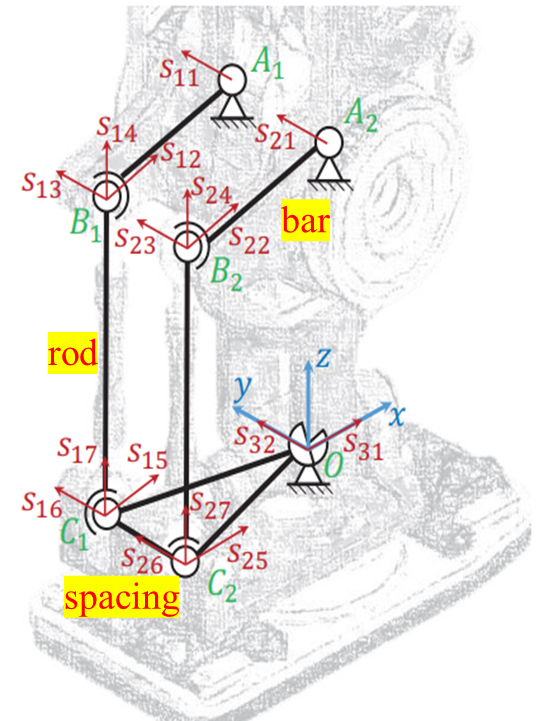
该并联机构自由度数为2,2电机输入在A1,A2,末端构件脚部有两个旋转自由度,为全驱动机构。
二、逆向运动学
1. 建立坐标系
为了计算方便,把世界坐标系建在虎克铰中心,以初始姿态时的虎克铰两个副的方向作为X轴,Y轴(如上图)。
则脚部构件的旋转矩阵R为YX欧拉角(注意先后顺序,如果虎克铰两轴机械设计相反,则顺序相反)。
记为 ,则旋转矩阵R为:
众擎代码为:
2. 计算BA_bar旋转角度θ
注意到B点既在BA_bar,又在CB_rod上,因此B点在以C为圆心,rod长为半径的球面上,同时又在A为圆心,bar长为半径的空间圆上。
首先计算BA_bar初始向,圆心与球心向量
将B点带入球面约束方程:
代码中:
即:
由于电机轴线沿Y方向,因此可表示为:
因此:
代码:
即:
因此:
用三角等式消去其中余弦项,得到:
求解一元二次方程:
该方程有两个根,对应的是两种不同的构型,构型由初始构件安装条件确定,在运动过程中构型不会变化(除非在奇异点处有可能发生构型变化),本构型求根时取+号。
之后,可以根据求解角度计算出机构任何一点的空间位置,得到逆向运动学。
三、雅克比矩阵
雅克比矩阵的目的是推导末端欧拉角速度 与电机输入速度 的关系。
需要通过速度之间的关系推导 。
1. 欧拉角速度与角速度转换
如果脚部输入速度是,求脚部的 。
加上线速度:
代码中的计算:
2. 以沿杆速度建立等式
对于一个刚体杆,各点沿杆方向的线速度均相等,以此建立等式。
2.1 从电机端计算沿杆速度
设电机速度为 ,转轴均沿Y轴正方向 ,则B点沿BC杆速度可表示为:
对于两个支链:
代码中 的计算:
2.2 从脚部计算沿杆速度
设脚部构件原点的速度为 ,则C点沿BC杆速度可表示为:
对于两个支链:
代码中的计算
3. 计算雅克比矩阵
由沿杆速度相等,以及欧拉角速度和角速度关系:
因为:
所以:
代码中计算了 和 :
4. 力雅克比矩阵
上面探讨的是速度之间的关系,下面讨论电机输入力与脚部力的关系。
由虚功原理可得:
两边转置:
因此:
相关代码:
四、正向运动学
大部分并联机构的正向运动学没有解析解,一般采用数值迭代的方式进行计算。最常见的迭代算法是Newton-Raphson算法(一种梯度下降法),众擎采用的就是这个方法。
1. Newton-Raphson迭代法
Newton-Raphson 迭代法具体迭代过程如下所述:
输入电机角度 ,初始脚部欧拉角 ,误差极限ER,最大迭代次数m
计算 下的逆解 和雅克比矩阵
计算,
若的范数小于ER,则迭代结束,正解为 ;否则,跳至第二步;
检查迭代次数,若其超过m ,则输出迭代过程不收敛
2. 代码
这个方法的收敛性有待验证,但是好在实际应用过程中基本上用不到运动学正解。
五、实际部署
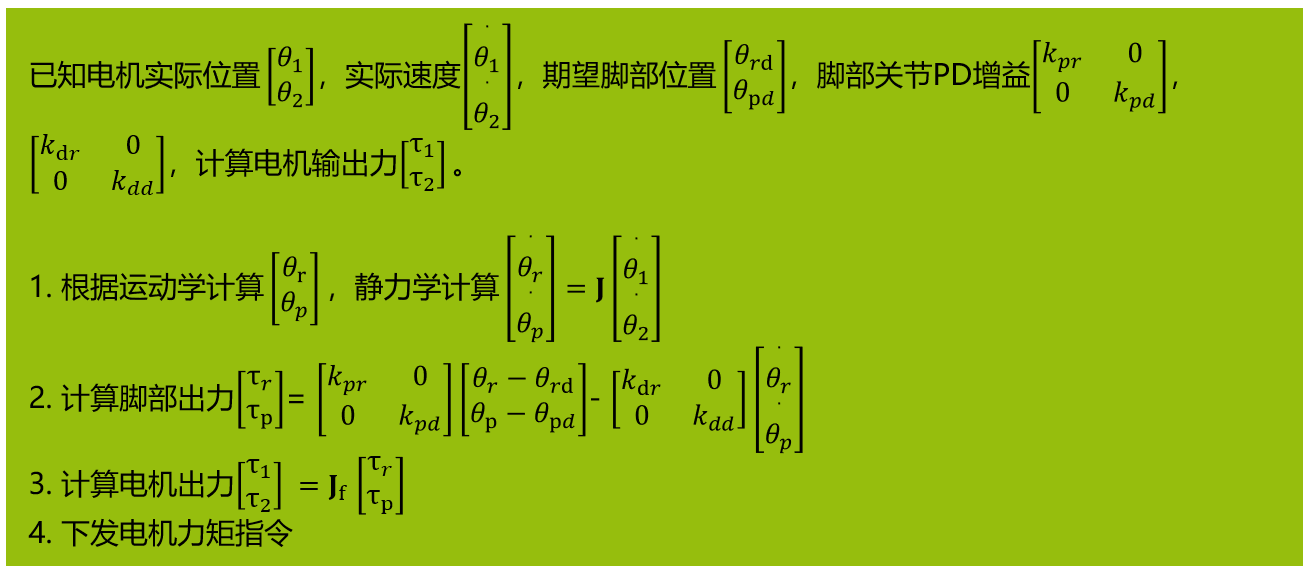
由于URDF无法表示并联机构,因此一般直接将关节放在脚部进行简化,即训练时使用代替。但是在实际部署时,实际控制的是电机。
六、PD增益
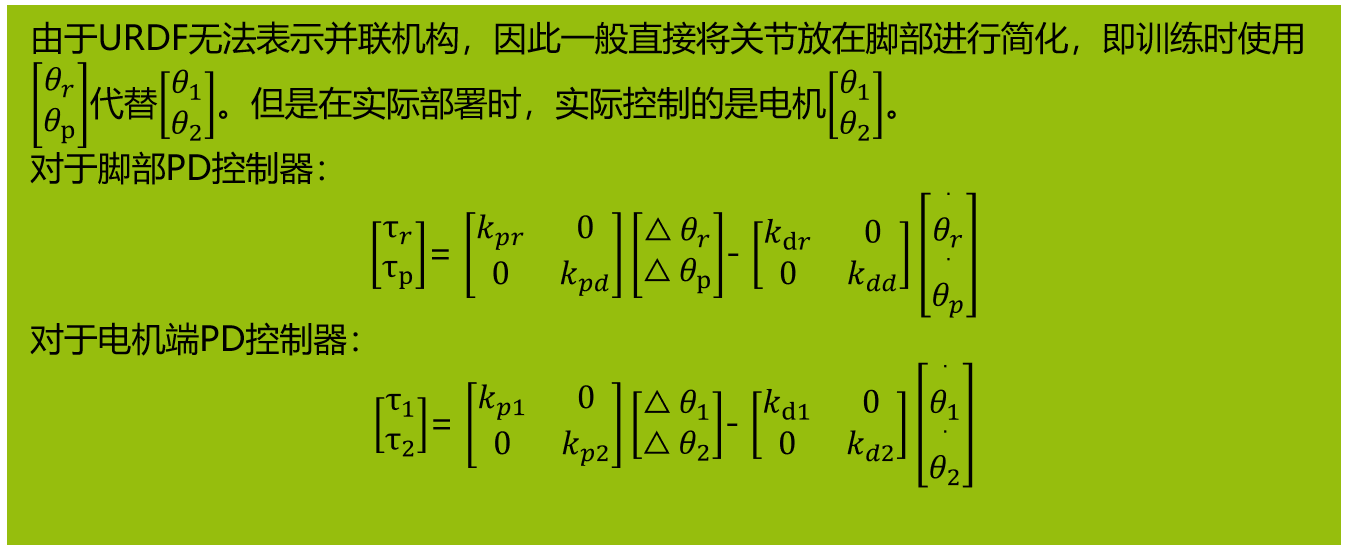
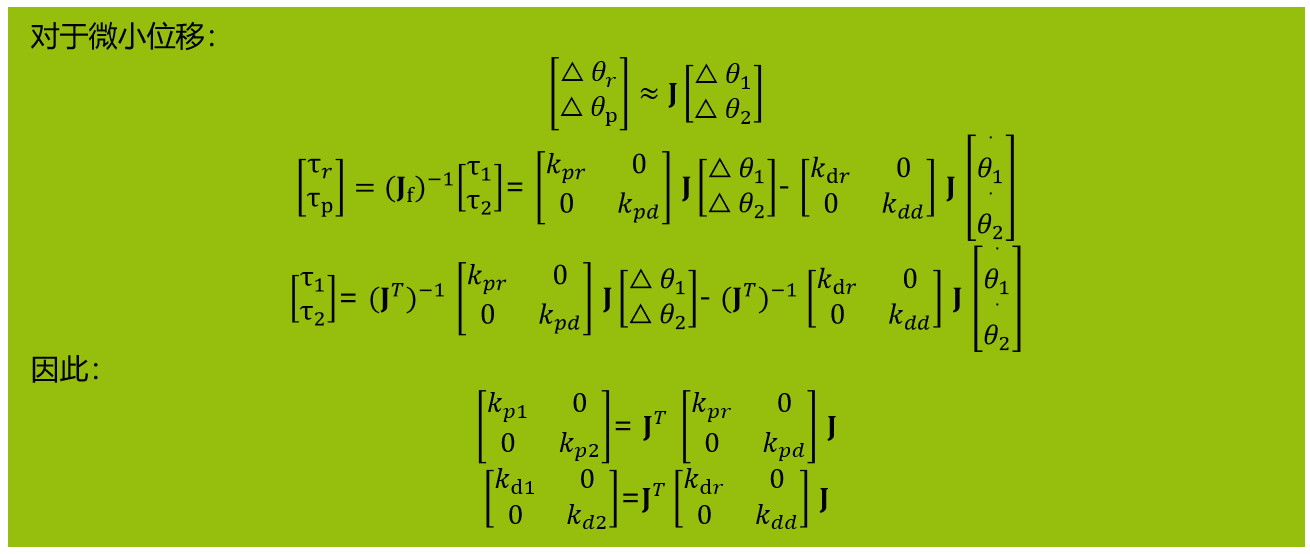
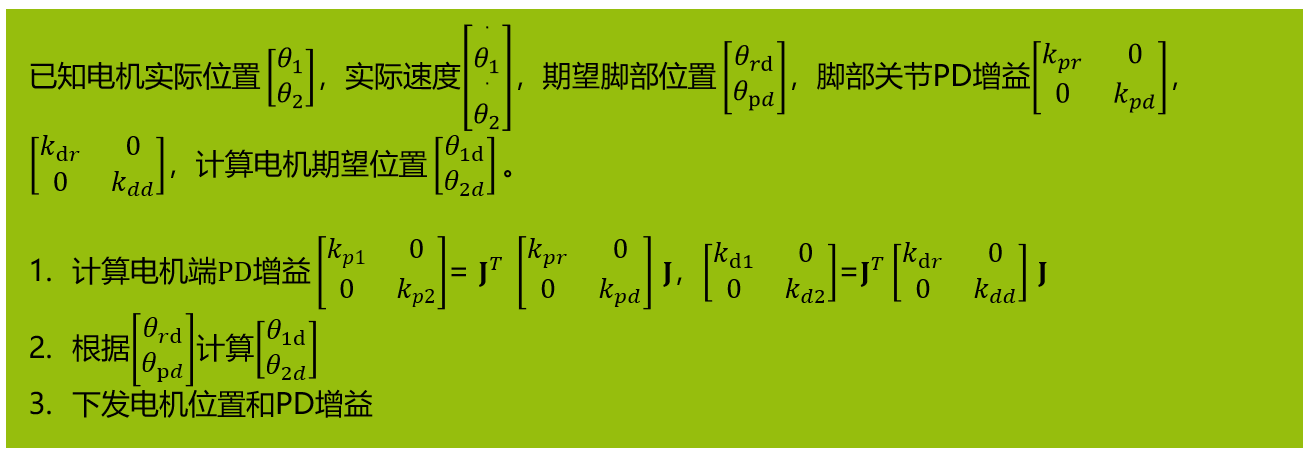
此方法计算量较大,但是如果想要将PD控制器做在伺服里,则应该采取该方法。

