保留柔性结构的关节控制——ESP/ESπ
从欠驱动到准完全驱动
柔性关节的一个缺点是它们固有的振荡特性。连杆位置 q 无法直接控制,有一个额外的自由度,因此它是欠驱动(underactuated)的。
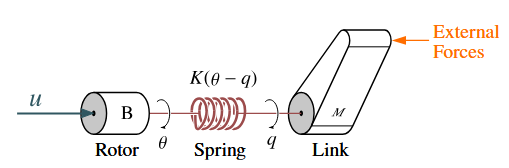
通过定义一个新的电机坐标 $\eta$,引入一个额外的连杆侧控制输入$u_1$,使用 前馈项来克服这个问题。由此得到的系统是准完全驱动(quasi‐fully actuated)的。
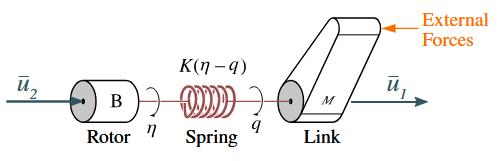
分别联立两组方程的对应两式:
整理得到:
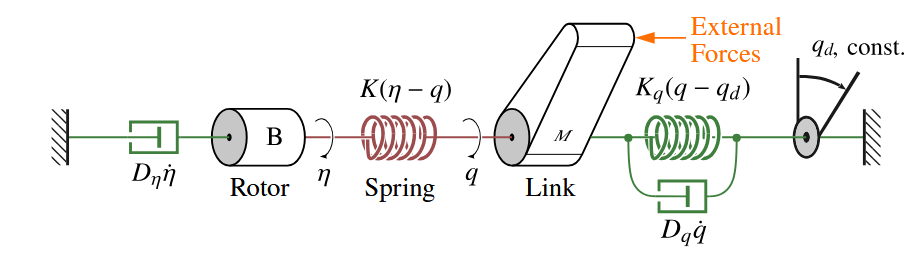
令:
问题1:3阶导数问题——动态拓展
控制率$u$计算公式含有$\ddot{\bar{u}}_1$,而$\bar{u}_1$公式中又含有$\dot{q}$,因此计算控制率时不可避免要计算$q^{(3)}$。在实际中,位置传感器的三阶导数噪音相当大,几乎无法使用。
为此,考虑在$\bar{u}_1$与连杆之间加入一些虚拟结构,以减少$q$的阶数,防止与刚性环境碰撞时产生巨大的转矩指令。
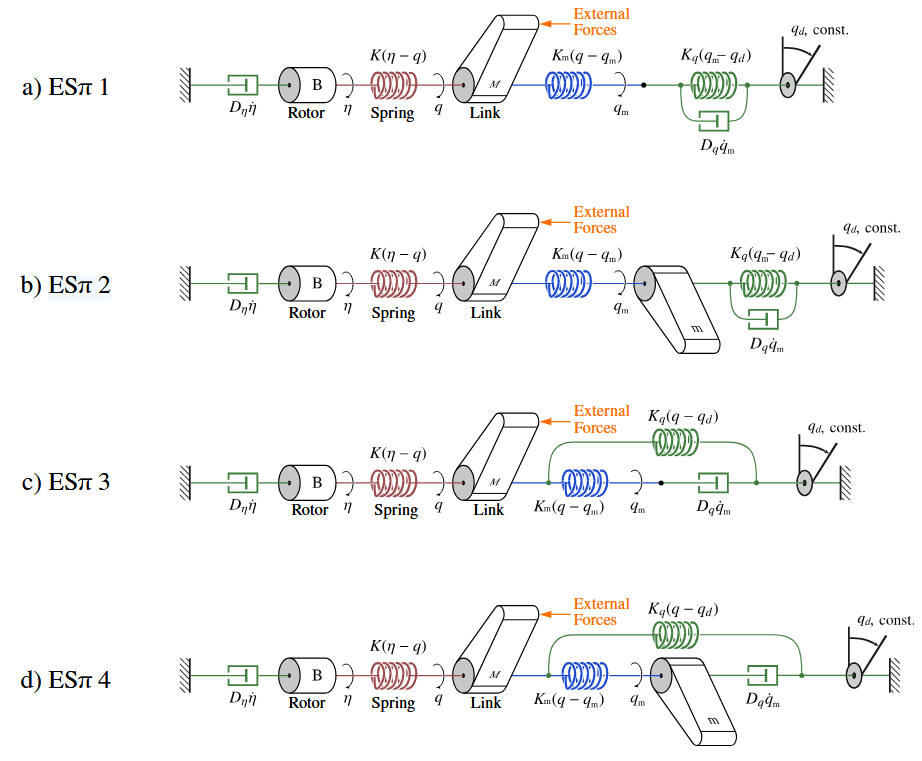
设:
那么:
可以看出$K_2$在1-4中分子分母都是同阶的,没有显式微分。
问题2:2阶导数问题
动量观测器观测外力
通过刚体动力学方程计算$\ddot{q}$
问题3:惯量整形
惯量整形有助于减小超调,但也会减小阻尼,不得不加大主动阻尼。
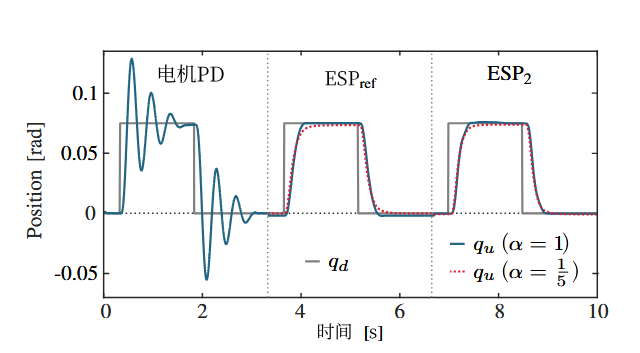
问题4:参数整定问题:模态阻尼因子设计法
初步模态阻尼因子设计法。按照电机端与连杆端分别设计阻尼,根据阻尼计算系数。
问题5:结合积分
- “延迟” 是为了确保机器人在远离目标点时稳定,靠近目标点时再开积分保精度;
- “接触判断” 是利用动量观测器估算外力+阈值触发,一旦接触,立即冻结积分(Hold),确保机器人在接触时表现为柔顺(无源),而在离开接触后又能保持精准归位。

