上肢150W电机齿槽转矩波动
1. 旋转顿挫感
断使能时,徒手转动电机轴,明显感觉到一圈18次(齿槽数)顿挫感。
电机转动时,明显观察到转动不顺畅。补偿对齿槽波动有一定效果,但不能完全消除:
齿槽转矩波动补偿过程视频
电机一致性较差,对于齿槽转矩力较大的电机,补偿效果不佳。
2. 低速运行转速波动大,高速运行电机异响
- 伺服15级刚性下,50rpm速度指令,速度波动约36%(±18rpm),频率为18倍频(转速的18倍):
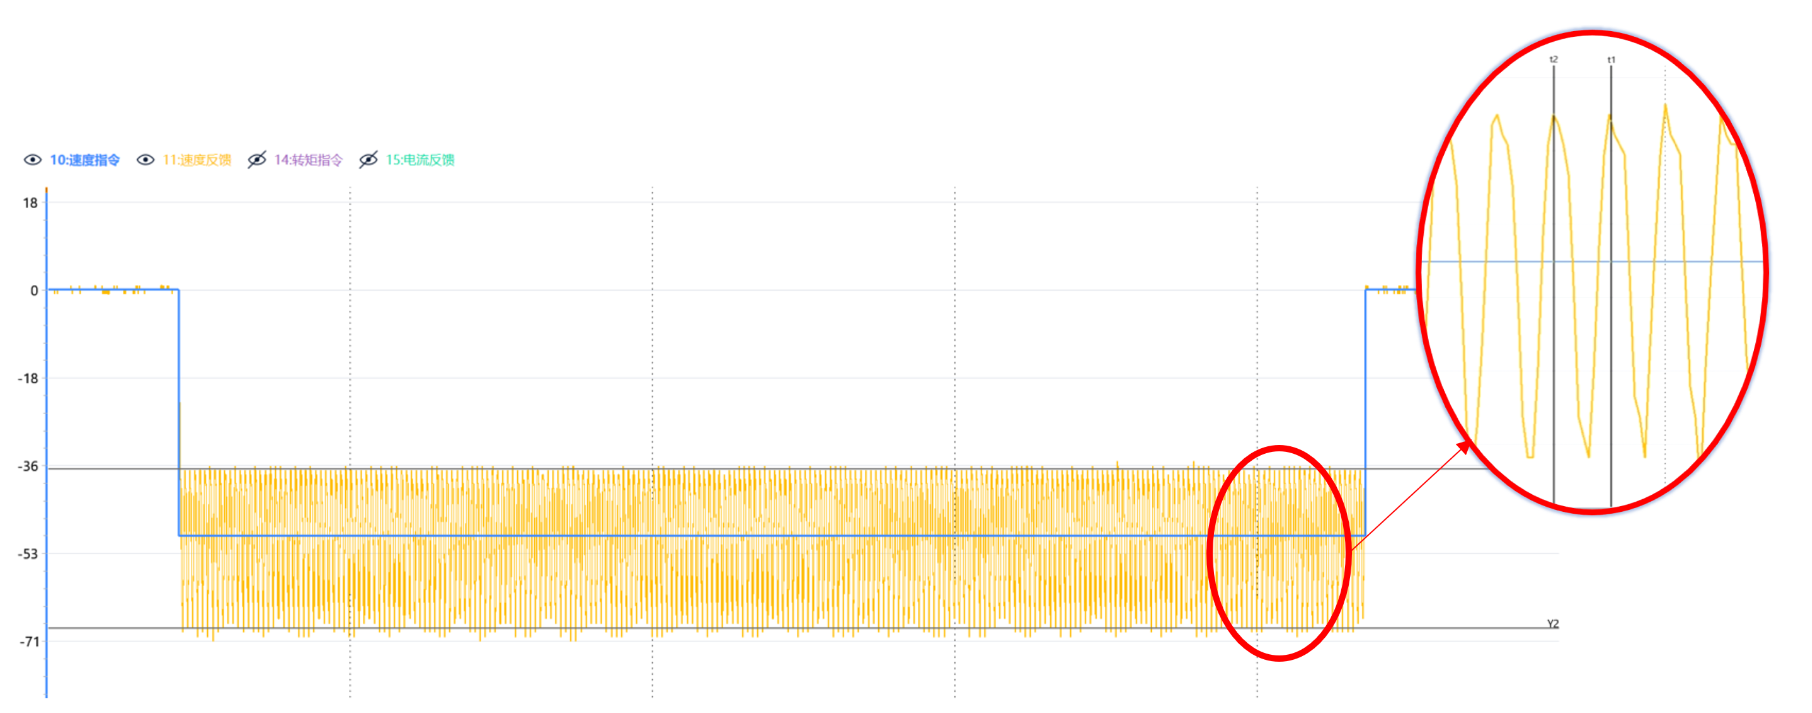
齿槽转矩波15rpm速度波动
- 高速转动时,电机产生与转速相关的噪声,速度越大频率越高。
1000rpm与3000rpm模组噪声(100倍减速比)
3. 影响编码器校准,耦合编码器波动
- 与编码器16倍频波动耦合,产生低频波动:
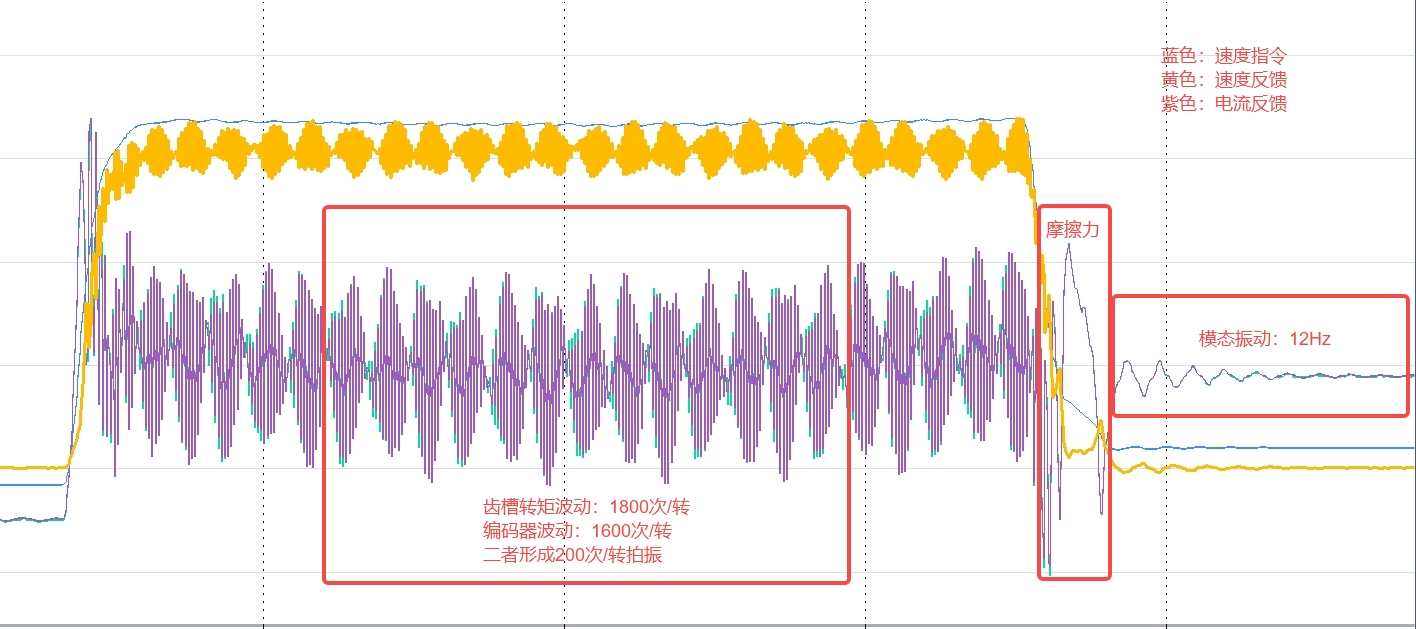
机器人关节模组齿槽转矩与编码器波动引起低频拍振(100倍减速比)
- 编码器自校准振动,干扰校准结果:
部分电机编码器校准后出现较大的64倍频波动。
下图中16倍频为编码器刻线波动,18倍频为齿槽转矩波动,64和128倍频由编码器自校准干扰产生。
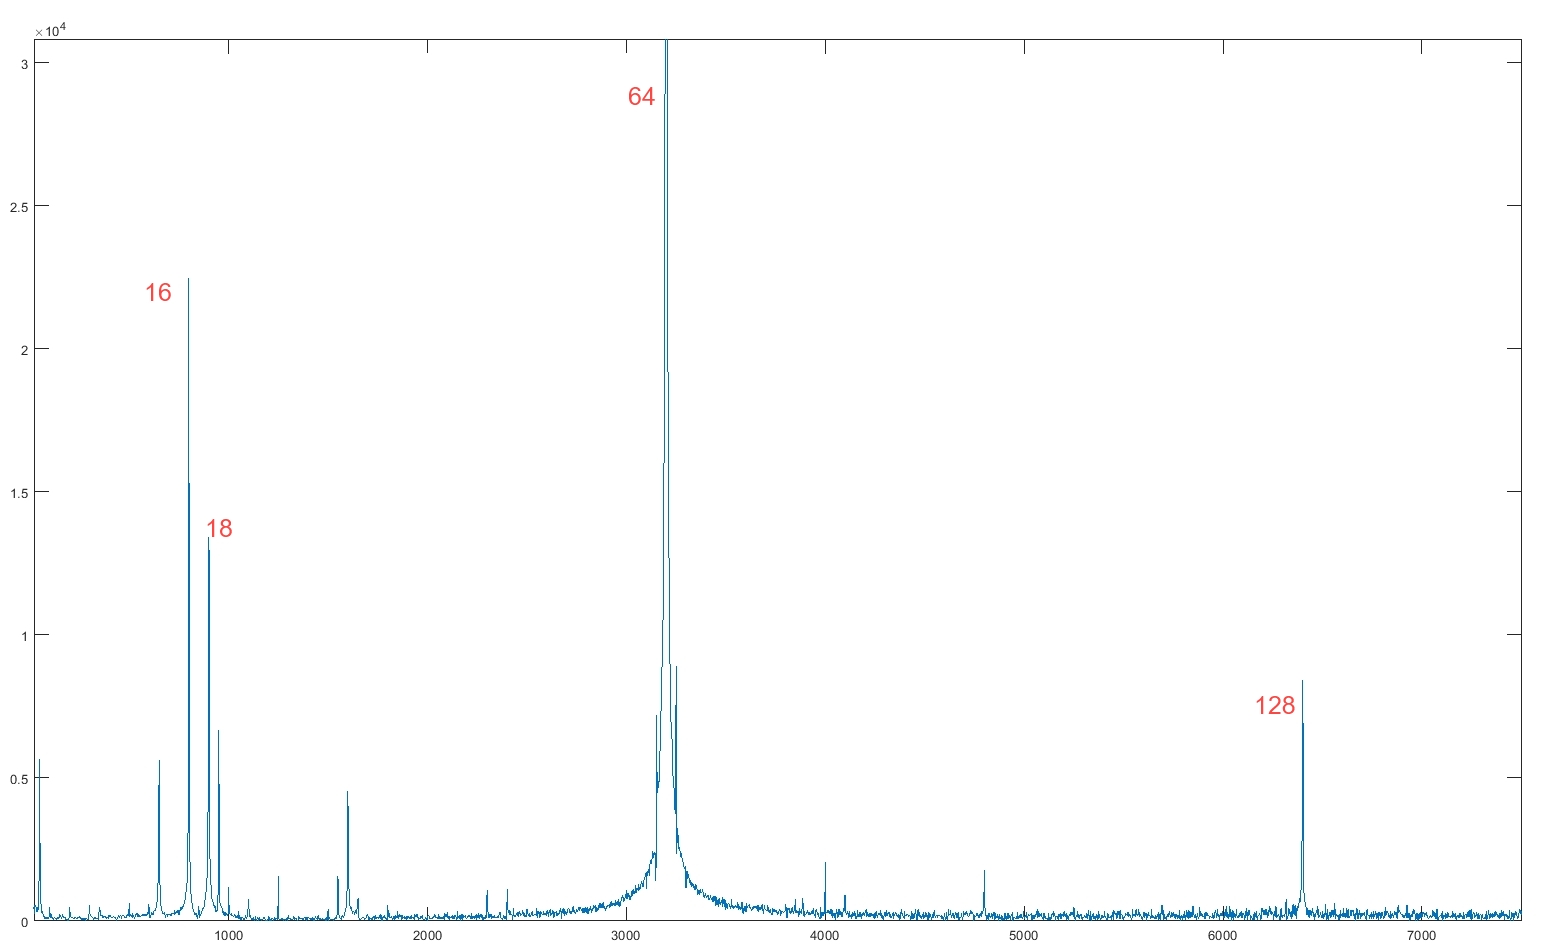
模组电流反馈FFT图
4. 低增益力控扰动
阻抗控制为了达到柔顺效果,需要使用较低增益。在伺服增益较低时,抗扰能力很差,因此对电机各种波动要求很高。
一个比较常见的现象是:在关节定位完成后,电机依然会在两个齿槽平衡点间来回反复运动。

