仿生臂振动抑制
主要策略:避开机械臂模态,补偿关节柔性
1. 振动原因
1.1 结构柔性
连杆、臂身、外壳这些“硬”的部分产生的结构连杆弯曲、拉伸共振,与机械臂的姿态相关。
机械臂完全伸直时等效刚度最小,模态频率最低,最容易抖,一般称为机械臂的模态。
系统模态是控制的上限频率。
1.2 关节柔性
由关节的减速机、传动轴、轴承这些“软”的部分产生的关节扭转共振。
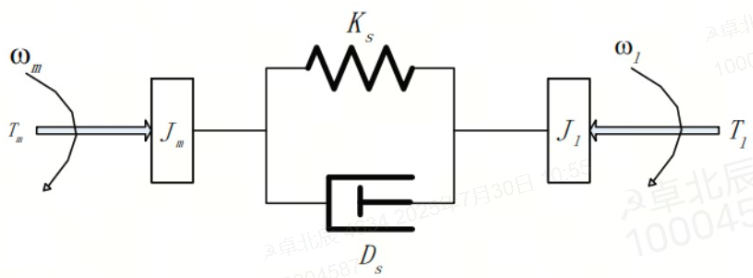
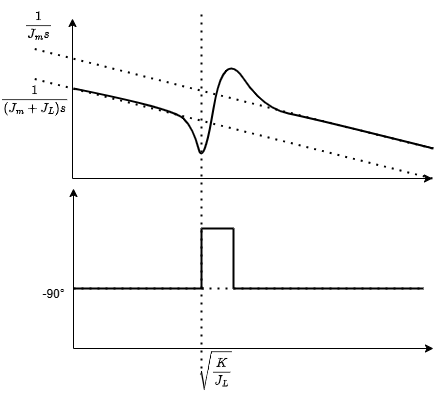
按照双惯量模型建模分析,末端闭环容易激发反共振频率。
2. 振动抑制策略分类
2.1 关节特性
原因:关节刚度差,而且阻尼较小,容易产生振动。
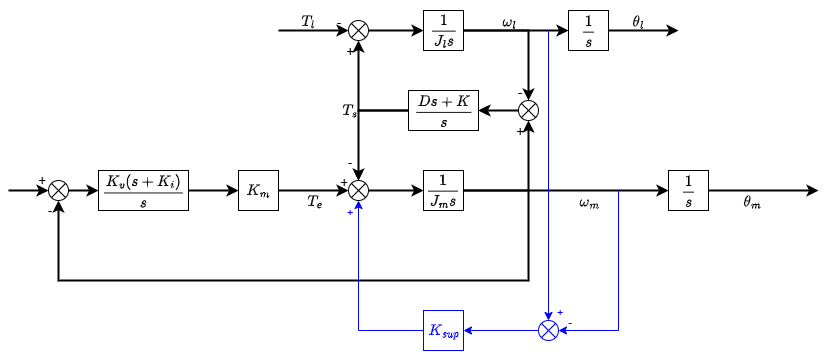
策略:双编码器(imu和轴端编码器)施加主动阻尼。
2.2 伺服参数
原因:伺服刚度大,阻尼小或者积分增益过大
策略:PPI参数调节。
2.3 负载扰动
原因:对于机器人,负载受到惯性力、科氏力,与环境接触
策略:MCG力矩前馈,EKO补偿。环境接触振动,阻抗增益匹配。
2.4 输入指令
原因:轨迹规划不平滑,容易产生振动
策略:轨迹规划,指令滤波(低通,均值,陷波,Input Shaping)
2.5 非线性摩擦力
原因:低速时粘滑摩擦导致爬行
策略:观测器,摩擦补偿
2.6 周期扰动
原因:频率与速度成正比,如机械缺陷,编码器栅距波动,齿槽转矩波动,谐波减速机
策略:难以解决,一般需要解决振动源
2.7 固有频率共振
原因:机械、电磁固有模态共振,表现为与速度无关的单频率共振
策略:加陷波器等。
3. 抑制振动方案
3.1 双编码器主动阻尼
优点:增加关节端阻尼
缺点:增益过大可能导致电机端振动
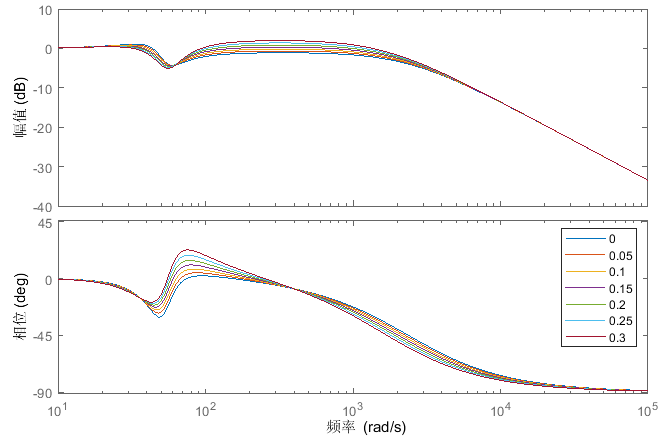
3.2 PPI-EKO调谐(万工智在研究)
使用启发式算法(粒子群,遗传等),调节伺服参数,以及柔性补偿参数。
采样:位置指令,位置反馈,电流指令,IMU末端最大线加速度
指标:
电流fft归一化最大值:判断系统是否稳定,一般过大导致,现象是异响和啸叫。电流波动大有时会误报警碰撞。
匀速位置偏差:斜坡稳态位置偏差,与带宽成反比。
超调负调:第一次超过稳态反馈的超调量和负调量。
整定时间:误差稳定在1000个脉冲内的时间。
ITAE:位置误差对于时间的矩
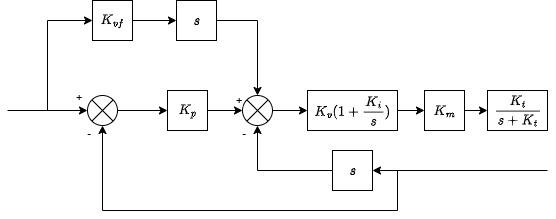
3.2.1 PPI调谐:伺服增益调谐(已完成)
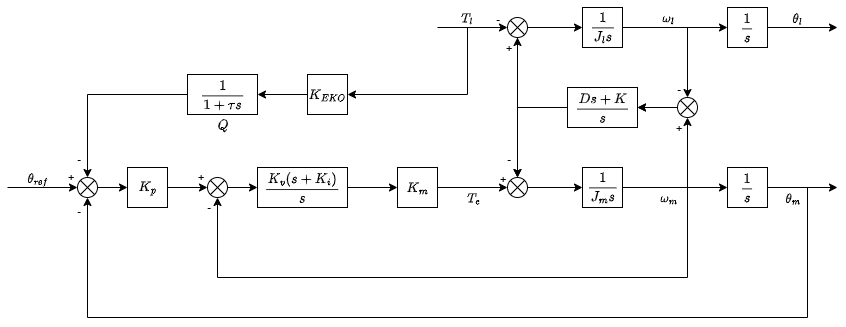
控制框图:
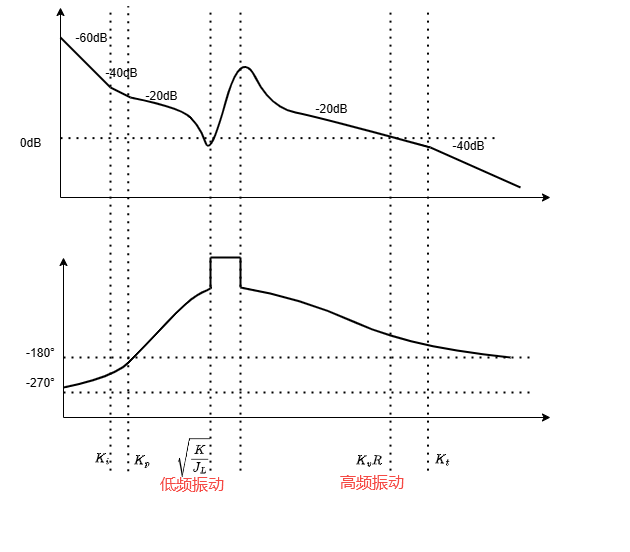
双惯量PPI参数影响:
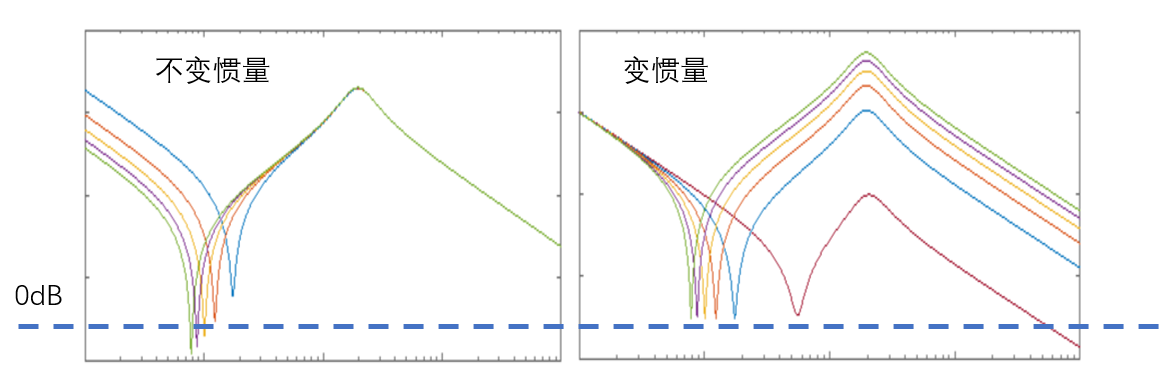
惯量影响:需要变惯量,保证裕度不变
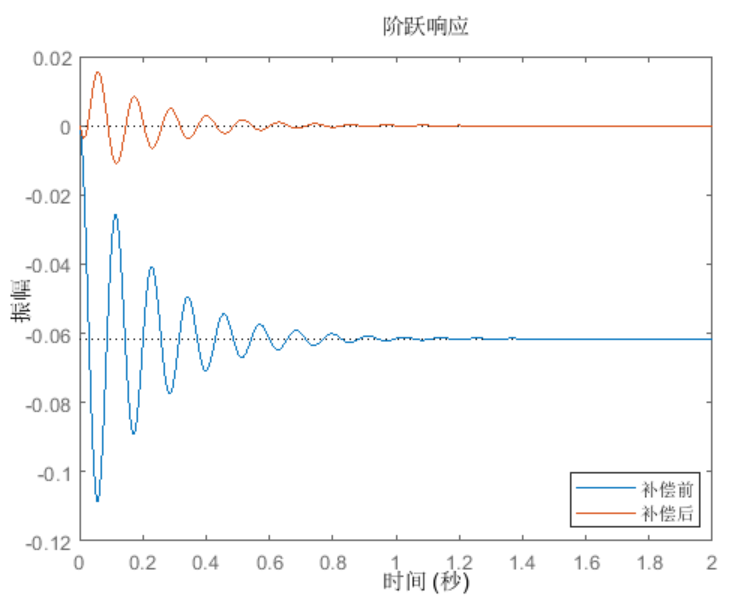
3.2.2 EKO补偿:末端扰动的柔性补偿(包括重力补偿)
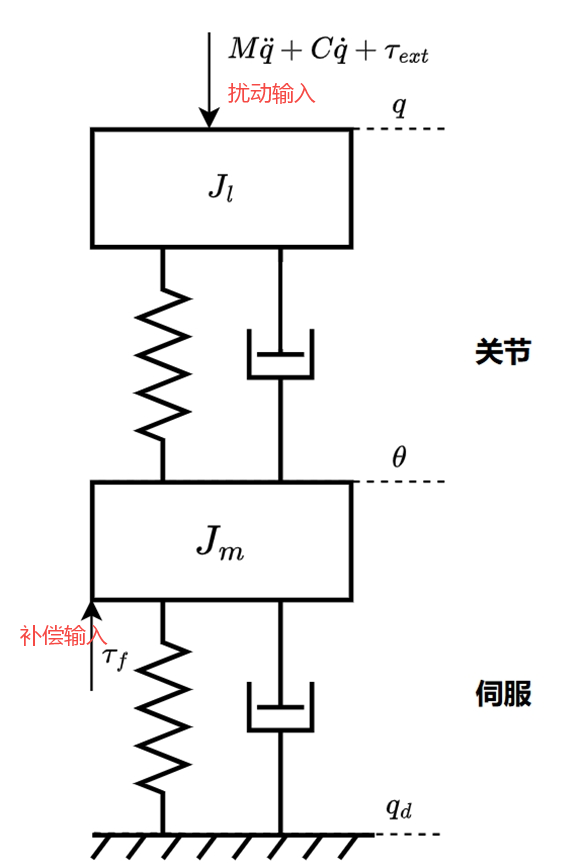
由于末端扰动和电机转矩输入间隔着关节柔性,需要进行补偿:
3.3 转矩闭环(关节传感器机器人都在做)
四环控制框图:位置环-速度环-转矩环-电流环
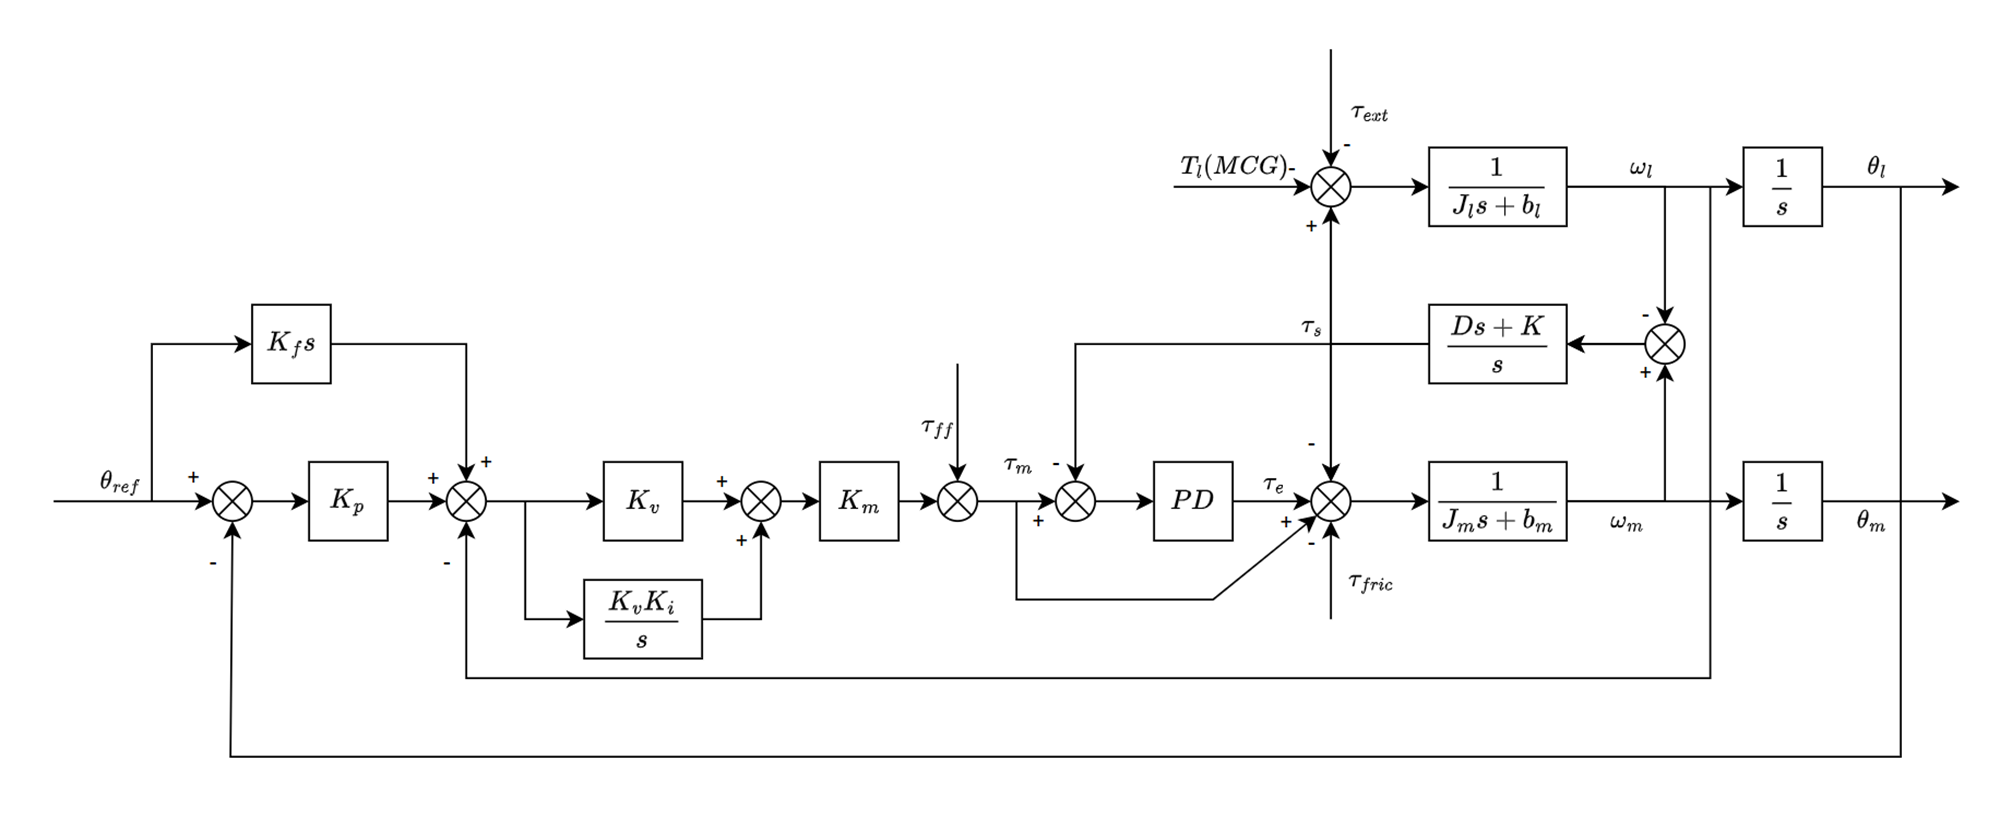
相当于完全消除关节柔性。
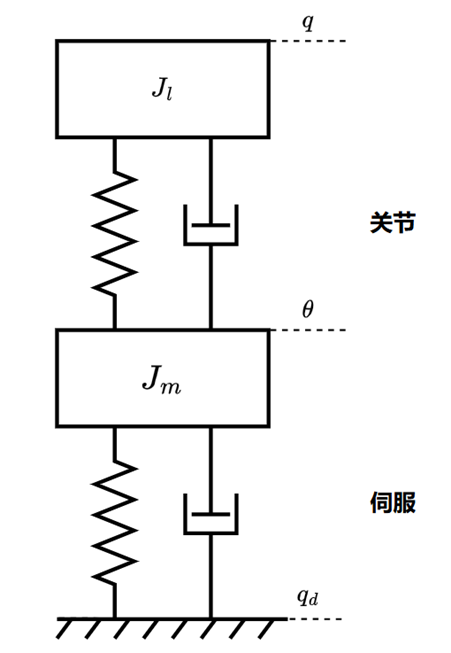
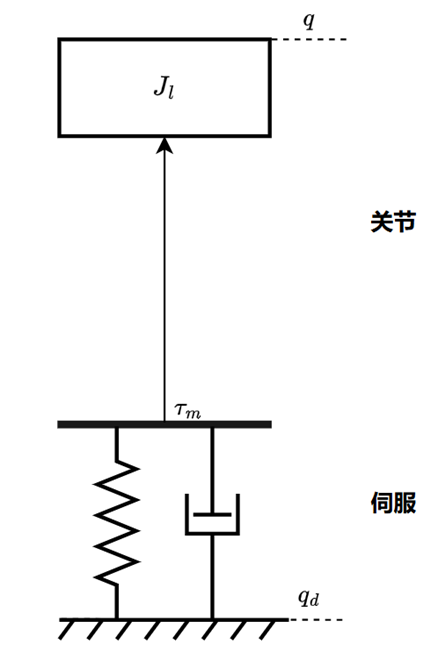
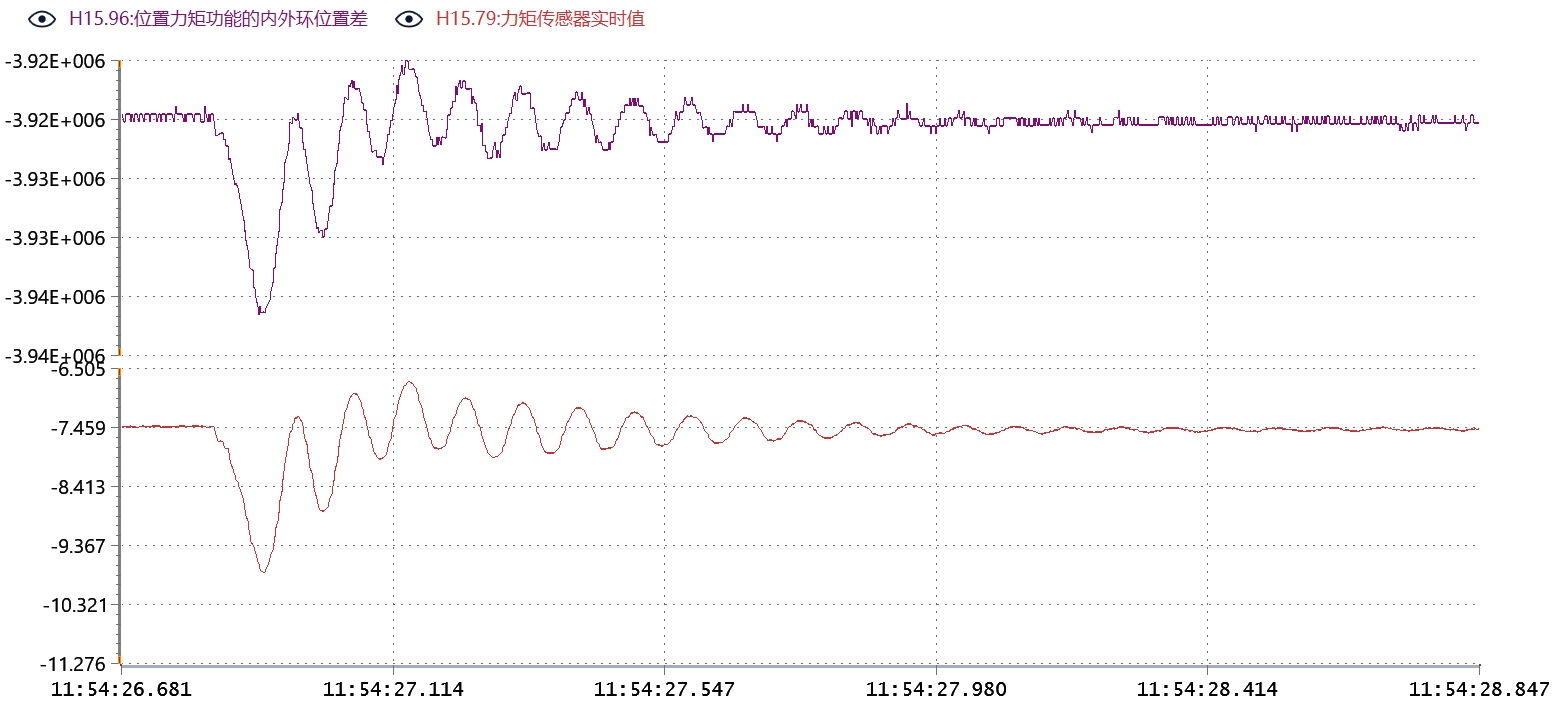
双编码器偏差与力矩传感器,可以做卡尔曼滤波做传感器融合:
3.4 观测器(DOB,ESO)(好的协作臂有,我们没有的)
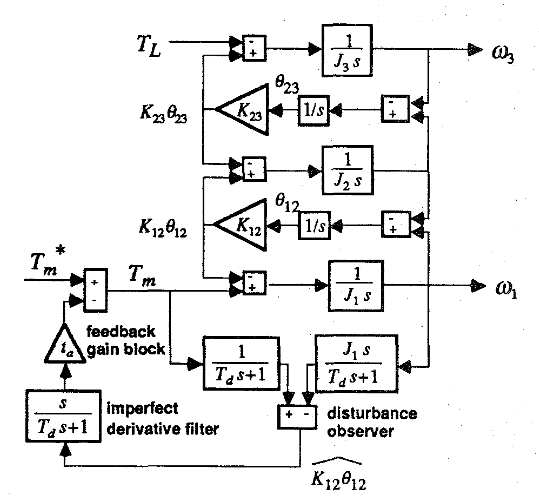
削弱双惯量模型的峰和谷,补偿摩擦力和扰动