工业与协作机器人控制模型对比分析
1. 工业控制
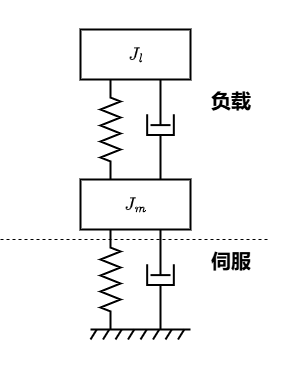
- 控制目标:不与环境接触(环境刚度为0)。负载位置速度完全跟随,伺服是PID(除了图上弹簧阻尼,还有积分)。要求极致伺服刚度,快稳准。
PID与伺服PPI(位置环P,速度环PI)参数关系,详细可以参考通用伺服PPI参数含义:
| PID参数 | 对应PPI参数 |
|---|---|
| $P$ | $K_v(K_p+K_i)$ |
| $I$ | $K_vK_pK_i$ |
| $D$ | $K_v$ |
可认为 $P$ 是弹簧刚度,$D$ 是阻尼。
可测状态:$J_m$ 的位置速度
控制难点:
积分在消除静差的同时,加入额外能量,容易振动
负载惯量一般需要测得,但负载可能随时间变化
要求极致的伺服刚度,但会受机械限制(伺服位置环带宽$K_p$不能超过负载模态$\sqrt{\frac{K}{J_l}}$?)
有时机械传动环节不止有一个柔性环节
- 可调参数:
伺服刚度(通过PPI参数调节)
可通过位置反馈和辨识的负载质量设计扰动观测器观测$J_m$上受力进行补偿
2. 协作阻抗
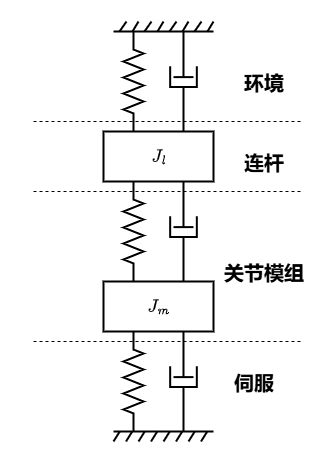
控制目标:与环境接触,且环境刚度未知。从伺服到连杆部分表现为一个可调的质量弹簧阻尼系统,柔顺地与环境交互,不发生振动。伺服一般是PD控制,没有I,不要求精确位置跟随,更强调柔顺地与环境交互。
可测状态:
$J_m$ 位置速度(模组第一编码器必有)
$J_l$ 位置速度(模组第二编码器可选)
$J_l$ 受到的力(模组力矩传感器可选)
- 控制难点:
环境刚度未知,并且可能突然变化
希望能够任意设置伺服刚度,使得机械臂能够表现任意软硬度(伺服刚度与环境刚度接近时更容易振动?)
- 可调参数:
伺服刚度(电子弹簧,阻尼)
通过测量到的状态设计反馈,比如:将两端速度的差值乘一个系数补偿给转矩指令(主动关节组阻尼)
3. 协作导纳
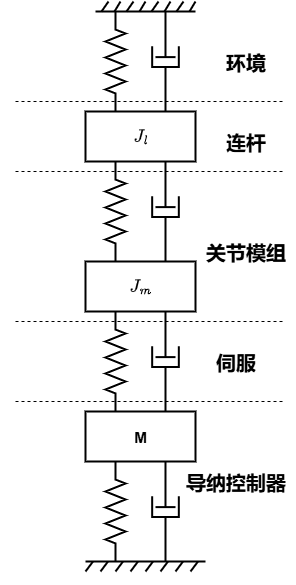
控制目标:与阻抗相同,但是导纳控制能够做得比较软,而阻抗控制能做得比较硬。导纳控制伺服部分一般采用工控的伺服控制方法,有积分环节。
可测状态:与阻抗相同
$J_m$ 位置速度(模组第一编码器必有)
$J_l$ 位置速度(模组第二编码器可选)
$J_l$ 受到的力(模组力矩传感器可选)
- 控制难点:
环境刚度未知,并且可能突然变化
希望能够任意设置伺服刚度,使得机械臂能够表现任意软硬度,希望比阻抗做得更软
又多了一个柔性环节,系统阶数提高。
- 可调参数:
伺服刚度(电子弹簧,阻尼)
导纳控制器(电子弹簧,阻尼,质量)
通过测量到的状态设计反馈

