机械振动
1. 振动的阻抗表示
机械输入阻抗为输入力复幅值与驱动点速度之比。
1.1 无阻尼系统
对于单惯量无阻尼系统:
令:,
那么:,
则输入阻抗为:
令:
那么:
联立得到:
其中为无量纲(归一化)位移,为无量纲(归一化)输入频率。
1.2 有阻尼系统
对于单惯量有阻尼系统:
令:,
那么:,l
则输入阻抗为:
令
联立得到:
其中为无量纲(归一化)位移,为无量纲(归一化)输入频率。
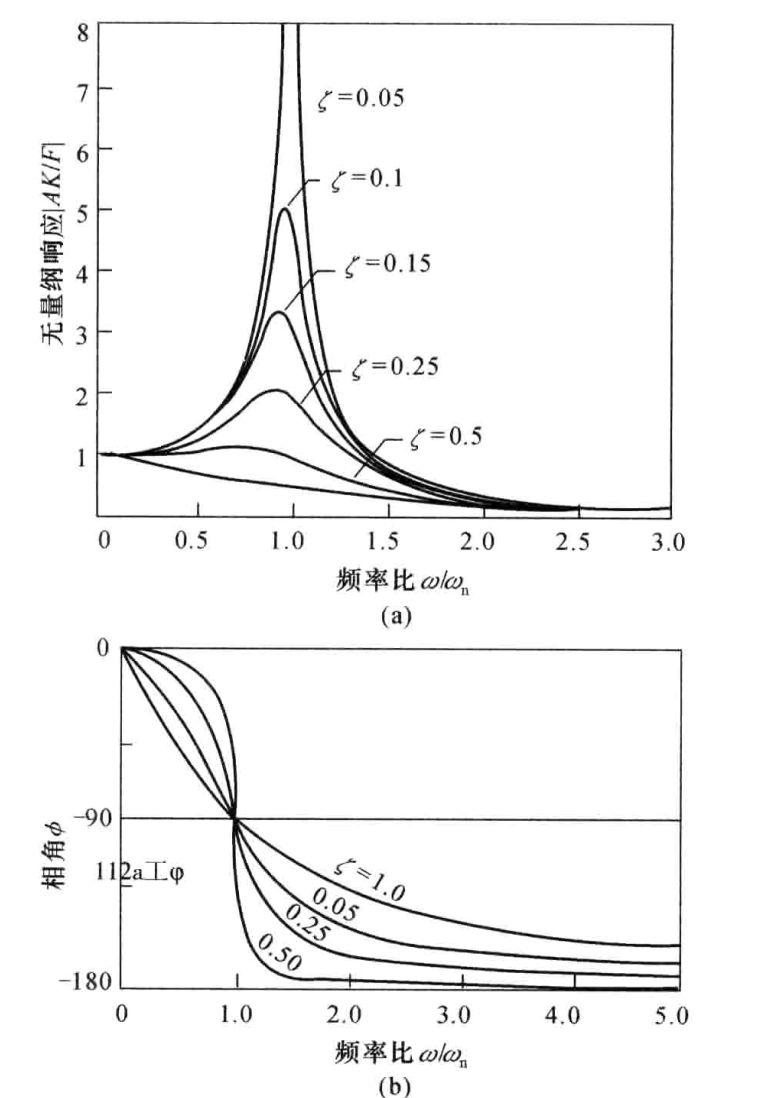
有阻尼系统位移是复数,幅值表示最大振幅,相角表示与输入力的相位差。
2. 闭环控制
其中D和E分别是控制力输入矩阵和外部扰动力矩阵。
M,C,K是nXn维矩阵,D是nXm维矩阵,E是nXr维矩阵。
认为控制输入是位移,速度,外力的线性组合:
其中可以是时变的。
系统闭环控制就是通过输入改变系统的阻尼和刚度。
3. 状态空间方程
令:
其中:,,
这就是系统状态空间方程的形式。
4. 最优控制
取惩罚函数为:
其中Q为半正定矩阵,R为正定矩阵。
拉格朗日方程:
令
对J取一阶变分:,当做常值,
将 项进行分部积分:
设,要使得:
得到最终结果:
4.1 闭环控制(LQR)
令:
当时:
即为控制增益。
若,此时并不是最优解,需要结合前馈。在结构控制中一般在过程中不变,只在快结束时快速下降。因此可以简化为常数矩阵:
原状态空间方程变为:
由开环的矩阵变为闭环矩阵。
4.1.1 状态观测
这种控制方式需要了解全部的状态,实际很少能测得全部的状态:
其中是测量噪声。需要进行状态估测得到。当信噪比足够高时使用Luenberger观测器,否则使用Kalman滤波器:
其中如果使用Luenberger观测器设计就是一个常数矩阵,如果使用Kalman滤波器是一个时变矩阵,需要通过解另一个Riccati方程实时计算,计算量比较大。
4.2 闭开环控制和开环控制
如果能够测得外部力,那么可以更好地控制。
令:
$P(t)$部分依然按照前述处理,剩余部分:
由于依赖于无法预先得知,因此无法计算最优前馈。
5. 极点配置
设是特征根:
可以写作:
因为特征值发生了变化,所以:
因此令:
由行列式等式:
这样就将2n维转化为m维。
对于第i个特征值,需要让的行列式为0,只需要让的第j列为0即可。
选择第j列,是一个单位列向量,只有第j个值为1:
将选择的i个向量拼起来:
即可求解G:
因此,为了获得相同的特征根G的选择不唯一。

