Pinocchio代码阅读——二维刚体运动
1. 自由向量坐标表示与旋转矩阵
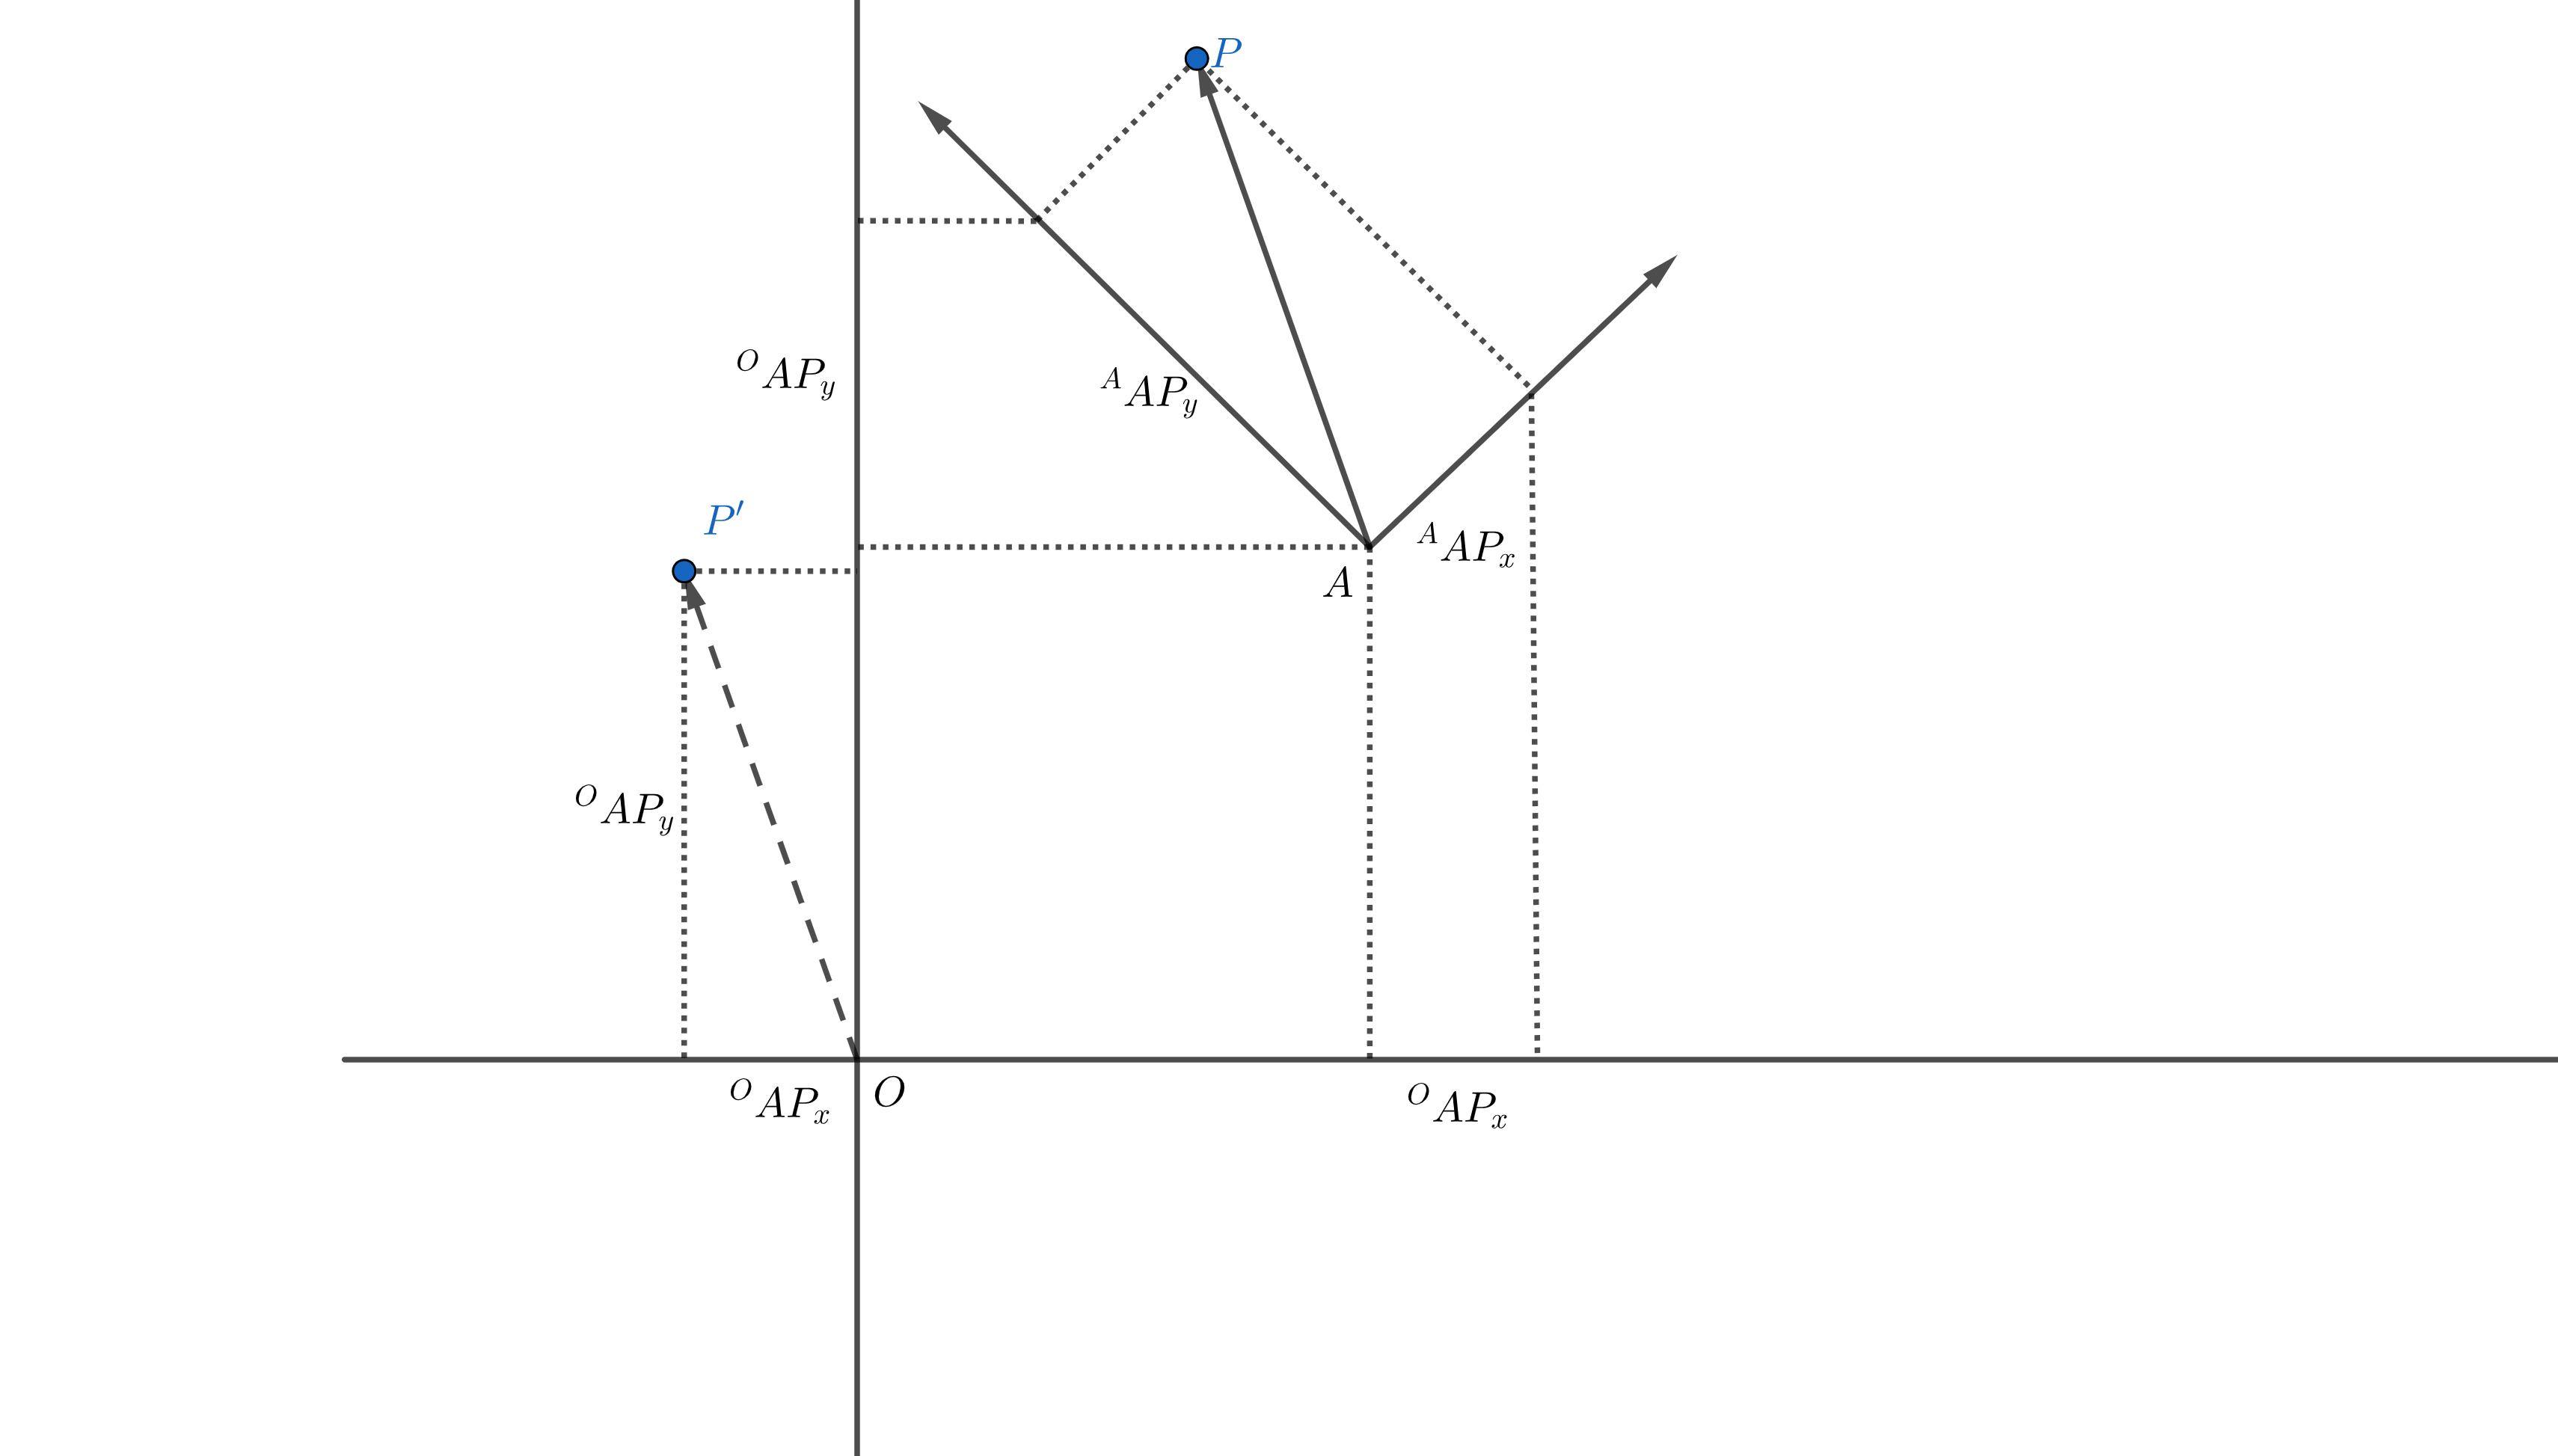
自由向量 $\mathbf{AP}$ 只有长度、方向,没有固定起点,因此 $\mathbf{OP’}$ 也表示同一个向量。
要用坐标描述向量,一定要选取坐标系,用单位坐标向量和坐标乘积表示。
在坐标系 ${A}$ 中观察向量:
其中, $^Ax_A$ 表示在坐标系 ${A}$ 中观察 ${A}$ 的 $x$ 轴单位向量,即为 $\begin{bmatrix}
1 \
0
\end{bmatrix}$。
显而易见,在坐标系下观察本身, $\begin{bmatrix}
^Ax_A & ^Ay_A
\end{bmatrix}$ 为单位矩阵。
在坐标系 ${O}$ 中:
自由坐标没有固定起点和终点,只有方向和大小,因此 $\mathbf{OP’}$ 与 $\mathbf{AP}$ 是同一自由向量。假设坐标系 ${A}$ 相对 ${O}$ 的旋转角度为 $\theta$:
令 $^O\mathbf{R}_A \triangleq \begin{bmatrix}
^Ox_A & ^Oy_A
\end{bmatrix}=\begin{bmatrix}
\cos{\theta} & -\sin{\theta}\
\sin{\theta} & \cos{\theta}
\end{bmatrix}$ ,即为在 ${O}$ 中观察 ${A}$ 的矩阵。
总结:
对于自由向量$\mathbf{AP}$:
2. 点坐标表示与齐次矩阵
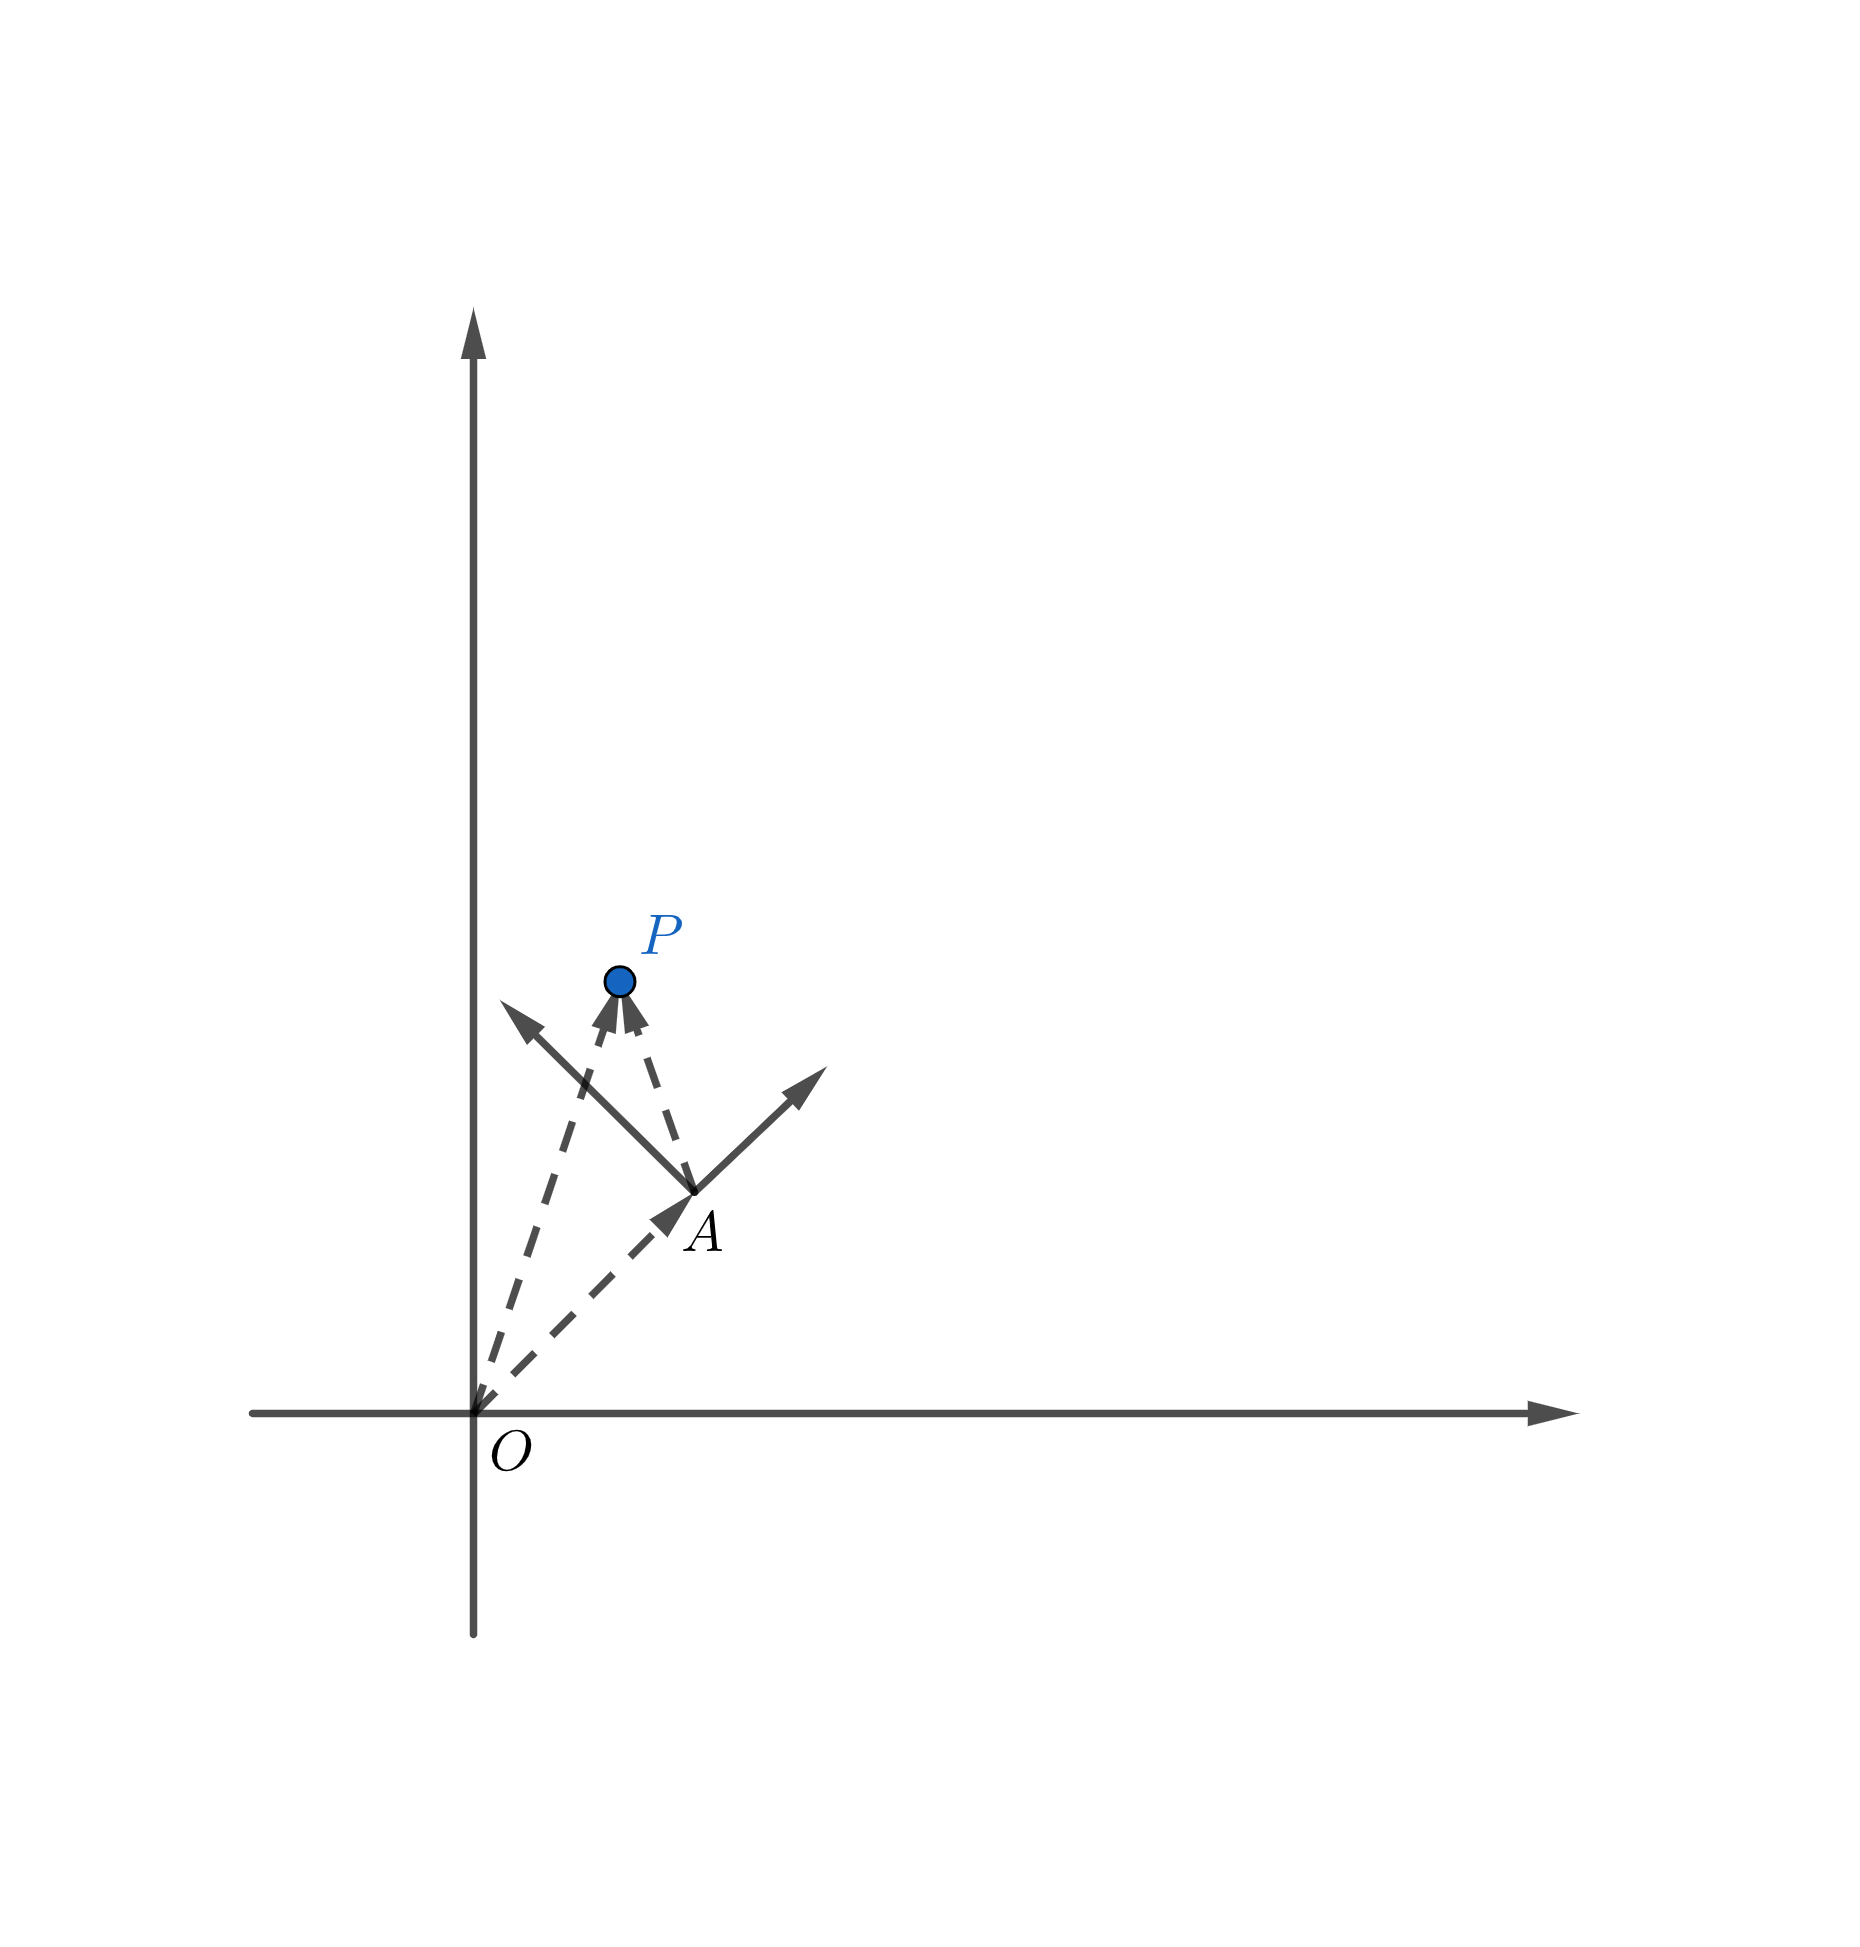
点的坐标表示可以理解为到坐标系原点的自由向量坐标。
即:
只有在同一坐标系下才可以做向量运算
在坐标系${O}$ 中:
代入旋转矩阵:
即:
写成矩阵形式:
令 $^O\mathbf{T}_A = \begin{bmatrix}
{^O\mathbf{R}_A} & {^O{\mathbf{OA}}}\
0 & 1\end{bmatrix}$ ,称为齐次矩阵。
总结:
对于点 $\mathbf{P}$:
3. 矩阵的运算
已知 ${^O\mathbf{T}_A}$ 与 ${^O\mathbf{T}_B}$ ,那么 ${B}$ 相对于 ${A}$ 的齐次矩阵 ${^A\mathbf{T}_B}$ 是什么?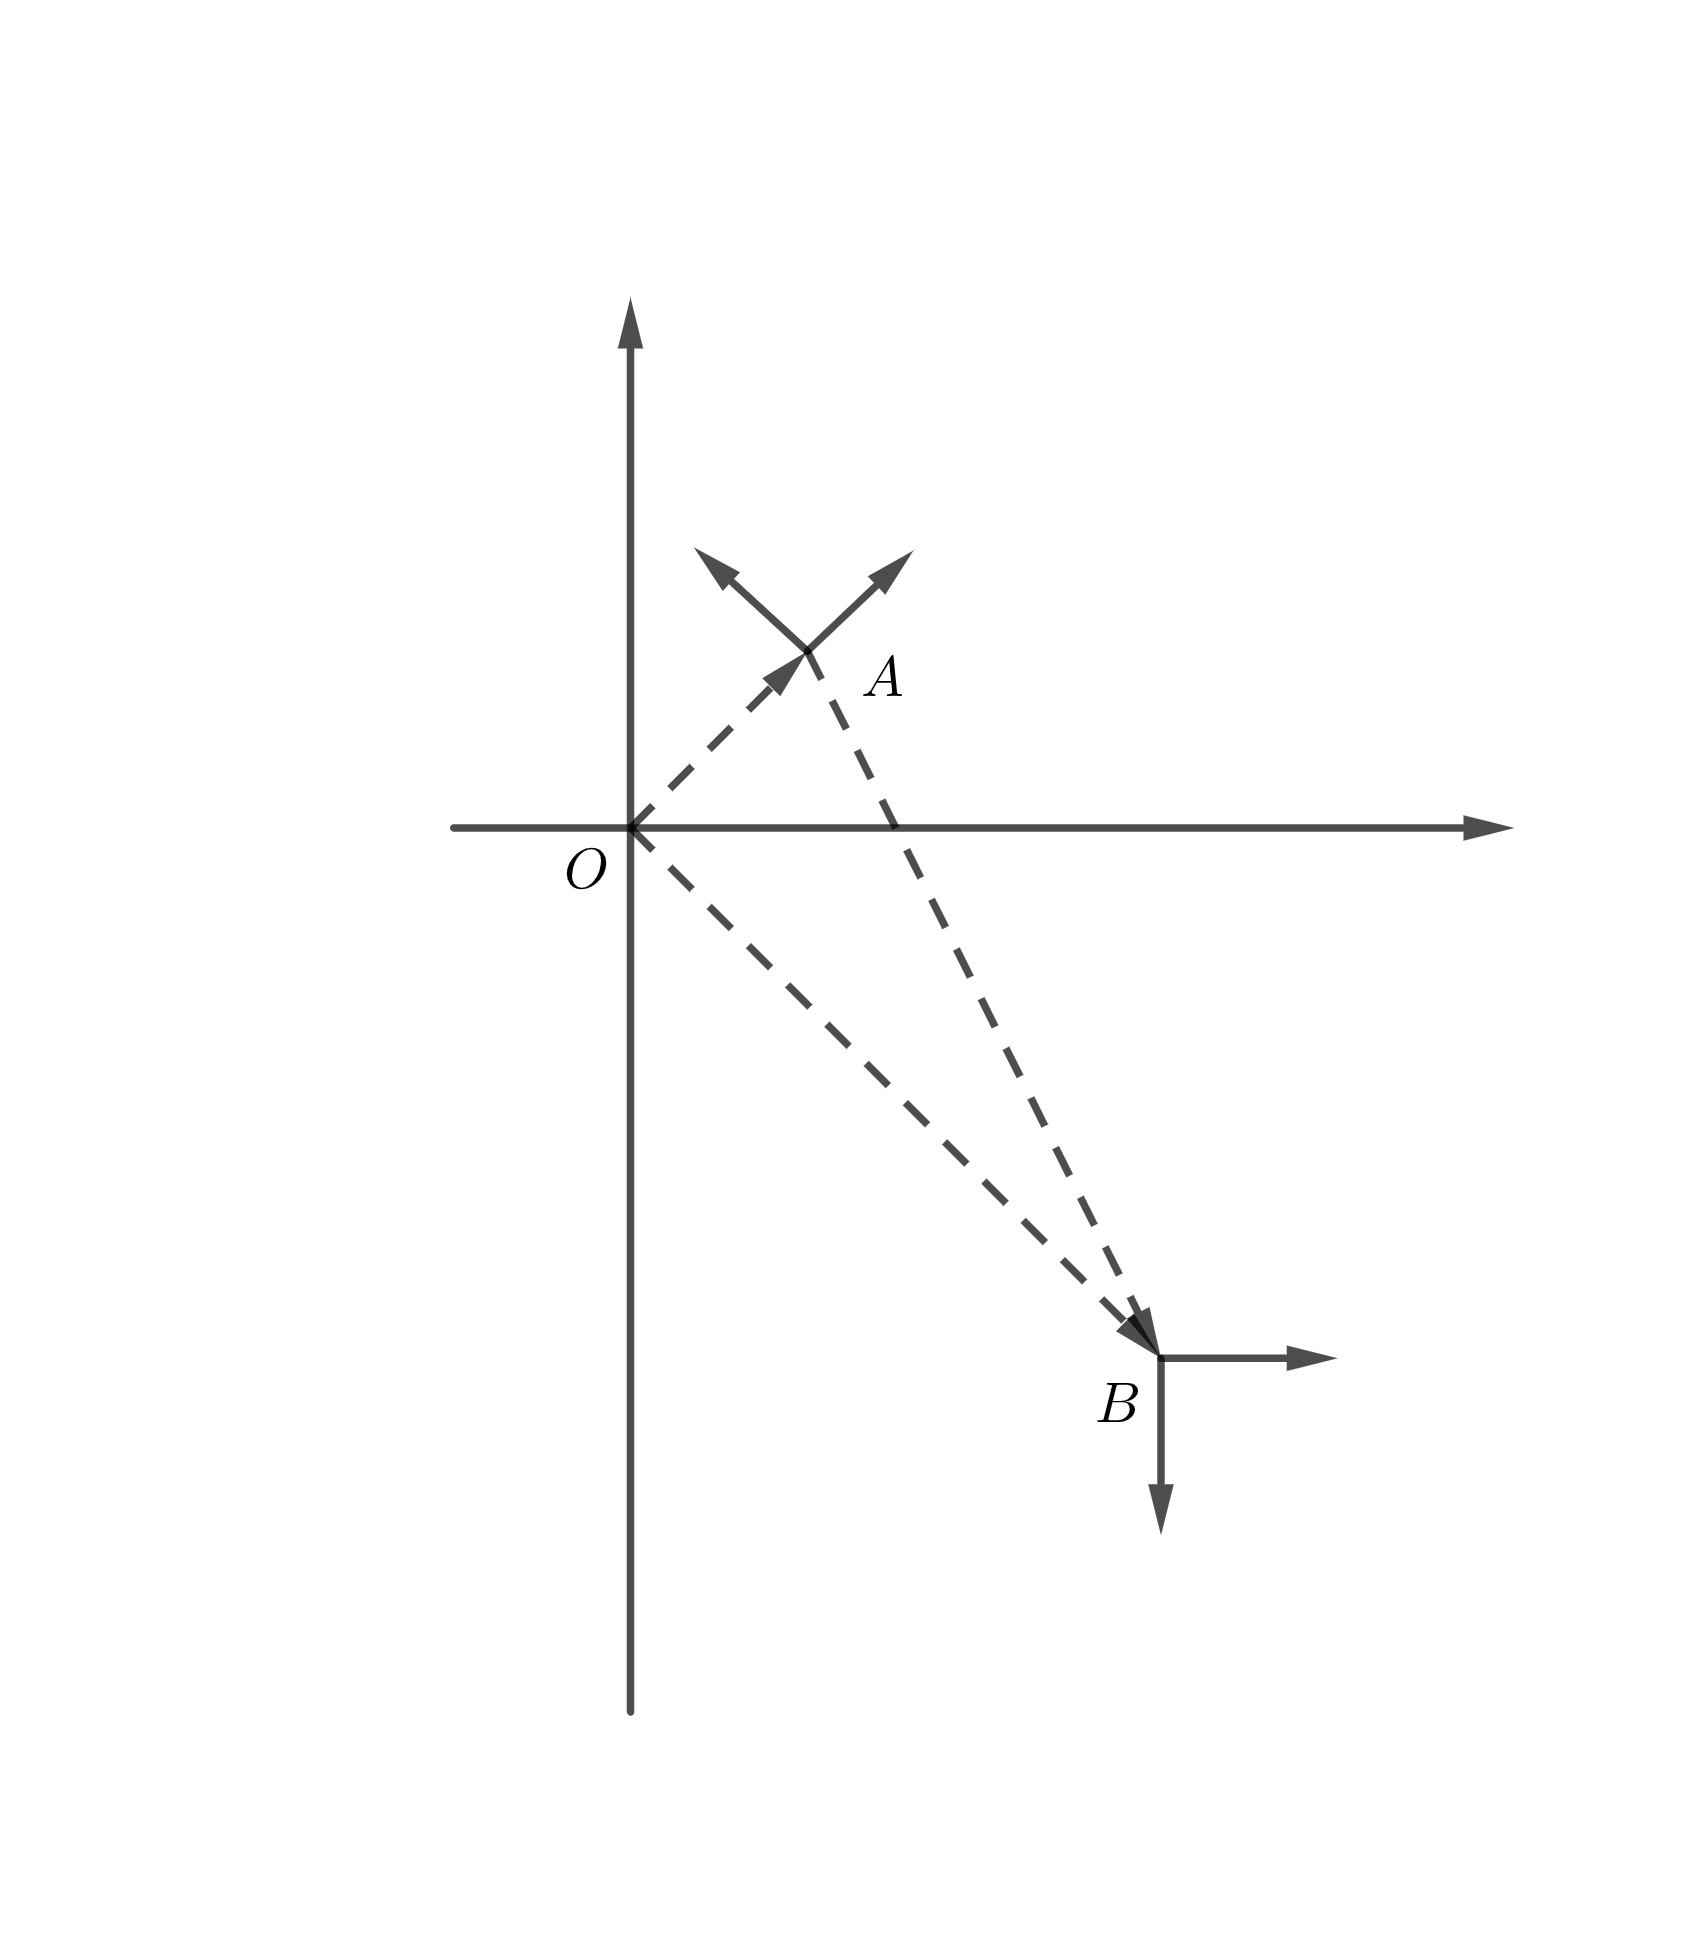
由定义可得:
可以理解为从 ${O}$ 先运动到 ${A}$ 再运动到 ${B}$ 与从 ${O}$ 直接运动到 ${B}$ 结果相同。
若 $\mathbf{T}$ 可逆,则:
计算 ${^O\mathbf{T}^{-1}_A}$:
计算 ${^O\mathbf{R}^{-1}_A}$:
可以观察到:
3. 二维旋量
齐次矩阵可以表示刚体的运动,也可以表示刚体的位姿状态,因为刚体的位姿可以理解为刚体从观察坐标系到当前位姿的运动。
齐次矩阵是3X3矩阵,共9个元素。然而实际上描述一个二维运动只需要旋转角度和平移一共3个独立参数。
考虑单位时间内的匀速运动,例如刚体上某个点以3rad/s,1m/s的速度运动1s。可以用这个点的线速度和角速度来描述整个刚体的运动。注意这个点指的是坐标系上的点,不是刚体上随刚体运动的点。
讨论刚体运动时,运动的是刚体,坐标系是静止的。不存在跟随刚体一起运动的坐标系。
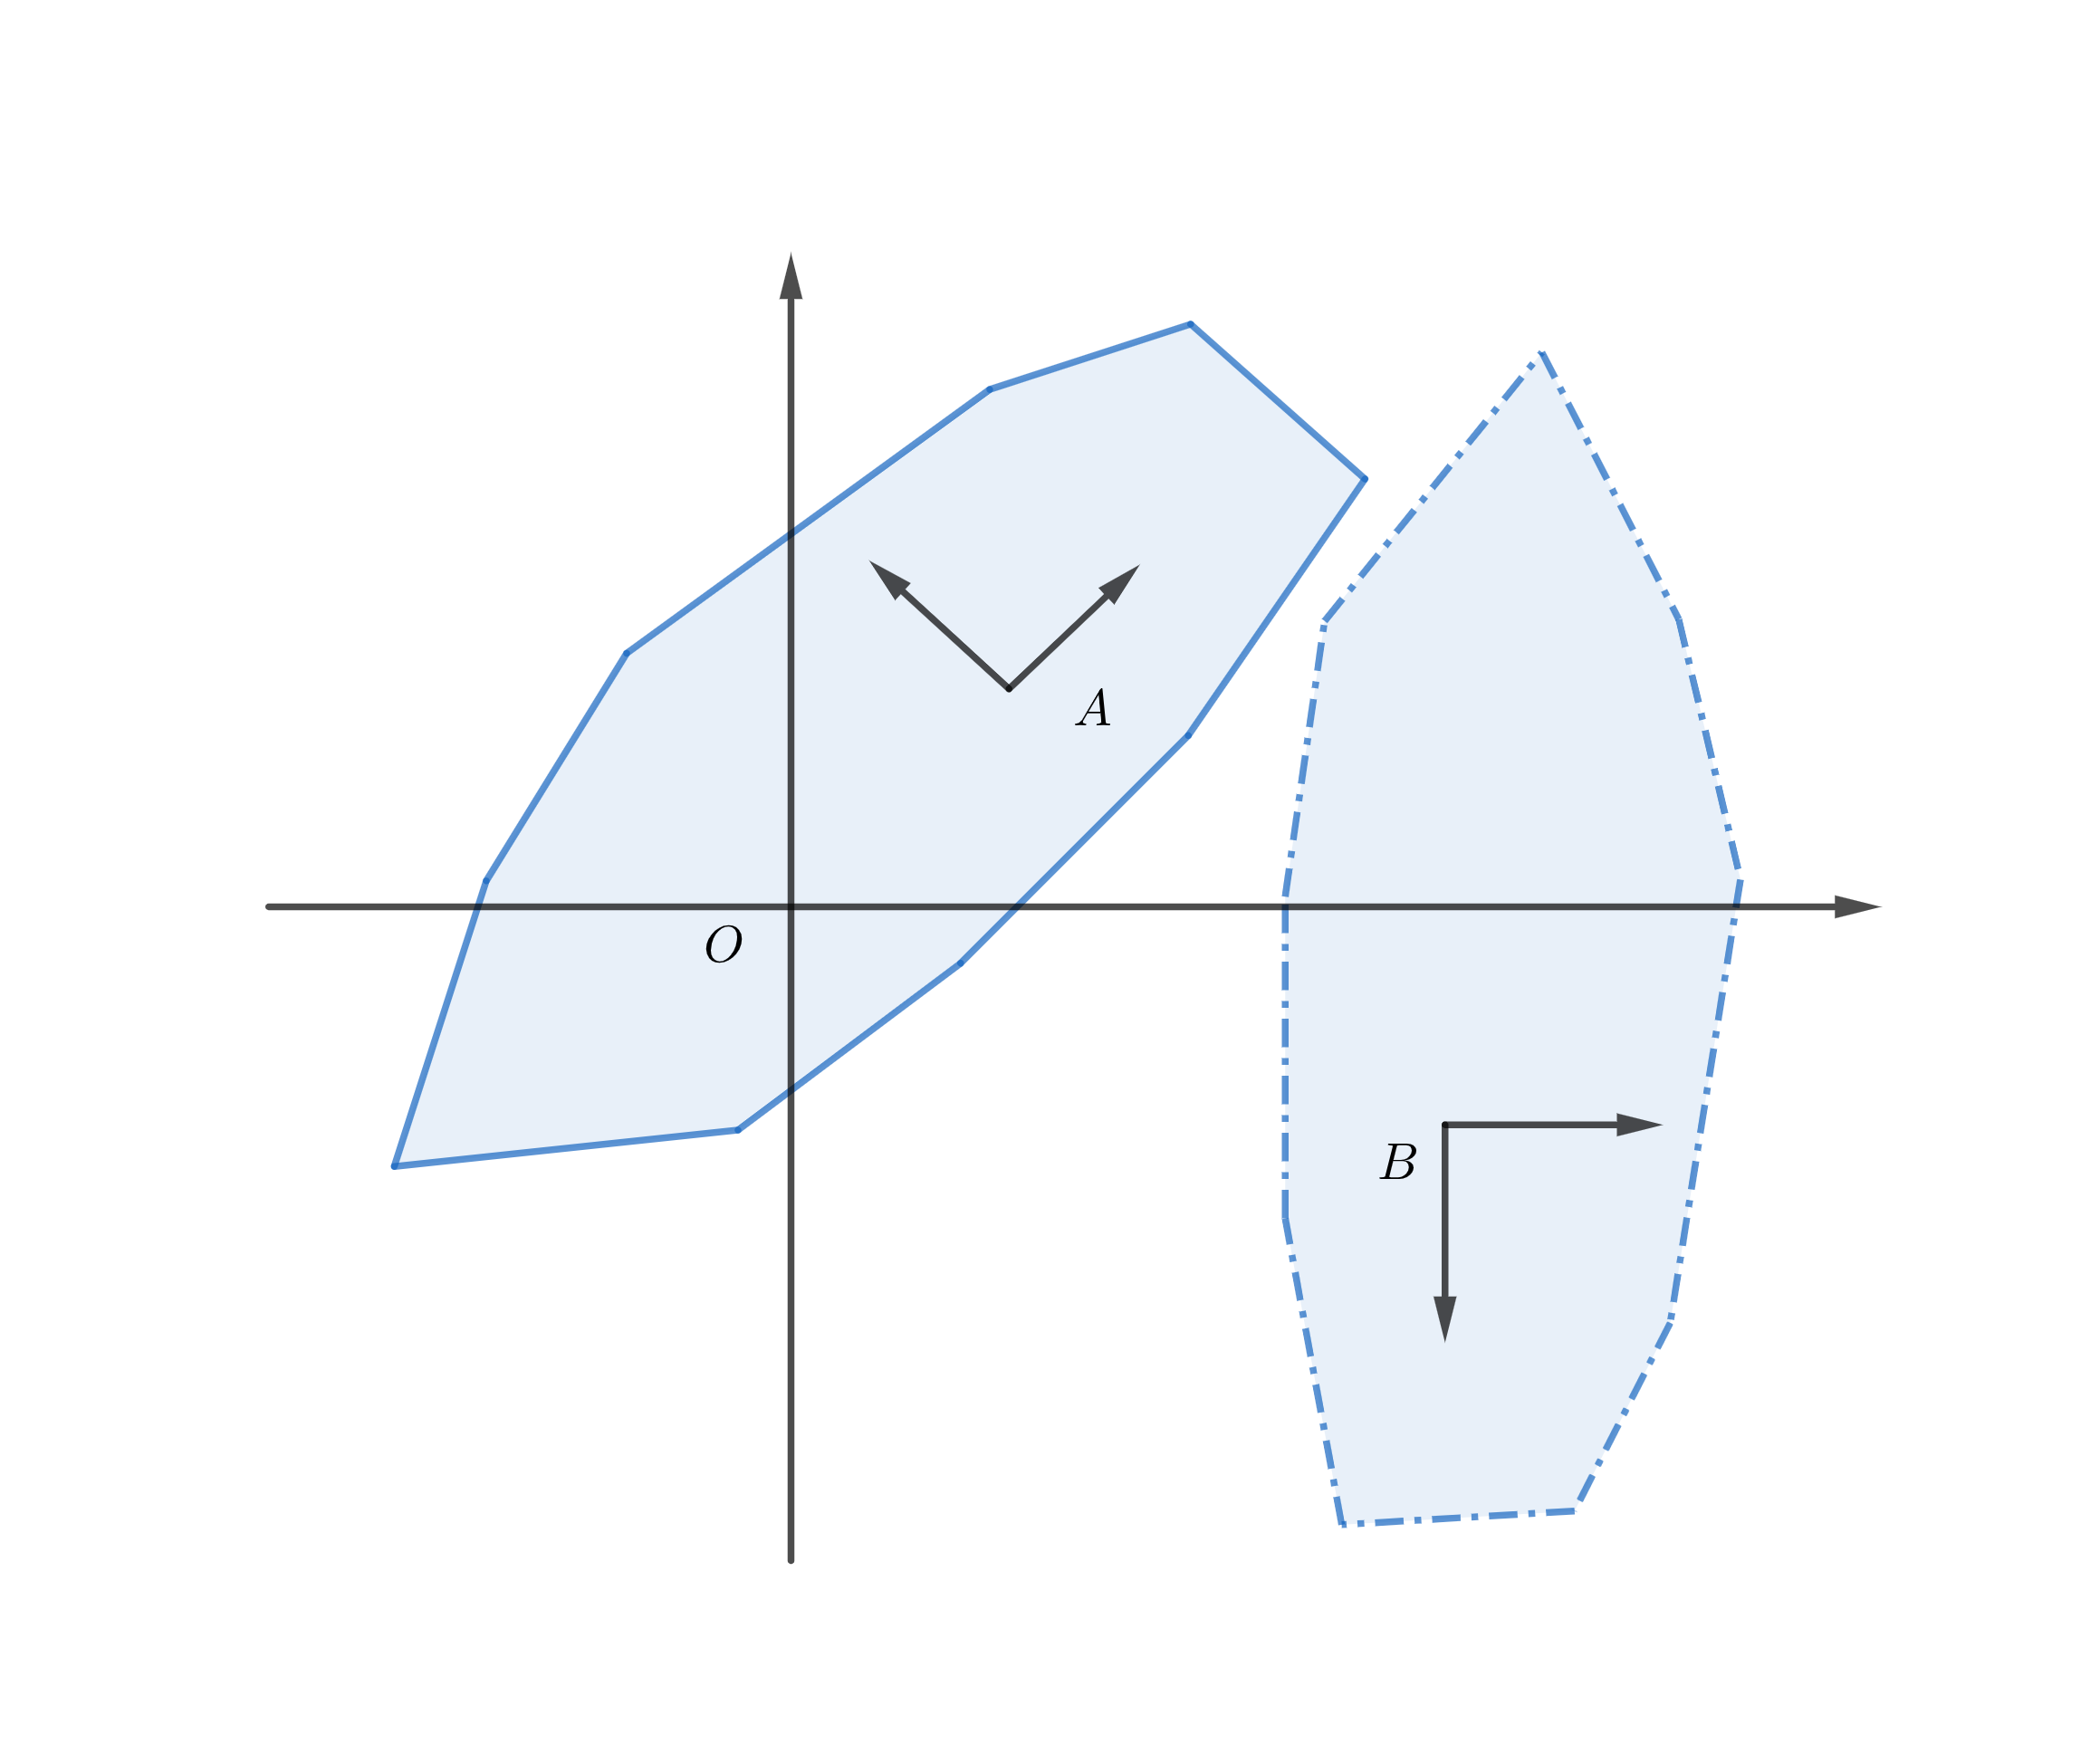
只需要知道刚体上任意一点的速度信息,便可以计算出整个速度场的状态。定义速度旋量:
表示刚体上位于坐标系 ${O}$ 原点位置点的角速度与线速度在 ${O}$ 中观察的结果。
那么,可以表示刚体上点 $A$ 的速度场:
其中:
是一个反对称矩阵($[{^O\omegaO}] \times=-[{^O\omegaO}]^T \times$),表示叉乘。
为了写成矩阵形式,定义:
那么可以得到坐标系上任意一点速度场:
这个 $A$ 点不一定真实存在在刚体上,表示的是如果无限大刚体延申到坐标系上 $A$ 点,那么刚体上 $A$ 点速度。
二维旋量定理:
任何二维空间运动都可以表示为绕某个中心的纯旋转(纯平移对应旋转中心无穷远)
旋转中心 $C=\begin{bmatrix} -\dfrac{\mathbf{v}_y}{\omega} \ \dfrac{\mathbf{v}_x}{\omega}\end{bmatrix}$
分别在 ${O}$ 和 ${A}$ 坐标系中表示 $B$ 点速度场:
涉及到两次变换:
一是 $B$ 点位置的变换,二是 $B$ 点速度的变换。
因此:
进一步,这个式子还可以写成矩阵相乘的形式:
其中:
称为伴随矩阵。
这个伴随矩阵与线性代数中的伴随矩阵无关。
齐次方程表示位姿,组成配置空间;旋量表示速度,是位姿的导数,组成切空间。
配置空间的齐次变换对应到切空间中的变换就称为齐次变换的伴随。
速度旋量可以表示什么:
- 刚体的运动状态:瞬时线速度和角速度
- 刚体位姿变换:单位时间匀速(恒定旋量速度)运动的效果
- 刚体位姿状态:从基坐标系单位时间匀速运动的效果
4. 由旋量计算旋转矩阵
考虑方程:
解为:
如果 $\mathbf{T}(0)={^A\mathbf{T}_O}$ , $\mathbf{T}(1)={^B\mathbf{T}_O}$,那么 ${^B\mathbf{T}_A}=e^{\xi^{\wedge}}$ 。
因此切空间可以通过指数运算转换到配置空间。
注意这是矩阵的指数运算,与标量指数运算不同,$e^{a}e^{b}=e^{a+b}$ 一般不成立。
4.1 凯莱 - 哈密顿定理
凯莱 - 哈密顿定理表明每个方阵都满足其特征多项式方程:若 $f(λ)=det(λI-A)$ 是矩阵 A 的特征多项式,则 $f(A)=0$。
对于 $n$ 维方阵,特征方程是 $n$ 次的,也就是说 $A^n$ 一定可以用最高次为 $n-1$ 的多项式表示。进一步可以得到:
对于 $n$ 维方阵 $A$ ,$A^k(k \ge n)$都可以表示为:
例1:$[\omega]_\times$ 是二维方阵:
例2:${\hat{\xi}}$ 是三维方阵:
4.2 速度旋量与旋转矩阵
类似于泰勒展开,可以把exp表示成多项式的形式。
令$e^{ {\xi}^{\wedge} }=e^{\begin{bmatrix}
[\omega]_\times & v \
0 &0
\end{bmatrix}}=
\begin{bmatrix}
\mathbf{R} & t \
0 & 1
\end{bmatrix}=\mathbf{T}$
4.2.1 旋转部分
4.2.1.1 exp
以上证明了$e^{[\omega]_\times}$与旋转矩阵的等价性
Pinocchio中实现:
1 | template<typename Matrix2Like, typename Vector2Like, typename Vector4Like> |
Pinocchio中的刚体姿态 $\mathrm{SE}(2)$ 用4维向量表示:
旋量$\mathfrak{se}(2)$用3维向量表示:
forwardKinematics函数由 $\mathbf{q}$ 计算 $\mathbf{R}$ 和 $t$
4.2.1.2 log
已知旋转矩阵 $\mathbf{R} = \begin{bmatrix} \cos{\theta} & -\sin{\theta}\
\sin{\theta}&\cos{\theta}\end{bmatrix}$ ,$\theta = \log({\mathbf{R}})$,使用矩阵的迹:
Pinocchio中的实现方式,涉及精度问题:
1
2
3
4
5
6
7
8
9
10
11
12
13
14
15
16
17
18
19
20
21
22
23
24
25
26
27
28
29
30
31
32
33
34
35
36
37
38
39
40template<typename Matrix2Like>
static typename Matrix2Like::Scalar log(const Eigen::MatrixBase<Matrix2Like> & R)
{
typedef typename Matrix2Like::Scalar Scalar;
PINOCCHIO_EIGEN_STATIC_ASSERT_MATRIX_SPECIFIC_SIZE_OR_DYNAMIC(Matrix2Like, 2, 2);
const Scalar tr = R.trace();
static const Scalar PI_value = PI<Scalar>();
using internal::if_then_else;
Scalar theta = if_then_else(
internal::GT, tr, Scalar(2),
Scalar(0), // then
if_then_else(
internal::LT, tr, Scalar(-2),
if_then_else(
internal::GE, R(1, 0), Scalar(0), PI_value,
static_cast<Scalar>(-PI_value)), // then
if_then_else(
internal::GT, tr,
static_cast<Scalar>(Scalar(2) - Scalar(1e-2)), // TODO: change value
static_cast<Scalar>(asin((R(1, 0) - R(0, 1)) / Scalar(2))), // then
if_then_else(
internal::GE, R(1, 0), Scalar(0),
static_cast<Scalar>(acos(tr / Scalar(2))), // then
static_cast<Scalar>(-acos(tr / Scalar(2)))))));
// const bool pos = (R (1, 0) > Scalar(0));
// if (tr > Scalar(2)) theta = Scalar(0); // acos((3-1)/2)
// else if (tr < Scalar(-2)) theta = (pos ? PI_value : -PI_value); // acos((-1-1)/2)
// Around 0, asin is numerically more stable than acos because
// acos(x) = PI/2 - x and asin(x) = x (the precision of x is not lost in PI/2).
// else if (tr > Scalar(2) - 1e-2) theta = asin ((R(1,0) - R(0,1)) / Scalar(2));
// else theta = (pos ? acos (tr/Scalar(2)) : -acos(tr/Scalar(2)));
assert(check_expression_if_real<Scalar>(theta == theta) && "theta is NaN"); // theta != NaN
// assert ((cos (theta) * R(0,0) + sin (theta) * R(1,0) > 0) &&
// (cos (theta) * R(1,0) - sin (theta) * R(0,0) < 1e-6));
return theta;
}
| 条件 | 等价数学场景 | 使用的函数 | 数值理由 |
|---|---|---|---|
| tr > 2 | 浮点误差导致的越界 | $\theta=0$ | 消除数值噪声 |
| tr < -2 | 角度接近 ±π | 根据 sin 符号取 ±π | 避免边界歧义 |
| tr > 2 - 1e-2 | 小角度 | asin | 避免 acos 在 1 附近的精度灾难 |
| 其他情况 | 中等角度 | acos + sin符号判断 | 标准稳定算法 |
4.2.2 平移部分
4.2.2.1 exp
可以直观地理解这个结果:
旋转中心 $C=\begin{bmatrix} -\dfrac{\mathbf{v}_y}{\omega} \ \dfrac{\mathbf{v}_x}{\omega}\end{bmatrix}$
对于刚体运动 $^A\mathbf{T}_O$ :
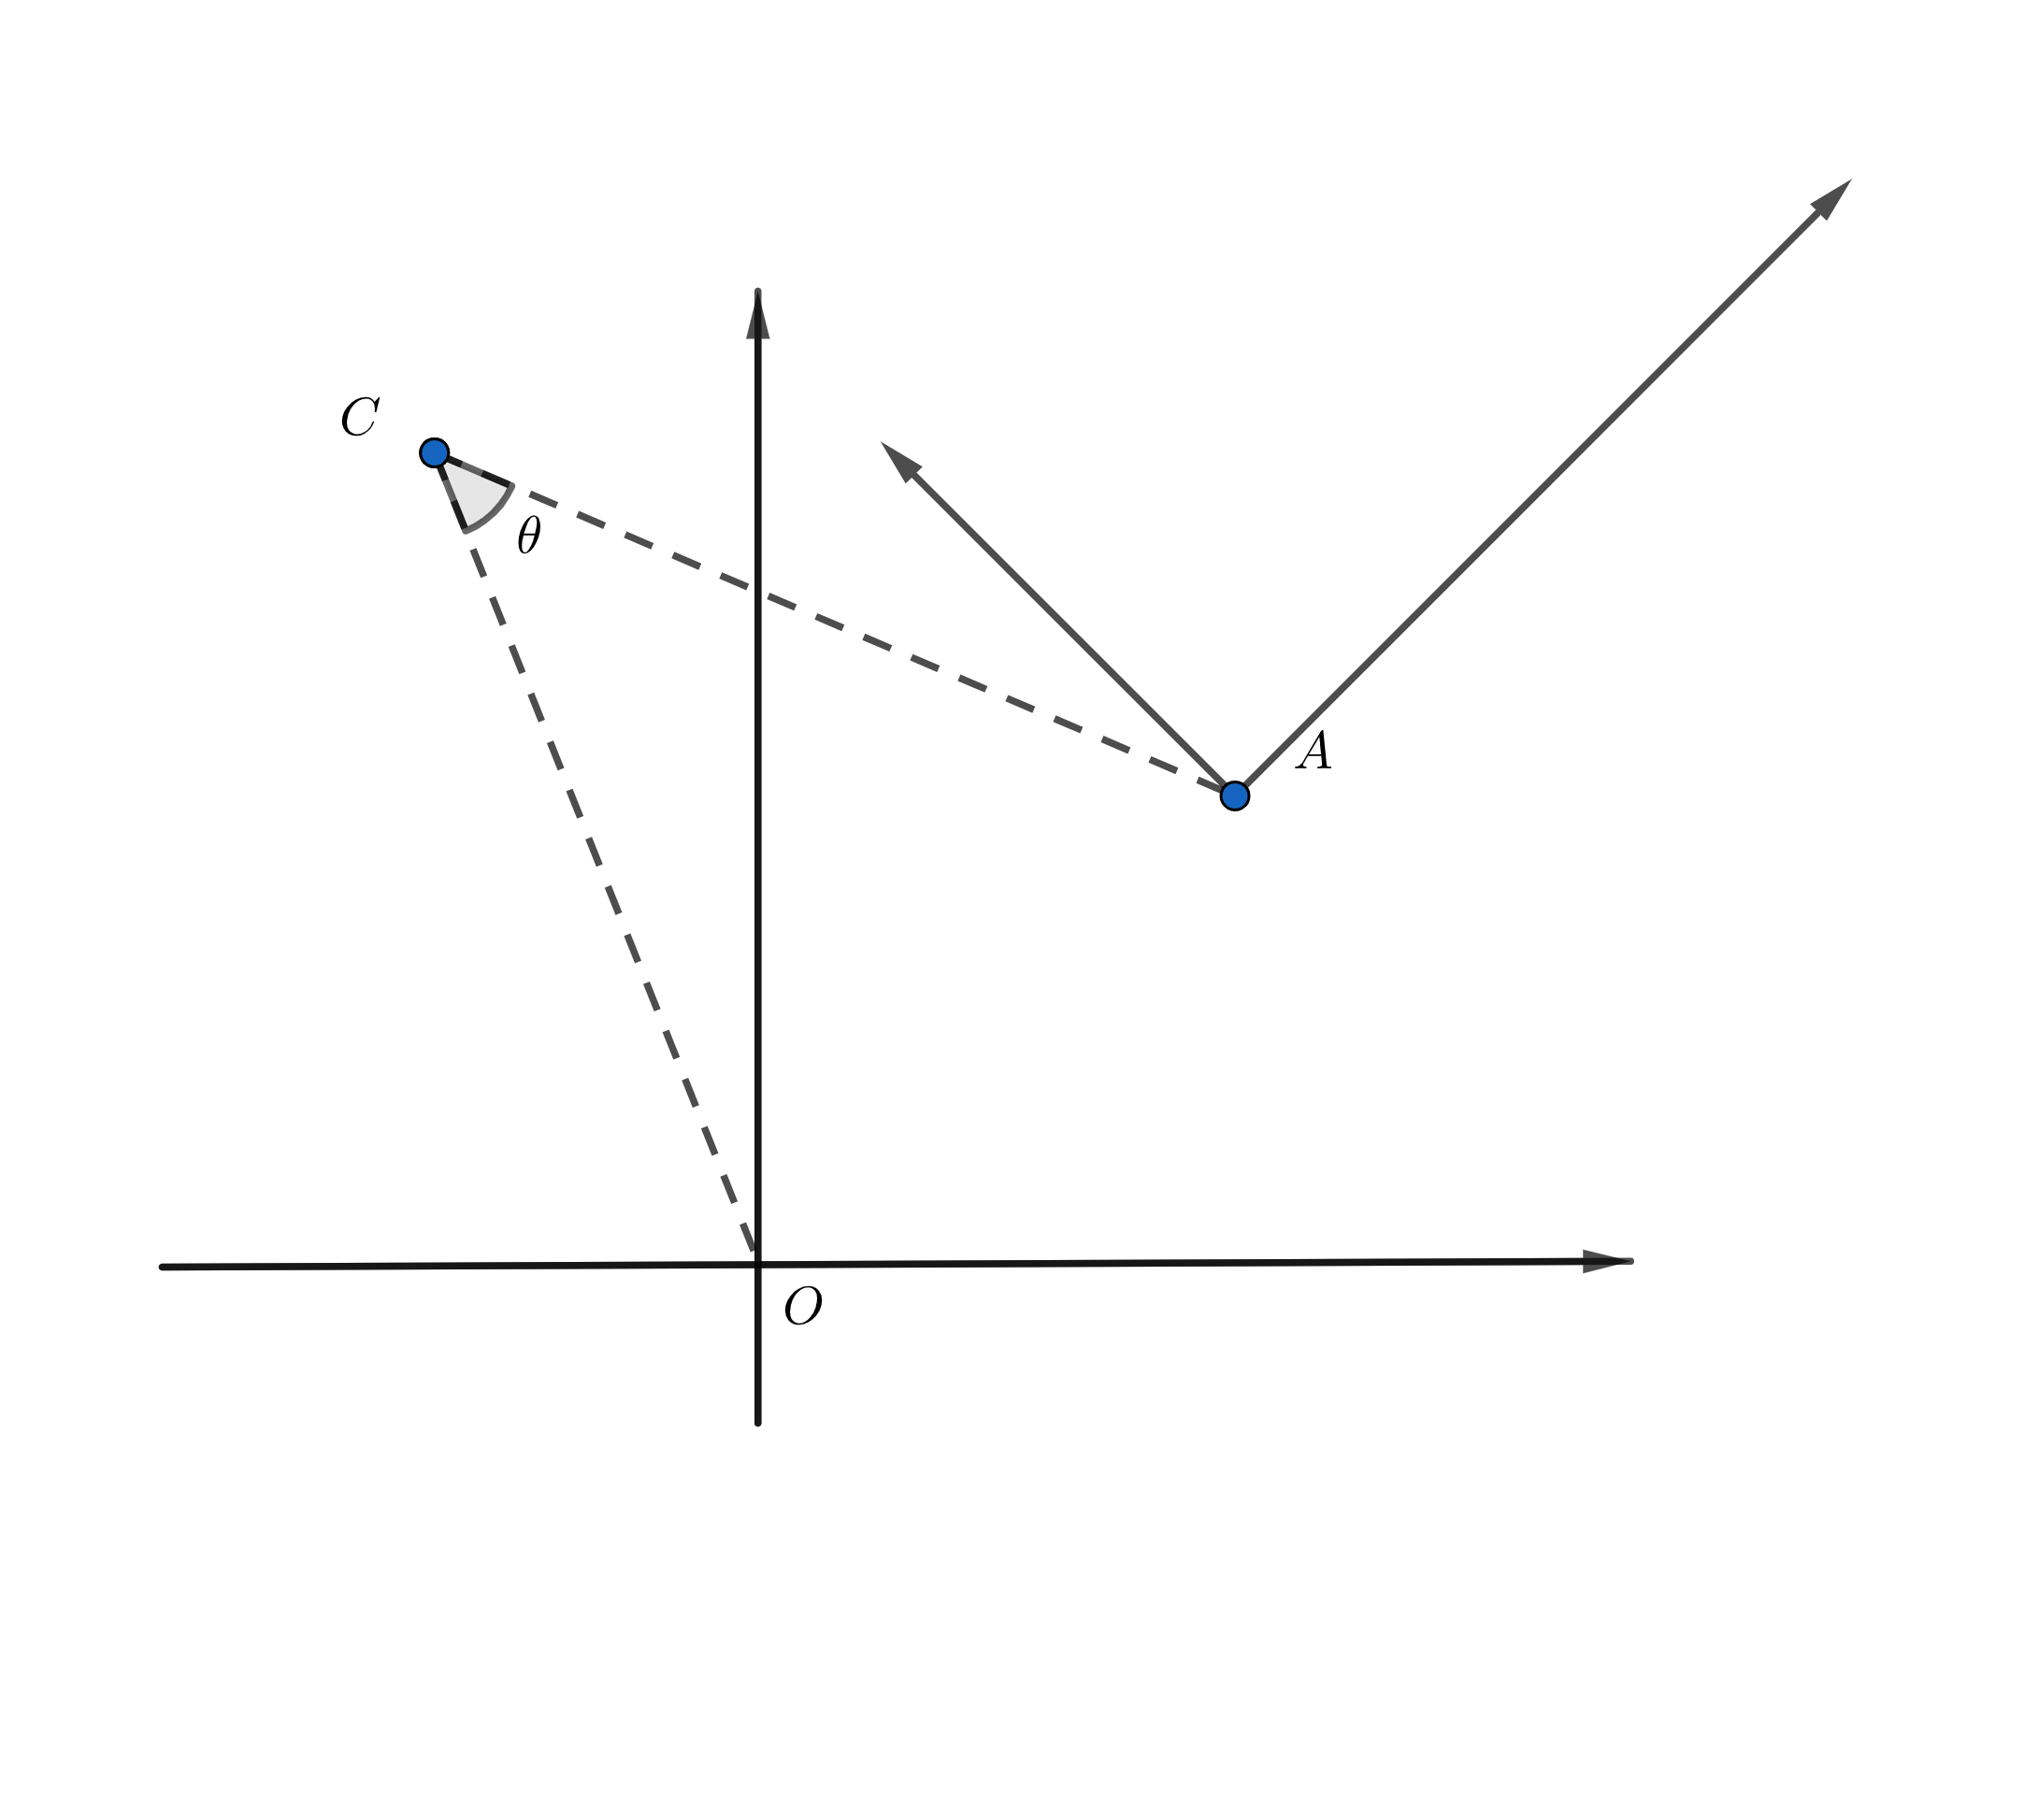
用图形解释:坐标系 ${O}$ 绕点 $C$ 旋转 $\theta$ 角度后得到的 ${A}$ 坐标系的原点坐标。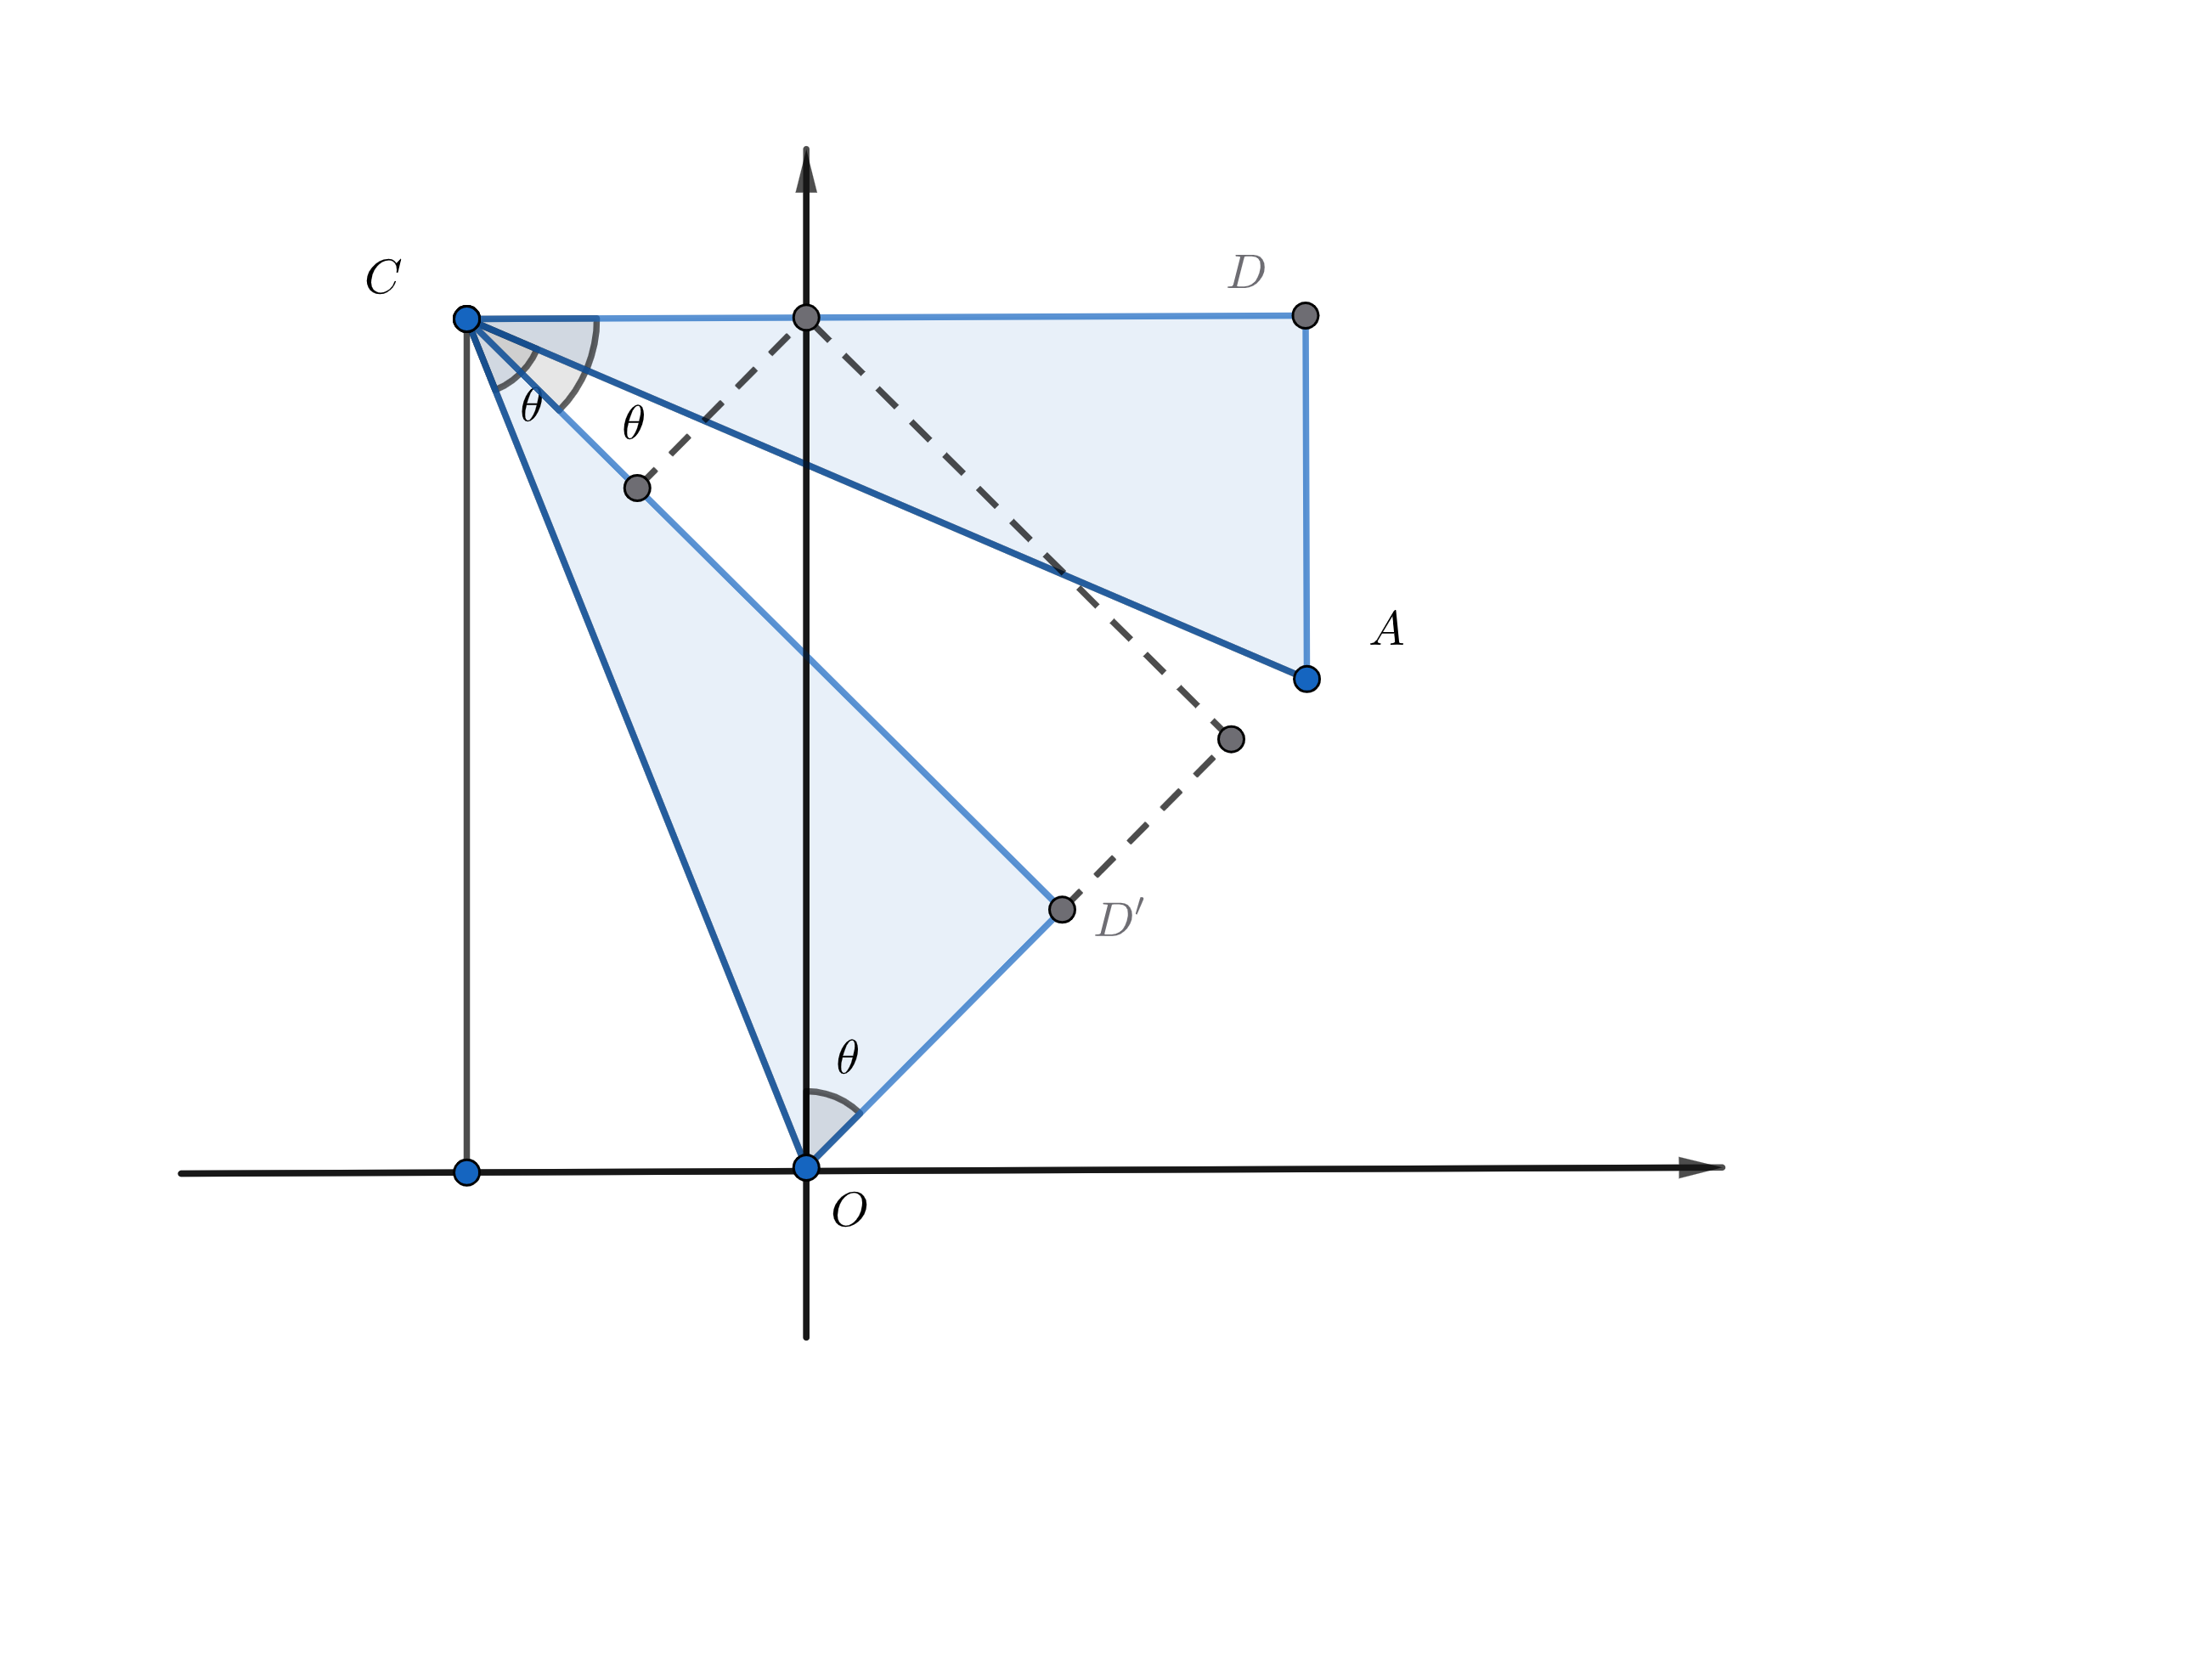
可以用初中的几何知识,将 $\triangle ACD$ 绕点 $C$ 顺时针旋转 $\theta$ 到 $\triangle OCD’$ ,即可证明其正确性。
Pinocchioz中实现方式:
1 | static void exp( |
当 $\omega<1^{-14}$ 时,$t = v$,可以理解为0附近泰勒展开 $\mathbf{V}(\omega)=\mathbf{I}$
4.2.2.2 log
先由 $\mathbf{R}$ 计算 $\omega$,再由 $t$ 计算 $v$ :
求逆:
Pinocchio中的实现方式:
1 | template<typename Matrix2Like, typename Vector2Like, typename TangentVector> |
- $\dfrac{\omega \sin\omega}{2(1-\cos\omega)}$ 在0附近是 $\frac{0}{0}$ 型,有精度问题,使用泰勒展开:如果 $\omega$ 是 $10^{-4}$ 量级,$o(\omega^6)$ 是 $10^{-24}$ 量级,已经低于双精度浮点数的精度。
- 计算过程中使用的是 $\left | \omega \right |$ 。$\dfrac{\omega \sin\omega}{2(1-\cos\omega)}$ 是偶函数,使用绝对值不影响结果。使用绝对值可以解决由舍入误差带来的过零处不连续问题,再配合泰勒展开,提高数值精度。

