基于末端速度反馈的振动抑制
1. 控制率
基于双惯量模型,将末端与轴端速度作差,乘比例系数 ,反馈给转矩指令。
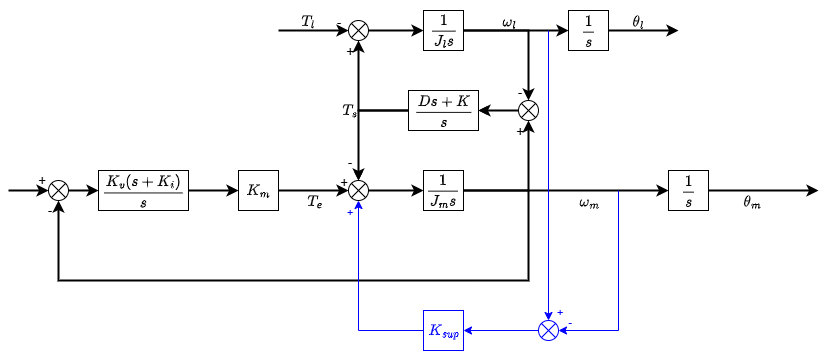
从转矩指令到电机速度的传函由:
变为:
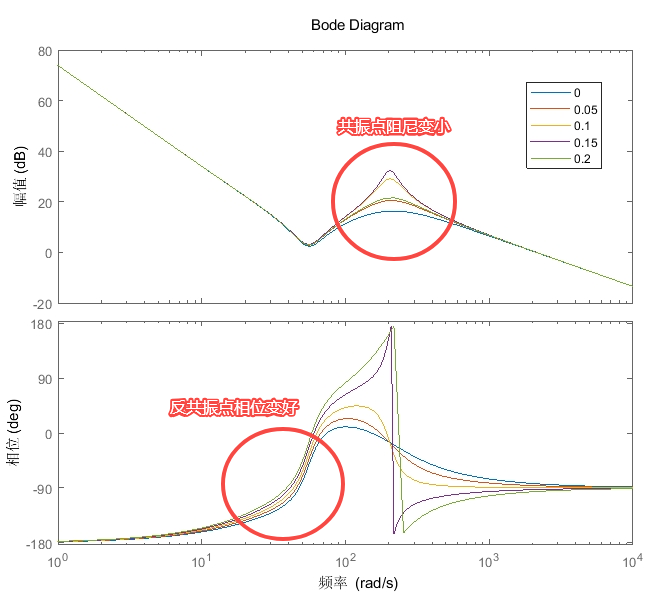
随减小,共振点阻尼增大:
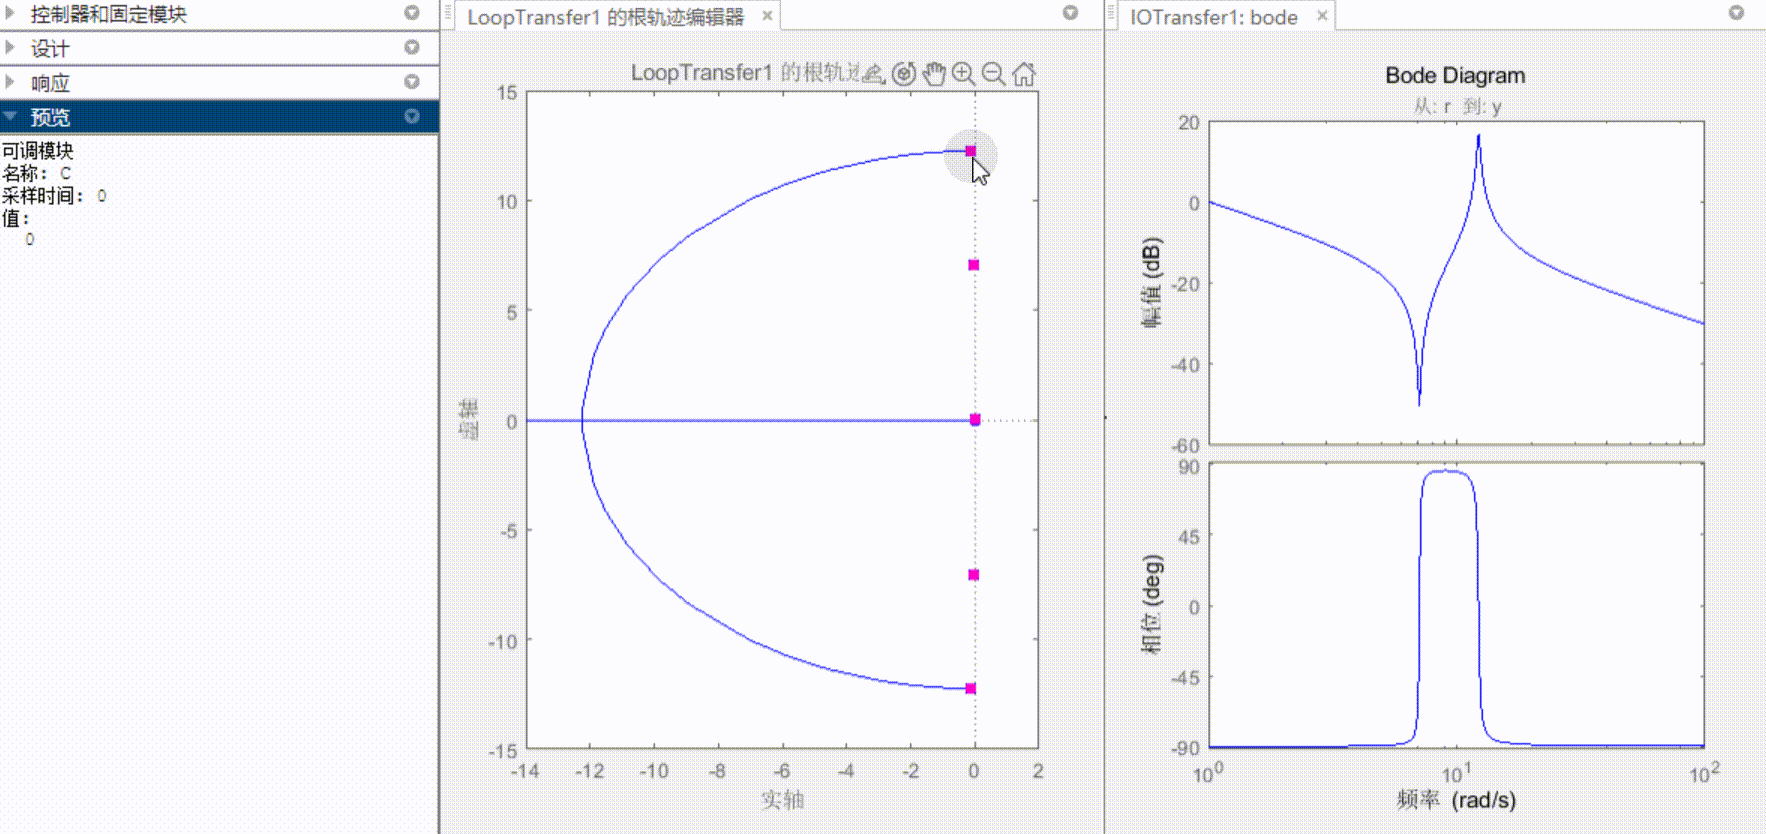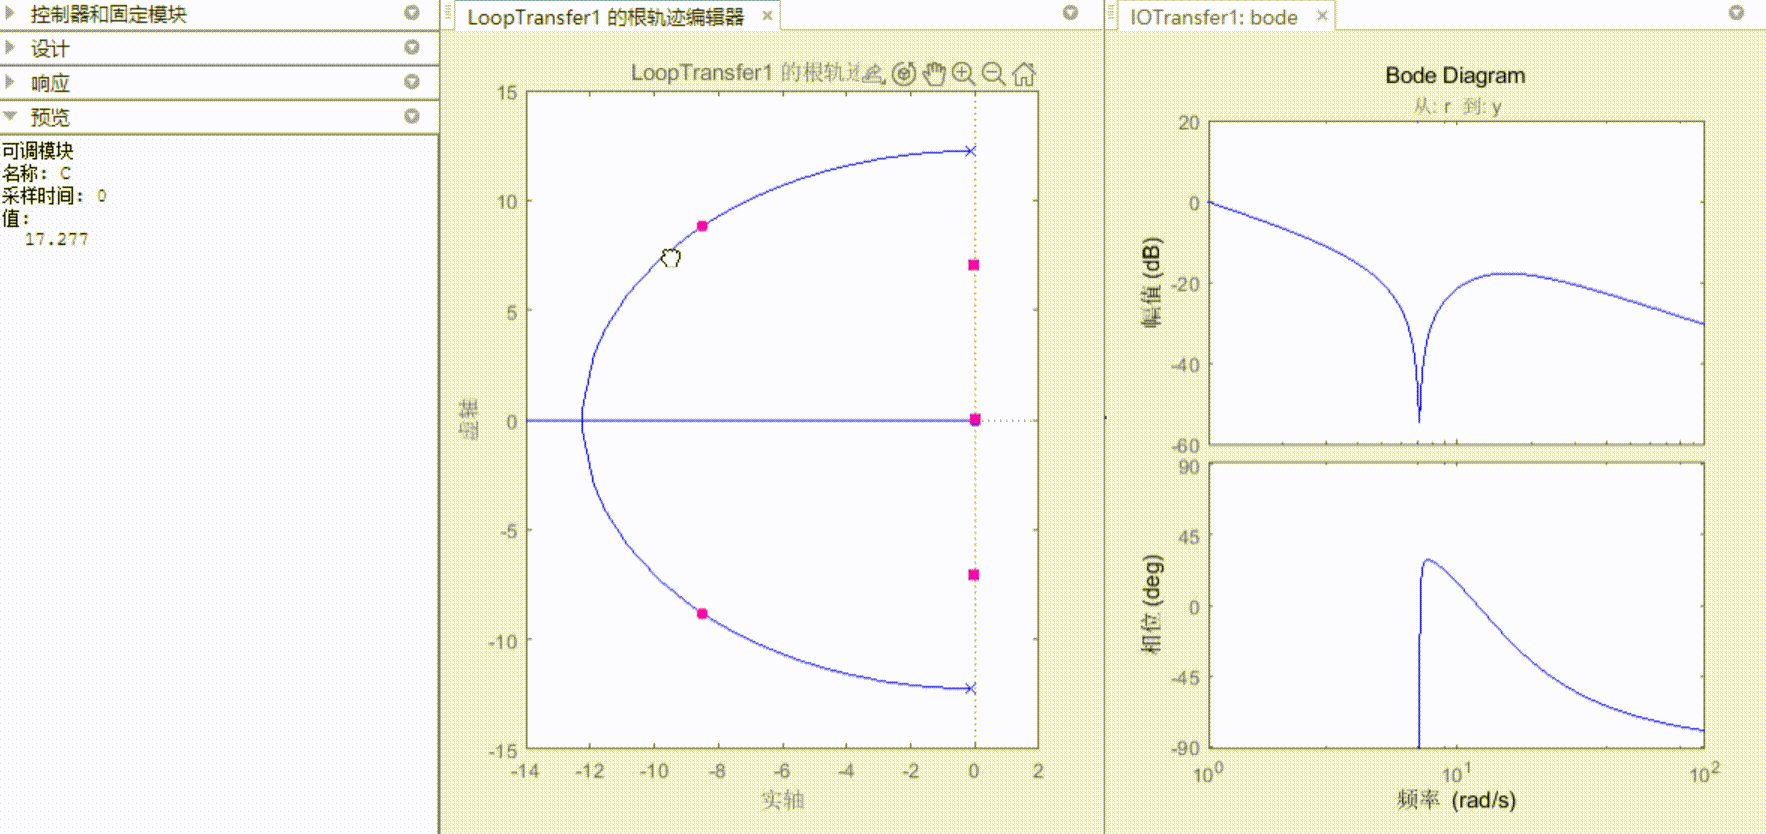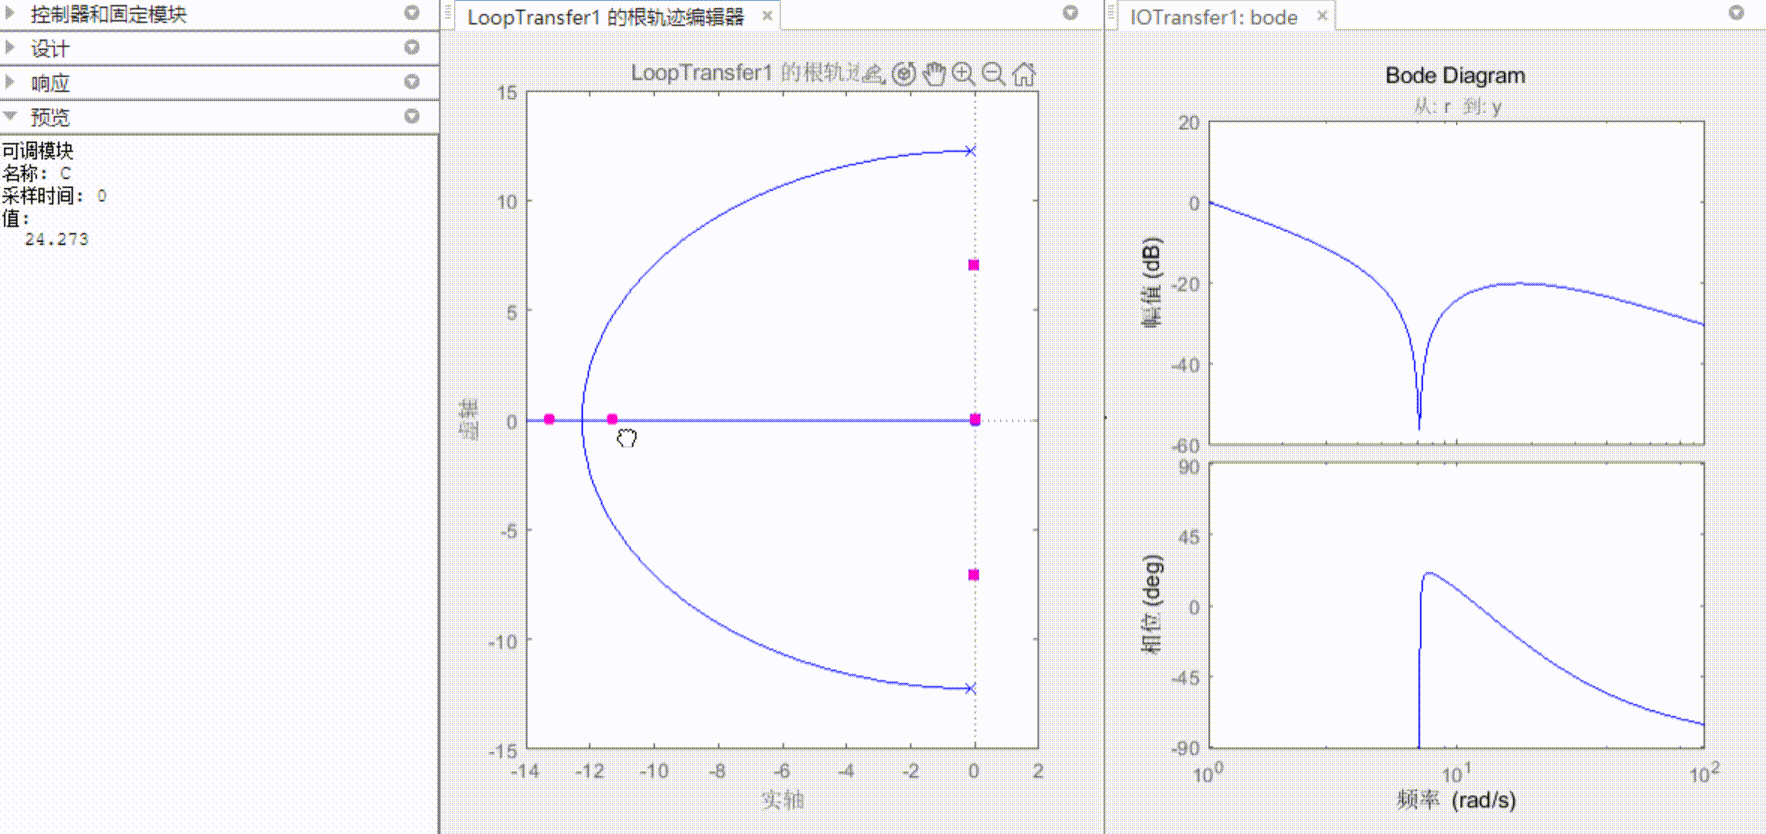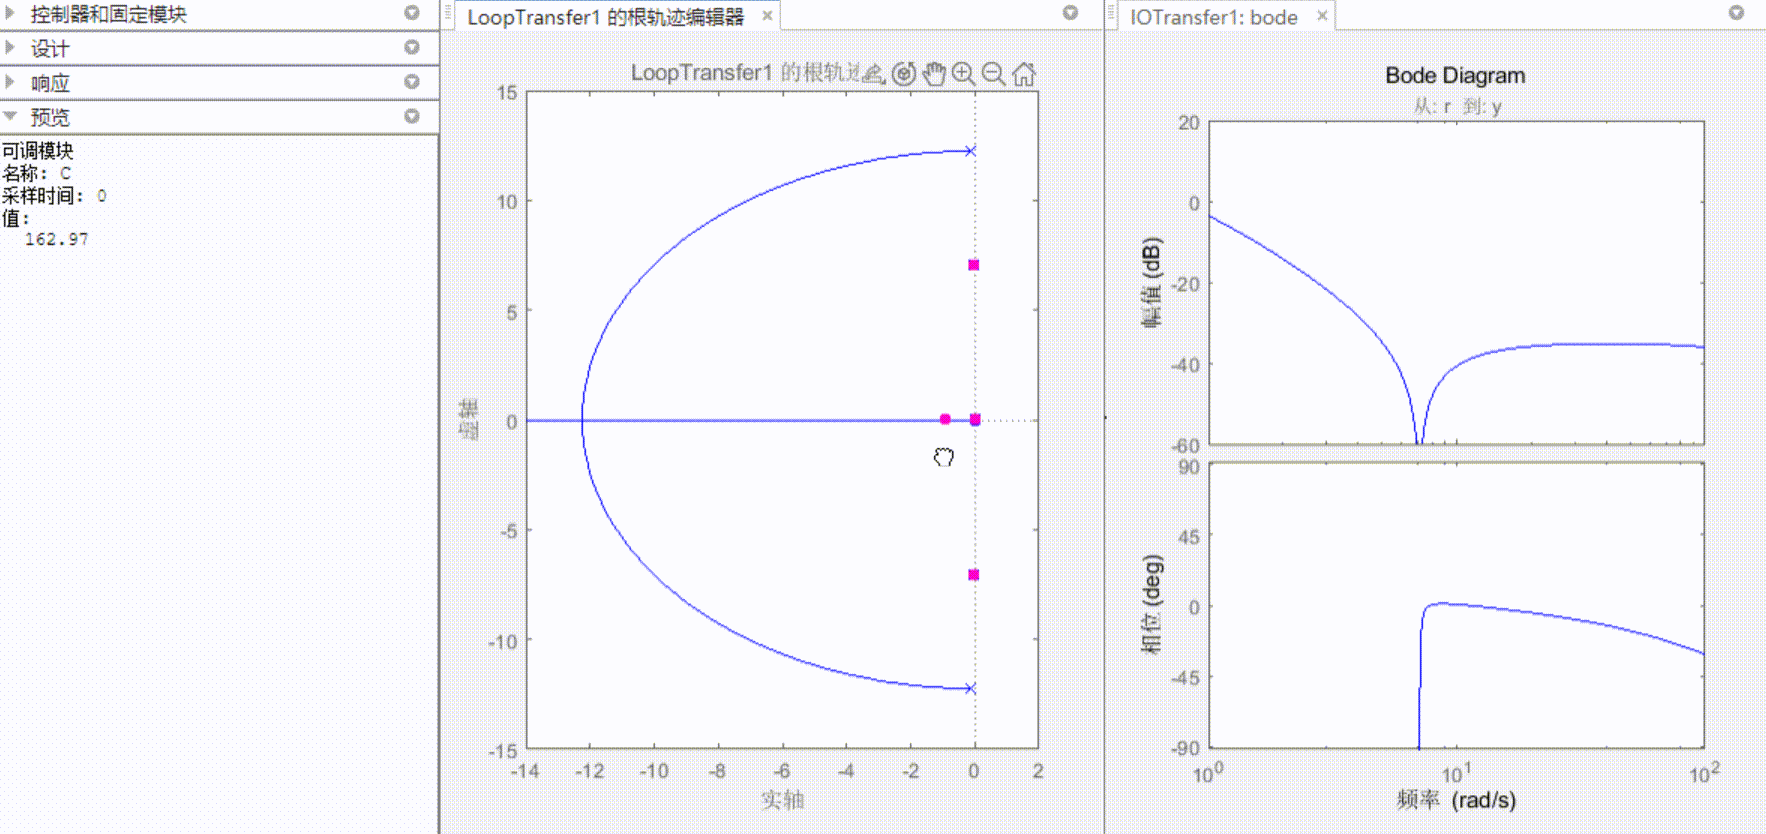
这种方式通过牺牲共振点阻尼,换取开环反共振点处相位,达到抑制振动效果。
2. 分析
系统一共有四个极点,两个在图中圆形轨迹上,是共振点闭环出的极点,另外两个在放大图中,是反共振点闭环出的极点。由于反共振点闭环出的极点离虚轴比较近,因此影响系统的振动更明显。如果能使极点远离虚轴,那么系统响应就会变好。
随着 $K_{sup}$ 增加(图中红色箭头方向):
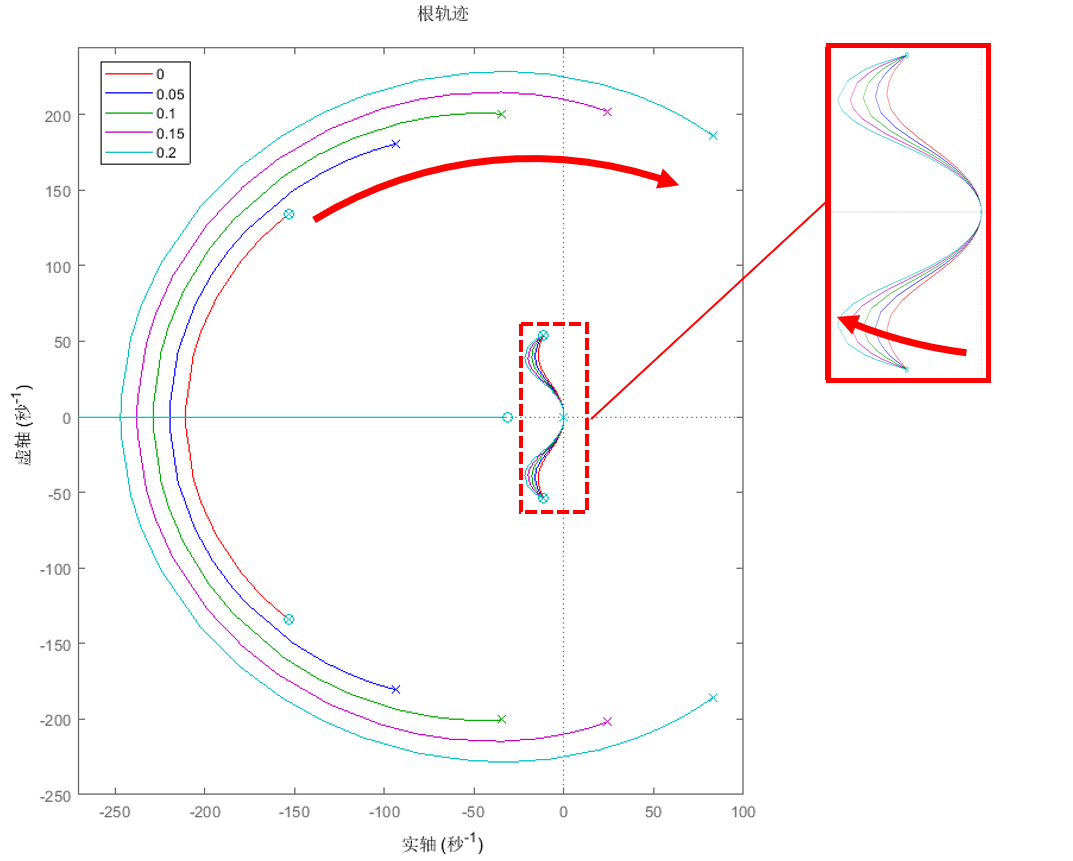
共振点开环极点阻尼变小,逐渐向虚轴方向移动,$K_{sup}$过大,甚至可能阻尼变负,有稳定性风险。
当$K_{sup}\gt2\sqrt{\frac{KJ(J+J_1)}{J_1}}-\frac{D(J+J_1)}{J}$时,共振点阻尼变负,闭环极点有可能会位于右半平面,系统不稳定。
反共振点(放大图)的根轨迹曲线随着$K_{sup}$增大远离虚轴,起到振动抑制效果。
观察闭环bode图:
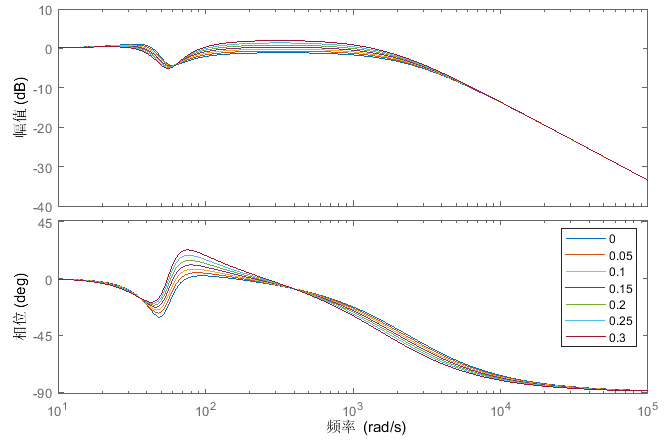
反共振点处幅值降低,共振点处幅值增高。
能起到反共振点抑制效果,但共振点处可能发生振动。
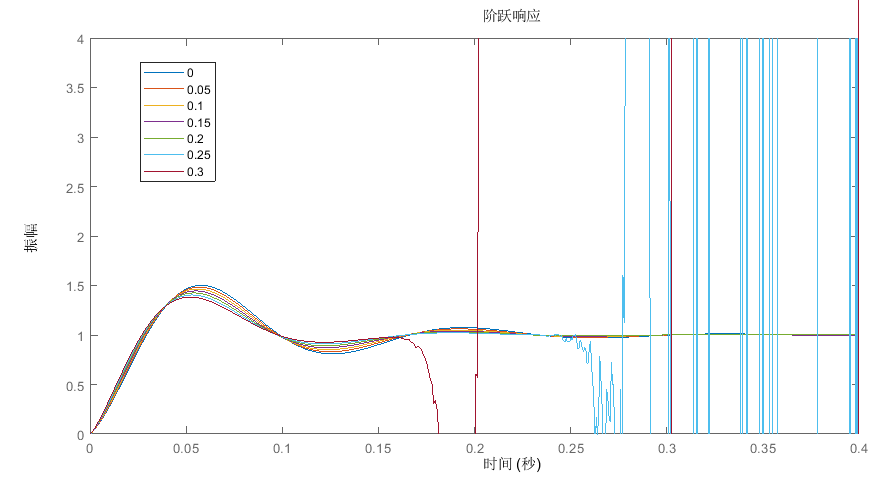
可以看到随着 $K_{sup}$增大,振动幅值减小,但在$K_{sup}\gt0.2$时,系统不稳定。

