扰动观测器
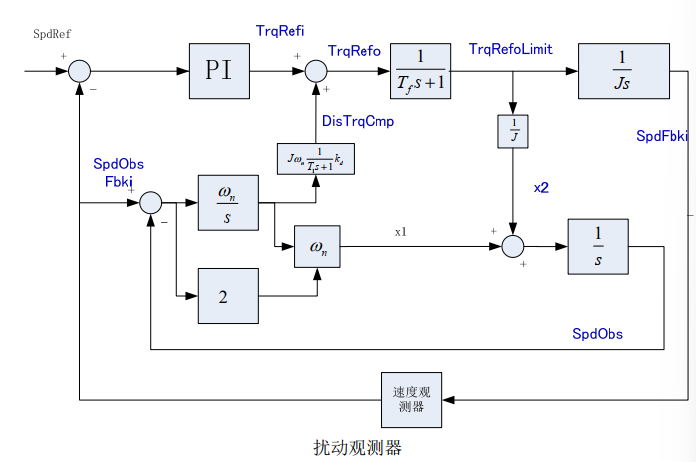
扰动观测器通过转矩指令和速度反馈观测负载转矩,并将观测到的转矩补偿给转矩前馈:
对摩擦力有补偿效果
对抑制振动有帮助
1. 扰动观测器(DOB)
通用伺服里的扰动观测器,Luenberger观测器
设计Luenberger观测器:
令
其特征方程为:
只需要保证两根为负即稳定
取 $L_1=2\omega_n$, $L_2=\omega_n^2J$
得到控制率:
整理传递函数得到:
2. 扩张状态观测器(ESO)
扩张观测器:
与原式相减:
取:
得到控制率:
整理传递函数得到:
与DOB结果完全相同
3. 锁相环型扩张状态观测器(PLL-ESO)
扩张观测器:
与原式相减:
取:
得到控制率:
整理传递函数得到:
为什么叫PLL锁相环,因为与锁相环传函相同
这篇论文里面的PD型观测器传函与PLL-ESO相同
PID型是一个三阶滤波器
4. 双反馈扰动观测器(自己推导,待验证)
理论可行,充分利用双编码器,待验证
设计Luenberger观测器:
令
令
注意到,特征根方程为时:
其中为惯量比
控制率为:
这里,轴端速度和末端速度作差补偿给转矩前馈是其中一部分。

