Servotronix高创HD控制总结
1. HD控制简介
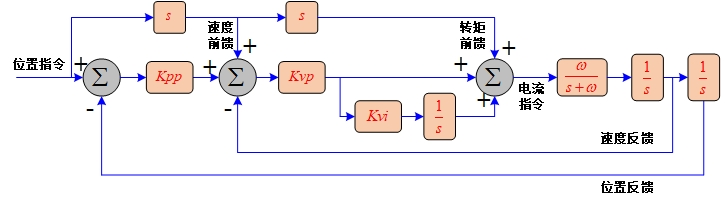
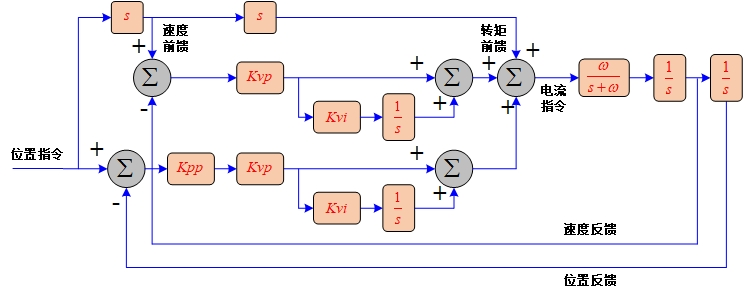
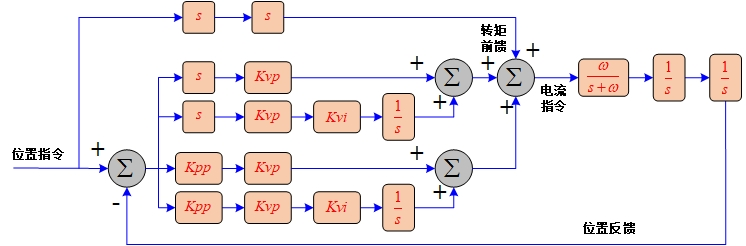
环路采用并行控制,而非普通三环串行控制,包含全局增益和四个增益参数(比例增益、积分增益、微分增益、微分积分增益)。其中比例增益对应位置环增益,积分增益对应位置环积分,微分增益(位置偏差的微分为速度偏差,高创所用速度偏差为100%速度前馈与速度反馈的偏差)对应速度环增益,微分积分增益对应速度环积分。
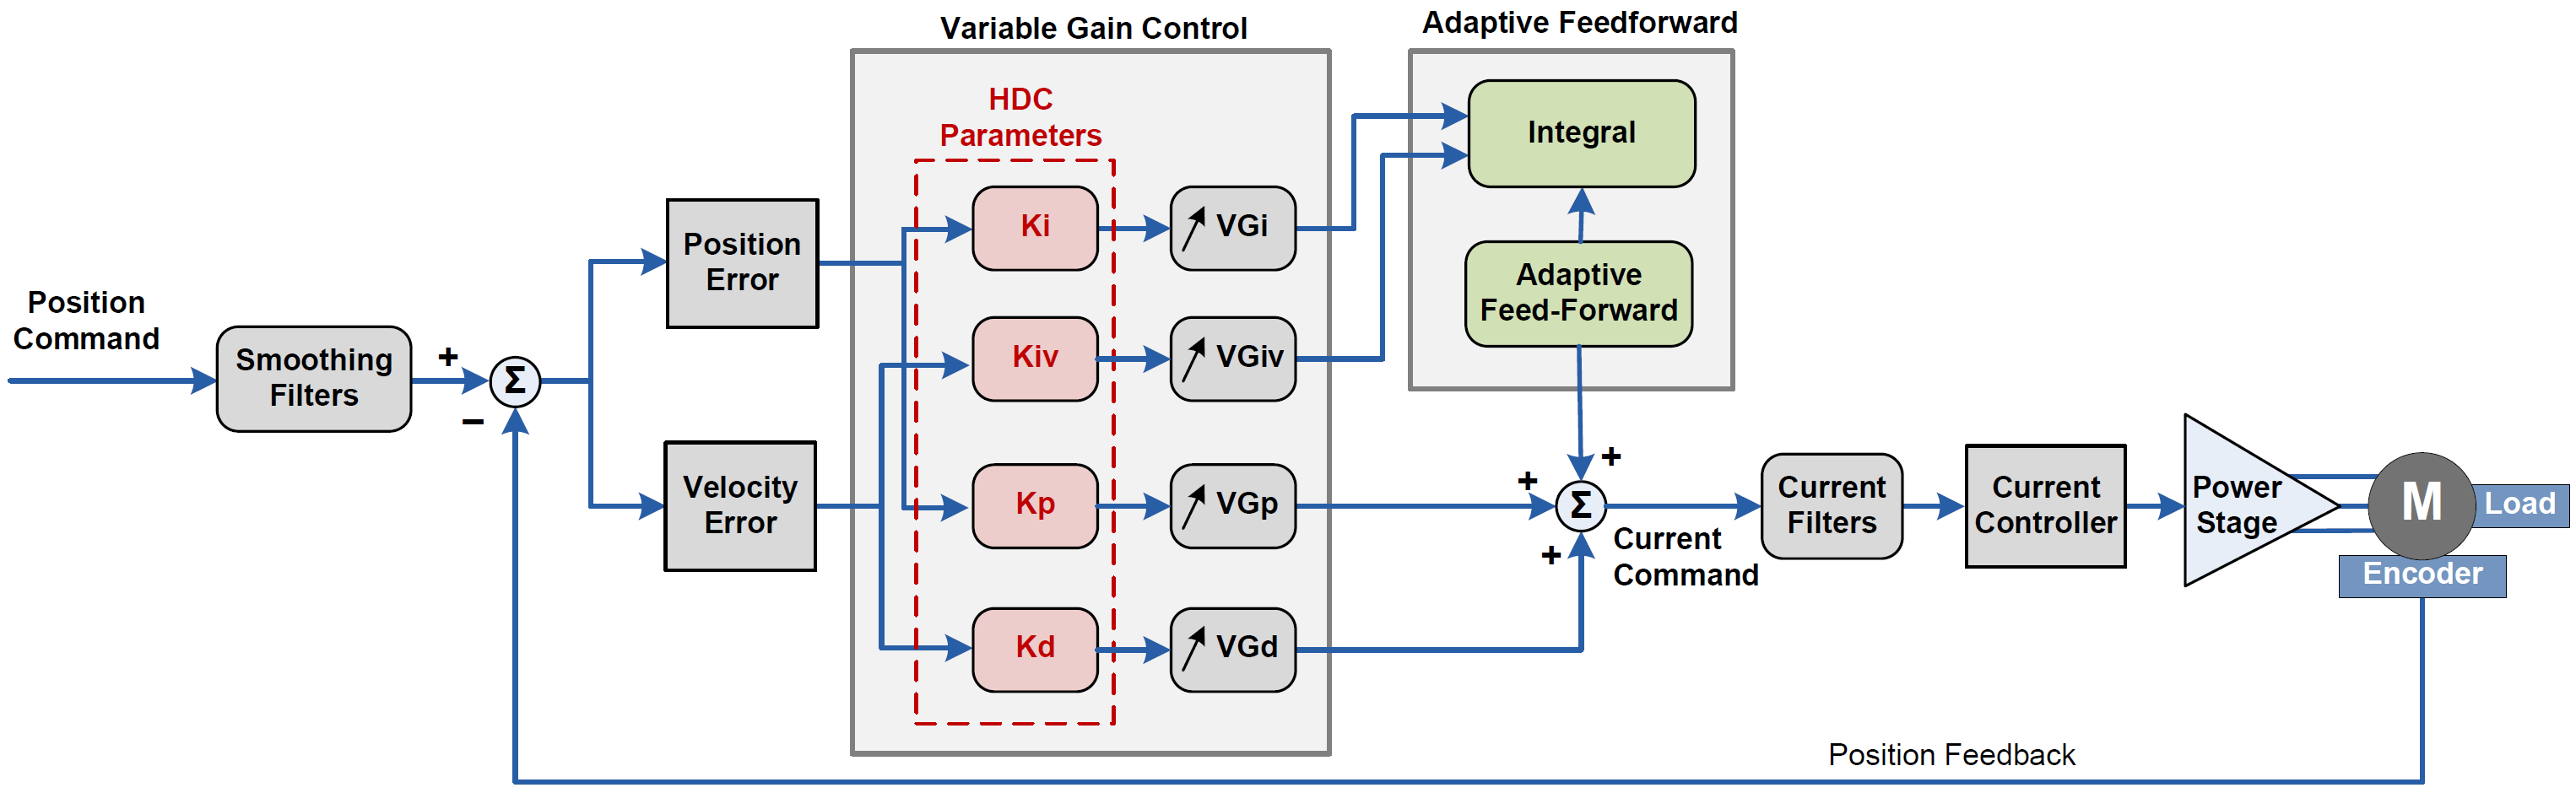
可变增益:定义全局增益,全局增益的值为速度指令绝对值和位置偏差绝对值的有关的函数,在运动过程中基于全局变量改变增益的大小,即当低速以及静止状态时使用较低增益防止振动,当高速以及整定阶段使用较高的增益以获取更好的定位整定效果和轨迹跟随效果。
自适应前馈:位置误差增大时,积分累加值和微分积分累加值增长;当位置误差减小时,积分累加值和微分积分累加值保持不变;当位置指令发完时,清除所有积分累加值然后重新进行微分积分和积分的累加运算。通过对积分的处理以达到0整定时间的效果。
2. HD控制测试
测试方式:静态使能时(电流较小无法克服摩擦力),仅单独设置单个增益(比例增益、积分增益、微分增益、微分积分增益)生效,监控电流指令的变化与位置指令速度的关系。
测试得到如下结果:
- 电流指令的变化和全局增益与微分增益的乘积的变化成等比;
- 电流指令的变化和全局增益与比例增益的乘积的平方成等比变化;
- 电流指令的变化范围和全局增益与微分积分增益的乘积的平方成等比变化;
- 电流指令的变化范围和全局增益与积分增益的乘积的三次方成等比变化。
可见,高创的各个增益实际强弱并非随着设置成线性变化,实际生效的增益相比设置值变化更大。
自适应前馈测试:
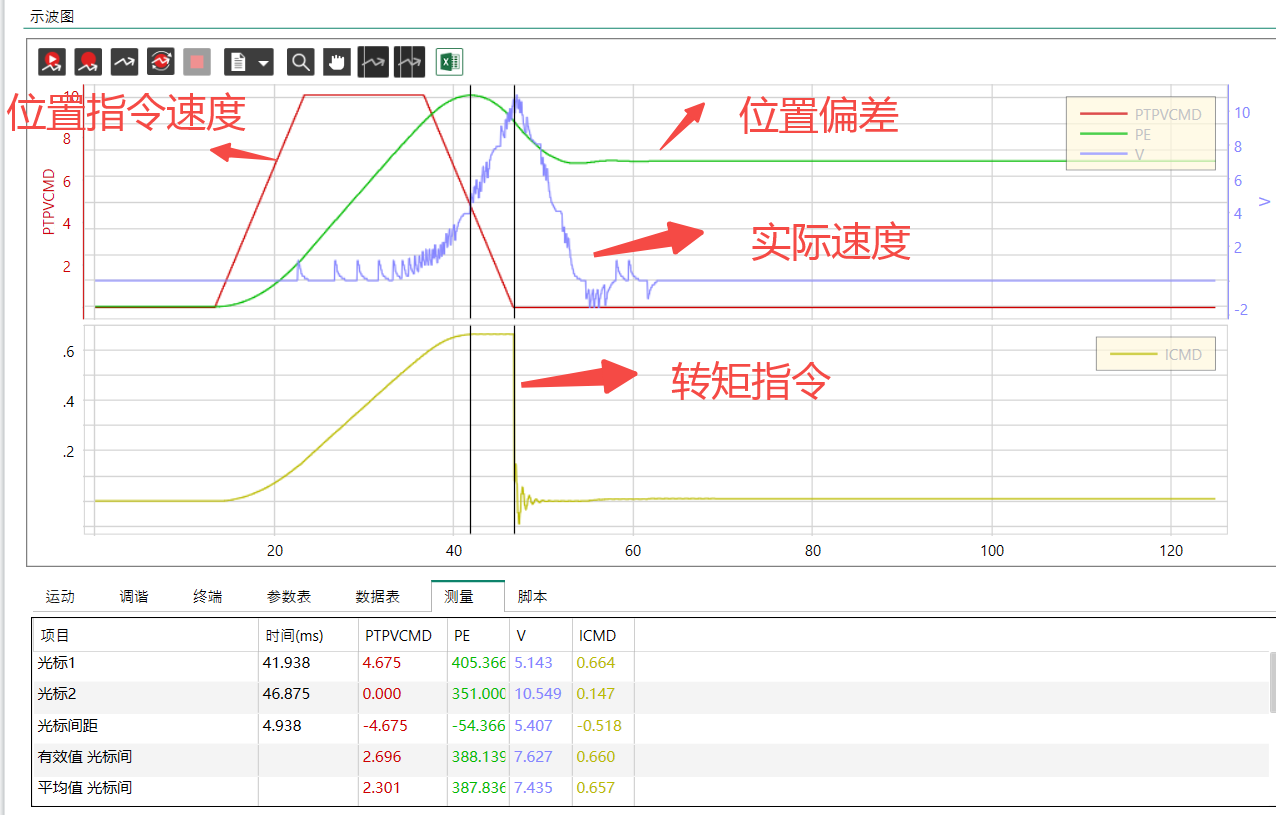
微分积分增益:当位置指令发完时,微分积分增益累加值清零;在位置偏差减小时,微分积分增益累计值保持不变。
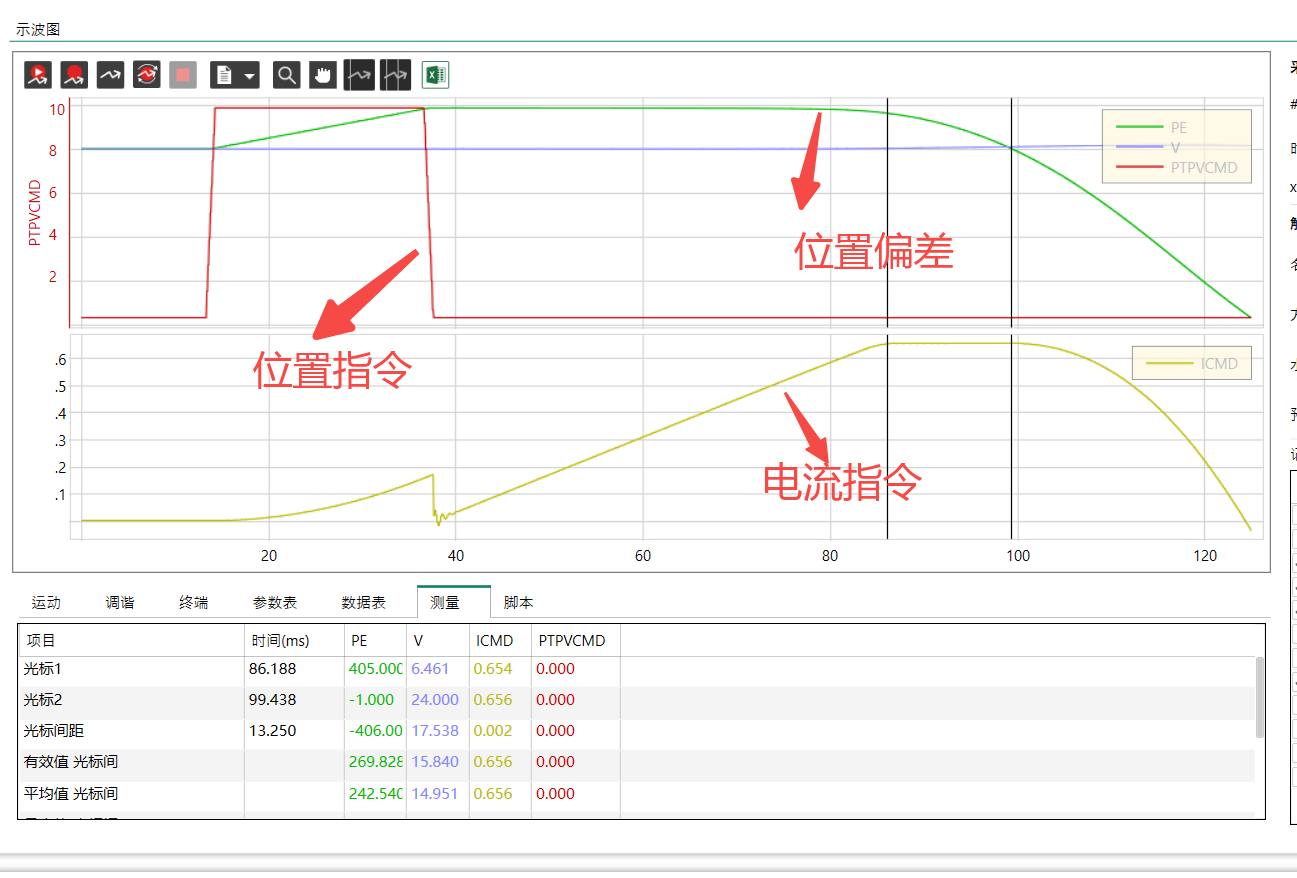
积分增益:在位置指令发完时,积分累加值清零。在光标处,当位置偏差减小但仍然大于零时,积分累加值保持不变。当位置偏差变为负值时,积分累加值开始减小。