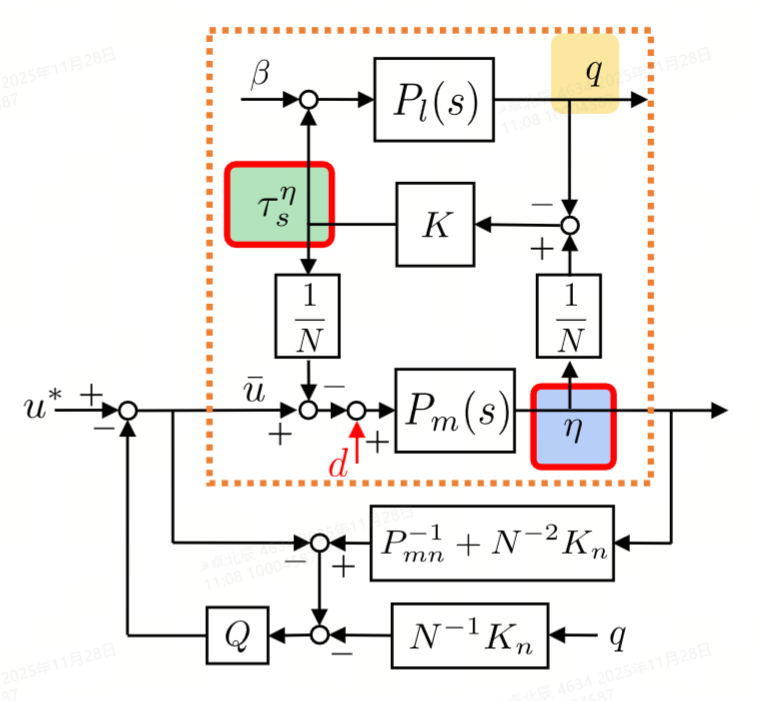
协作臂伺服四环控制
1. 控制框图
协作臂与工业伺服的区别在于与环境的接触上,由于协作臂需要与位置环境接触,因此伺服控制环路往往没有积分。
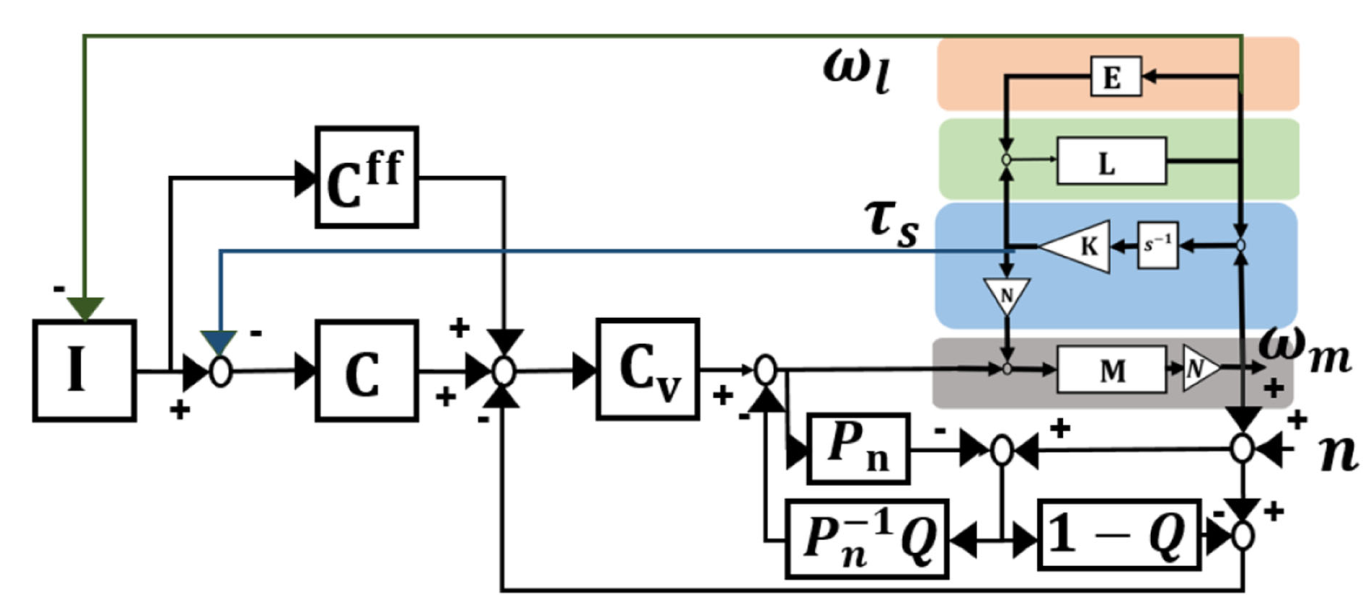
两者的控制环路可以表示在同一张图上:
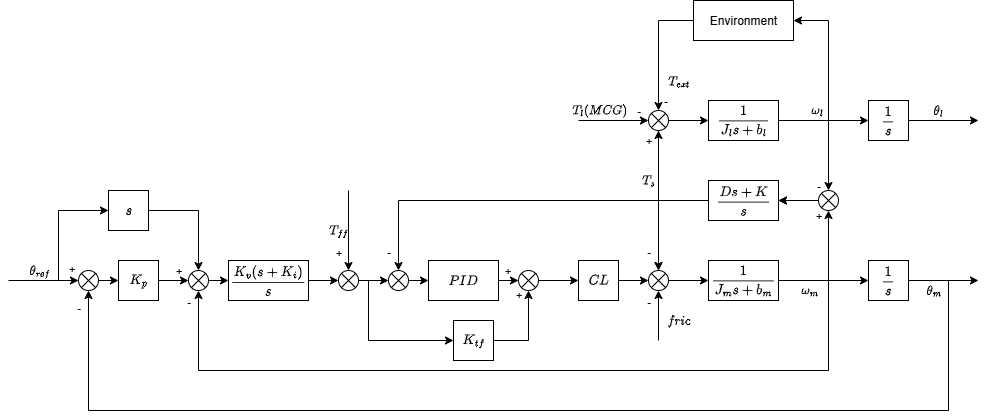
$K_i=0$,$K_p\neq0$,$K_v\neq0$ 是阻抗模式(PPI与PD的区别就是速度环上有无积分)
$K_i\neq0$,$K_p\neq0$,$K_v\neq0$ 是位置模式(刚度趋近于无穷的阻抗模式是位置模式,但系统刚性不可能无穷,因此需要积分保持零稳态误差)
$K_i = 0$,$K_p=0$,$K_v\neq0$ 是阻尼模式(刚度为0的阻抗模式,表现为纯阻尼)
$K_i \neq 0$,$K_p=0$,$K_v\neq0$ 是速度模式(速度无静差的阻尼模式)
$K_v=0$ 是转矩模式
2. 转矩环的设计方案
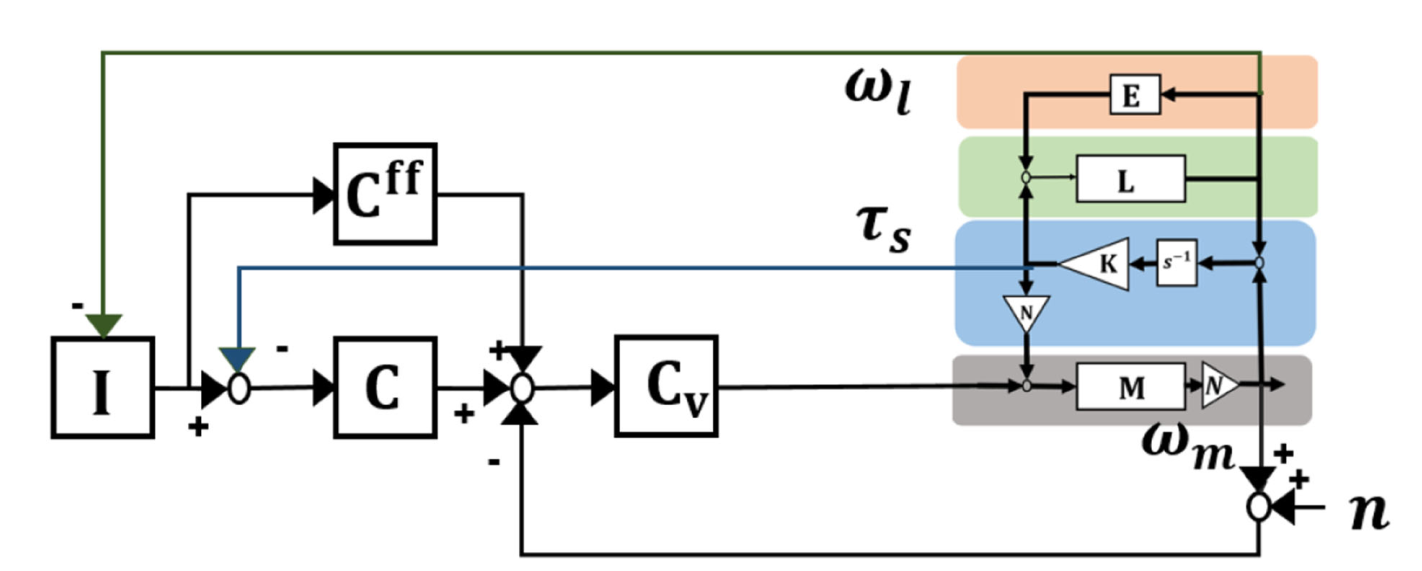
2.1 速度环电流环之间
位置环P->速度环P->转矩环PD->电流环PI
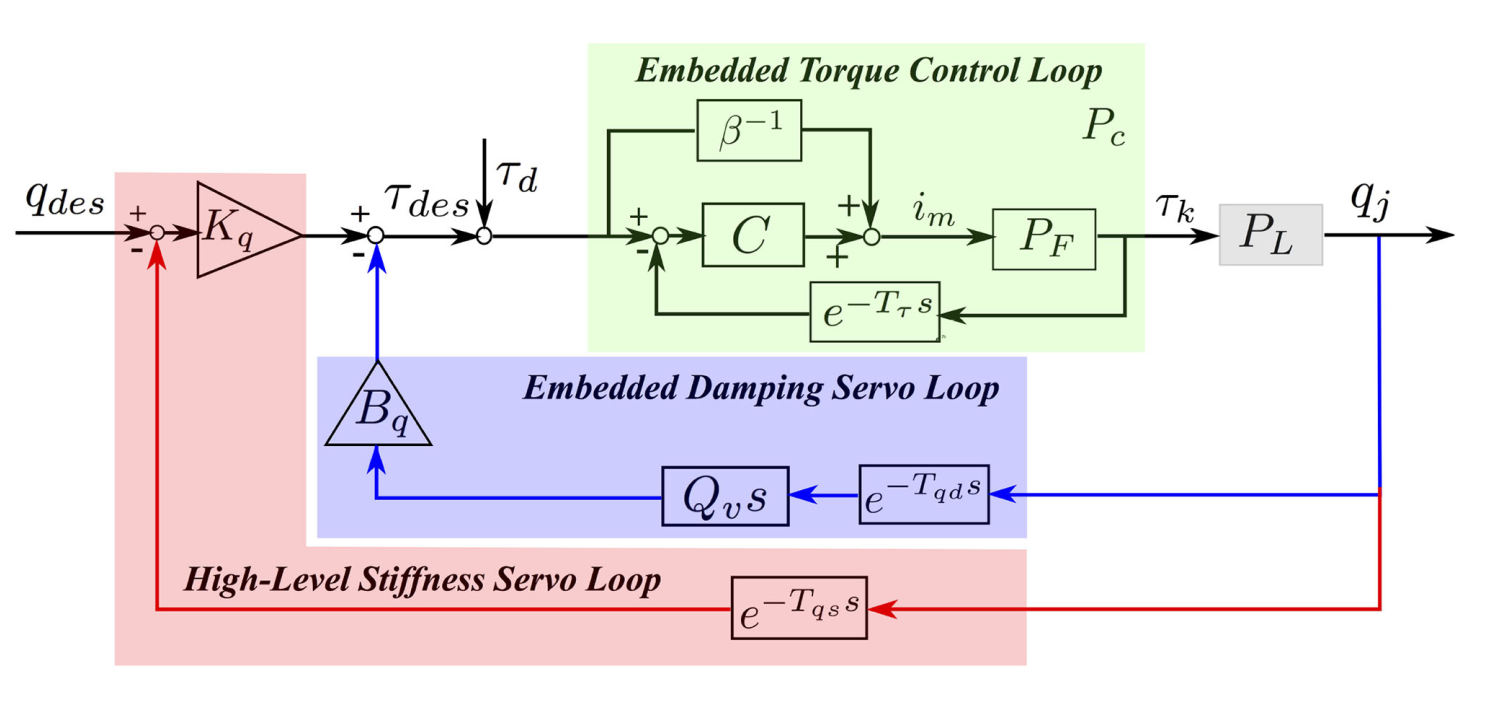
2.2 位置环速度环之间
位置环P->转矩环PD->速度环PD->电流环PI
3. 扰动观测器
通过转矩指令和速度反馈观测转矩扰动。
1.
*