双闭环位置反馈控制
1. 概述
1.1 反馈方式比较
| 位置指令跟随 | 负载扰动静差 | 系统稳定性 | |
|---|---|---|---|
| 半闭环 | 能跟随 | 有静差,系统刚度越低,静差越大 | 稳定,能设置大增益 |
| 全闭环 | 能跟随 | 无静差 | 反共振频率有稳定性风险,只能设置较小增益 |
| 双闭环 | 能跟随 | 无静差 | 稳定,能设置大增益 |
双闭环控制结合两者的优势,既能够像半闭环一样设置大的增益参数,又能像全闭环一样消除负载扰动静差。
1.2 双惯量模型
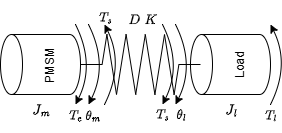
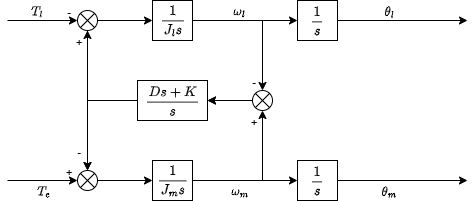
关节模组的结构简化示意图如下,可以看成是双惯量系统。双编码器可以同时采集到与。
1.3 全闭环、半闭环与双闭环
1.3.1 单闭环
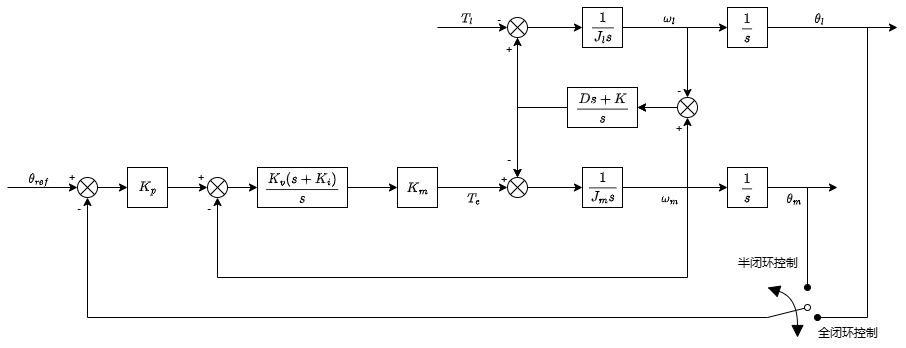
全闭环控制的优势是当负载受到负载端扰动 时,可以保证末端实际位置 与指令位置 无静差。
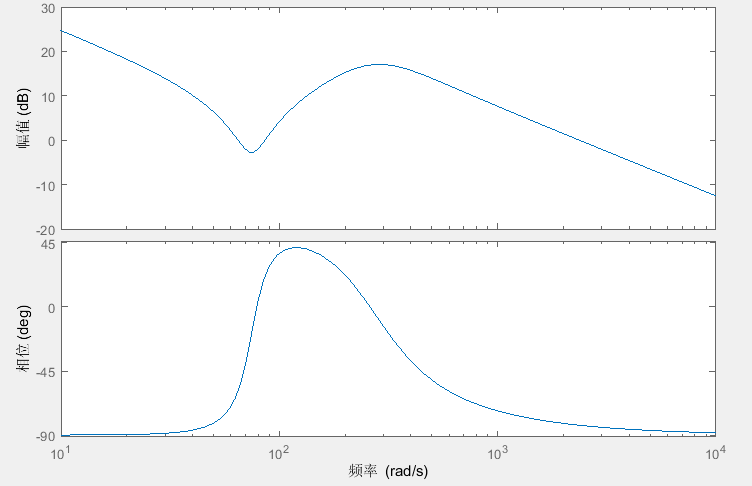
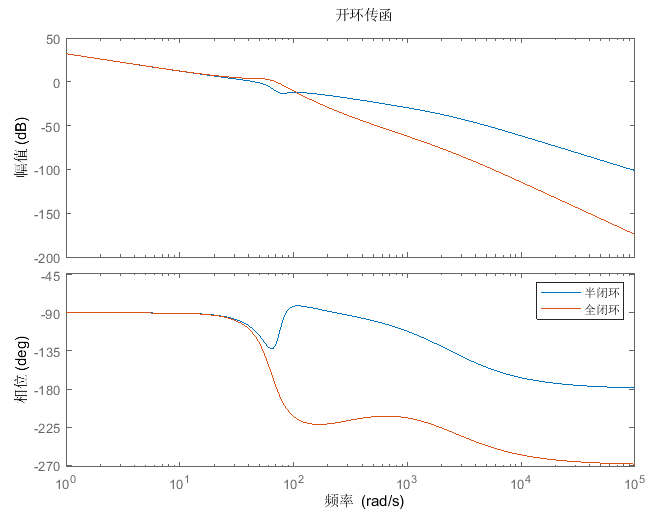
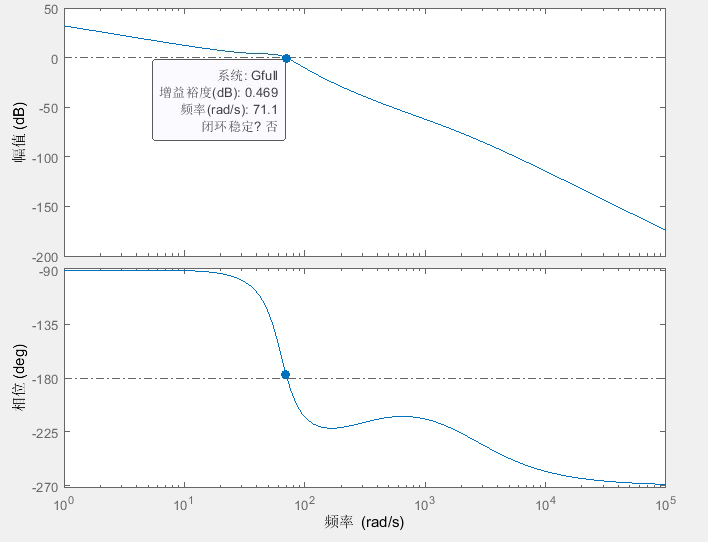
但如下图所示的全闭环控制的系统开环 bode 图可以看出,在反谐振频率点附近,幅频特性突变呈凸起态势。对比两种控制模式下抗谐振频率附近的幅频特性可以看出,高位置环增益会导致全闭环控制在抗谐振频率附近幅值增益的突增。因此,在实际应用中,为了避免系统产生超调和振荡, 全闭环控制的增益裕度要明显小于半闭环控制的增益裕度。(相位-180°时增益大于0dB不稳定)
1.3.2 双闭环
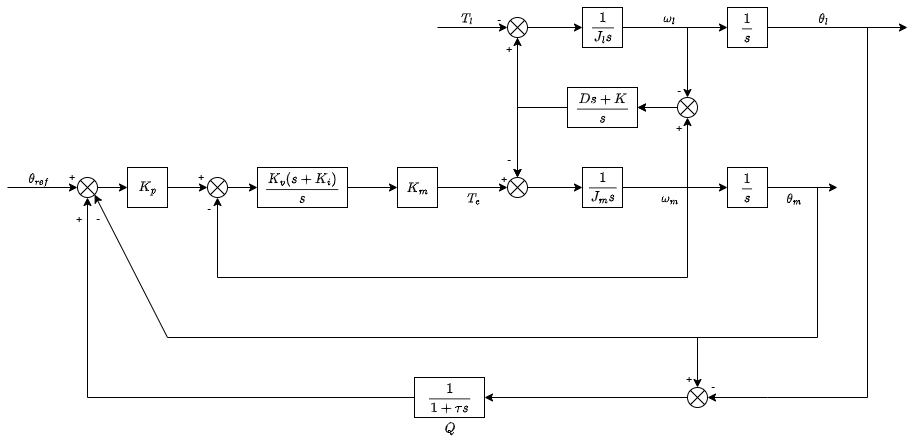
双闭环控制采用一个互补滤波器,融合末端与轴端位置反馈。
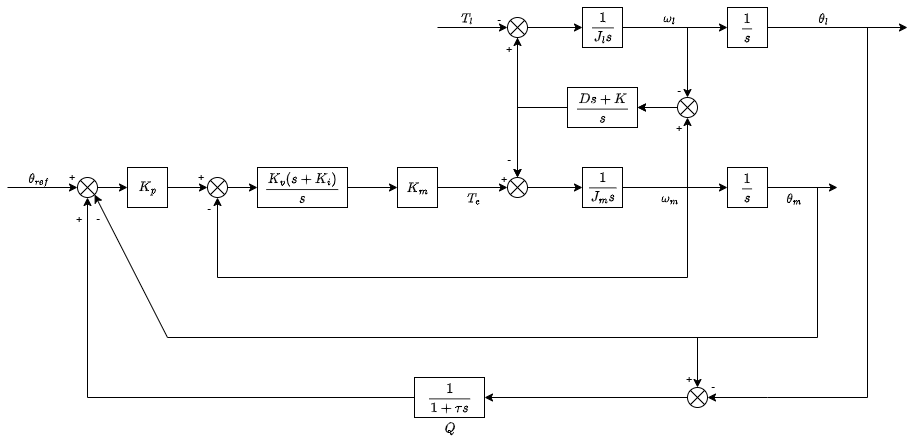
当时,,为全闭环;当 时,,为半闭环;其余情况下,为双闭环。
双闭环控制主要解决的是全闭环可能导致的系统失稳产生的振荡。
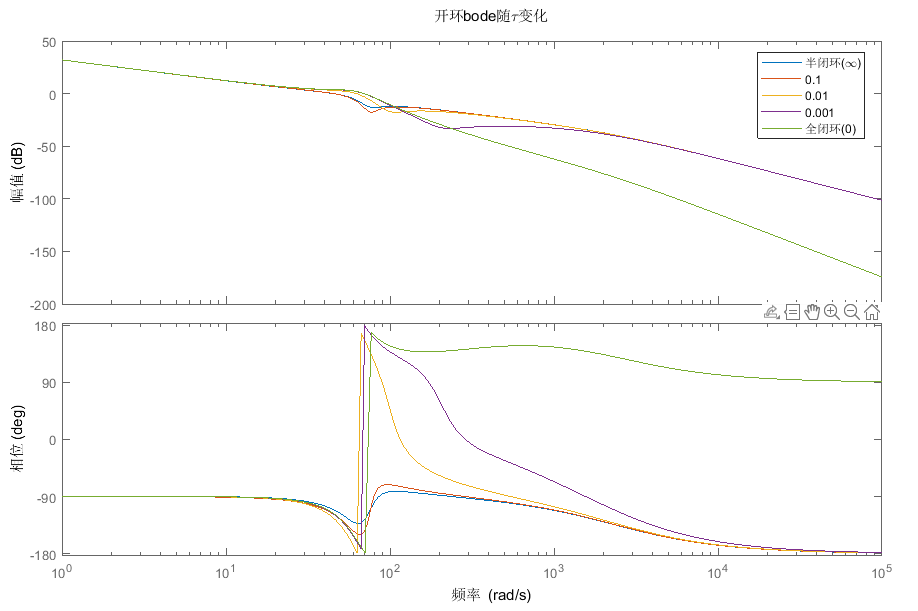
调节低通滤波器的$$\tau
将 代入:
得到:
由Cramer法则得到:
设阻尼,整理得到:
其中:
2.2 稳态误差分析
对于阶跃响应,根据终值定理可得:
表明在没有负载端扰动时,跟随效果良好。
这意味着,对于负载端的扰动力矩 时,在无限长时间后,与指令位置 依然保持一个静差,且该静差与刚度系数成反比。
因此半闭环不能够完全消除位置静差,需要采取其他补偿方式。
2.3 稳定性分析
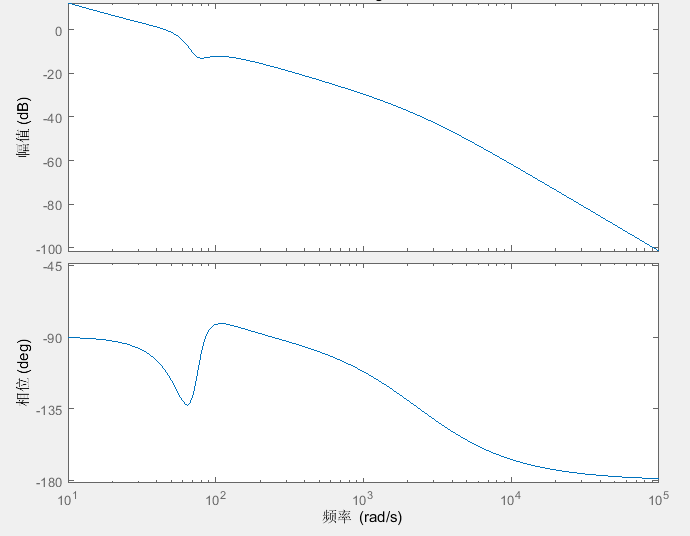
计算开环传递函数:
整体相位都在-180°以上,不存在稳定性问题。
3. 全闭环控制
3.1 传函推导
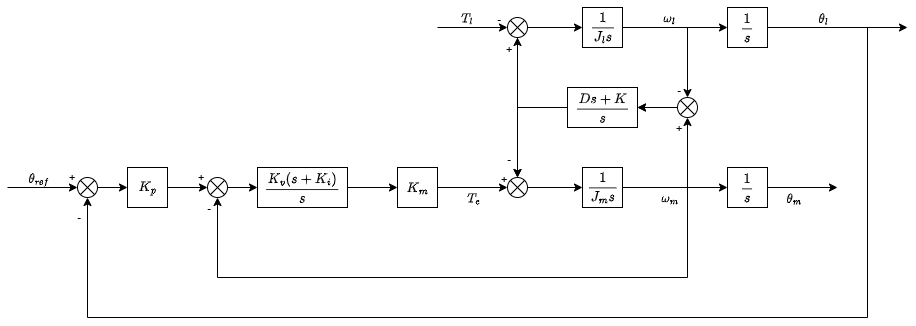
由位置环、速度环,可得:
将 代入:
得到:
由Cramer法则得到:
设阻尼,整理得到:
其中:
3.2 稳态误差分析
对于阶跃响应,根据终值定理可得:
表明在没有负载端扰动时,跟随效果良好。
这意味着,对于负载端的扰动力矩 时,在无限长时间后,与指令位置 无静差。
因此全闭环能够完全消除位置静差。
3.3 稳定性分析
计算开环传递函数:
低频反共振点处可能存在稳定性问题。
4. 双闭环控制
4.1 传函推导
由位置环、速度环,可得:
将 代入:
得到:
由Cramer法则得到:
设阻尼,整理得到:
其中:
4.2 稳态误差分析
对于阶跃响应,根据终值定理可得:
表明在没有负载端扰动时,跟随效果良好。
与全闭环相同,对于负载端的扰动力矩 时,在无限长时间后,与指令位置 无静差。
因此全闭环能够完全消除位置静差。
低通滤波器是用来协调半闭环与全闭环的融合滤波器。
只要,那么能够消除负载扰动造成的静差。且 越小,静差消除越快。
4.3 稳定性分析
计算开环传递函数:
双闭环低通滤波器带宽内更像全闭环,带宽外像半闭环。在危险频率处可以改善幅值和相位。
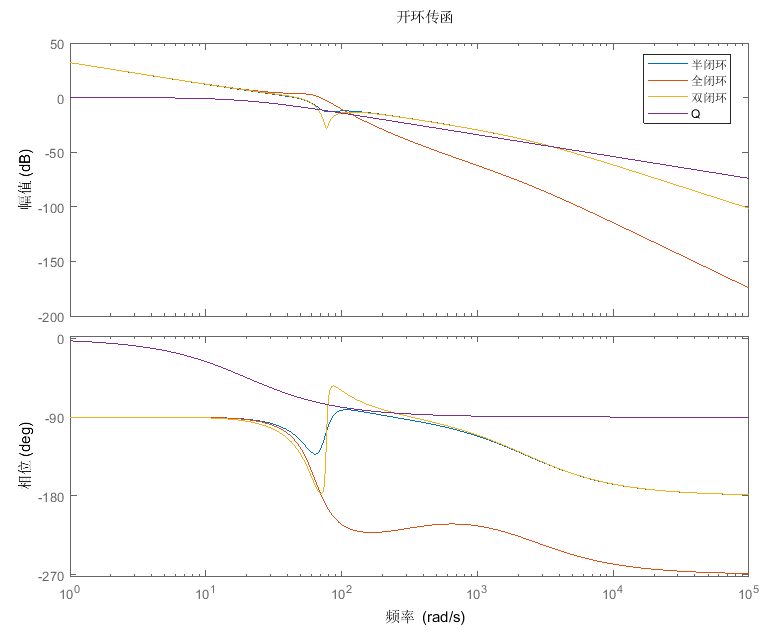
低通滤波器极点应该在反共振点附近。调谐时,若不了解系统,应该从 很大时开始调谐,逐渐减小,以获得更好的抗负载扰动能力。
5. 仿真实验
参数如下:
| 0.000424 | |
|---|---|
| 0.0053 | |
| 40 | |
| 157.0796 | |
| 31.4169 | |
| 29.6041 | |
| 0.12 | |
| 0.05(对应反共振点) |
对于开环传函,在相位-180°处全闭环幅值在0dB附近,有稳定性风险。
危险频率为反共振点频率:
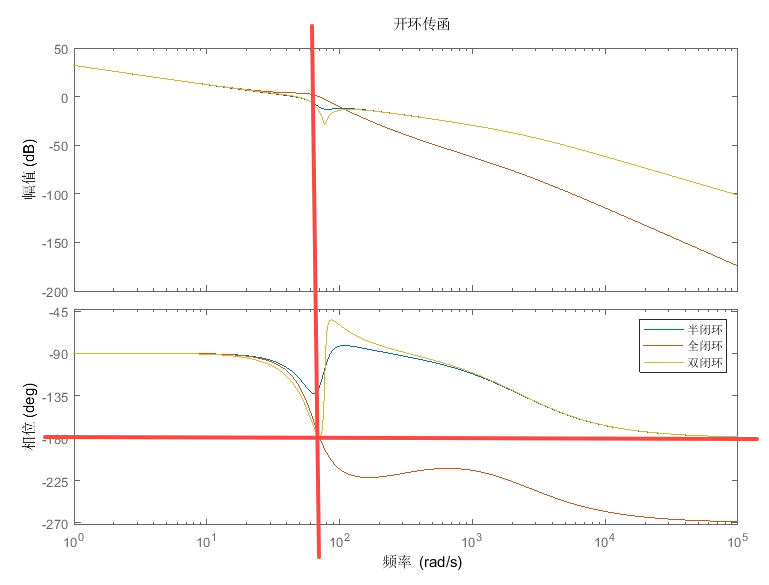
位置指令阶跃响应可以看出,全闭环振动较大,整定时间很长,双闭环效果虽然不如半闭环,但0.6s后也达到稳态。
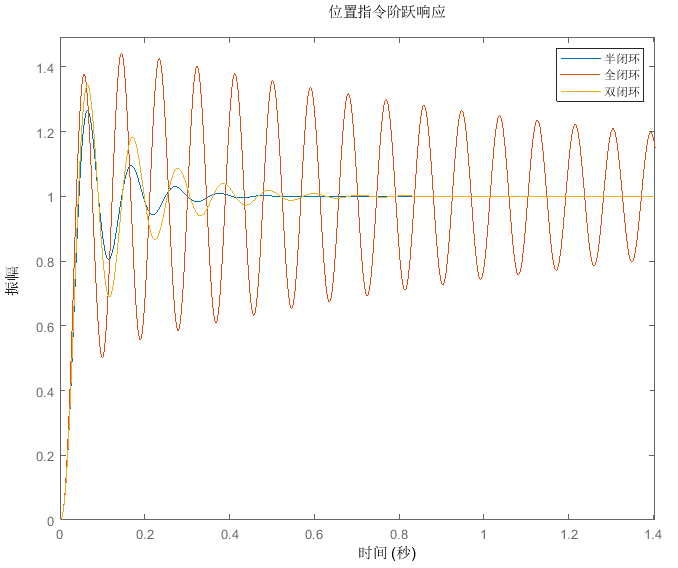
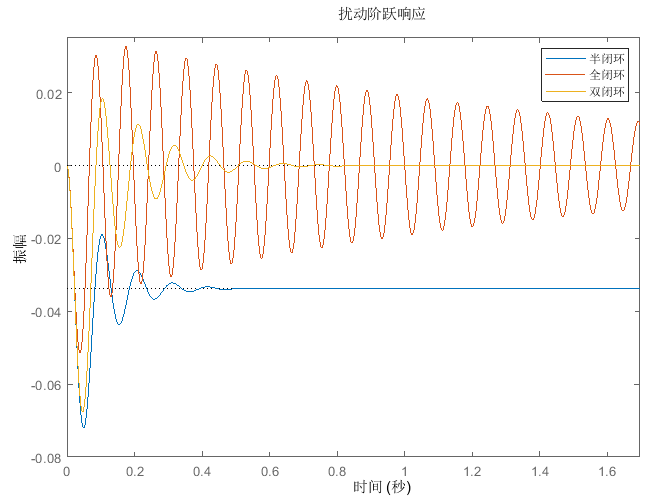
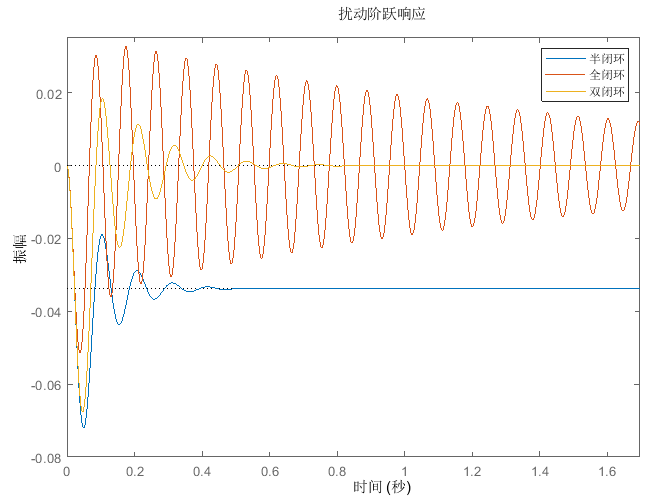
对于扰动的阶跃响应,半闭环稳定后有0.034的静差,全闭环振动过大,而双闭环控制能够做到无静差和较短的整定时间。