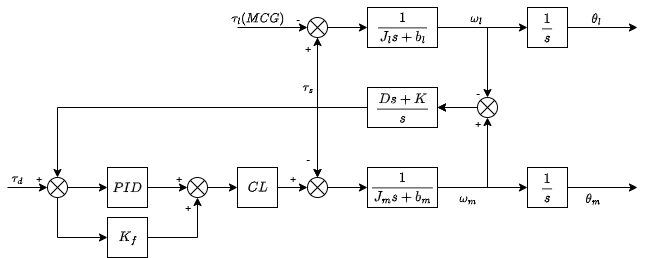
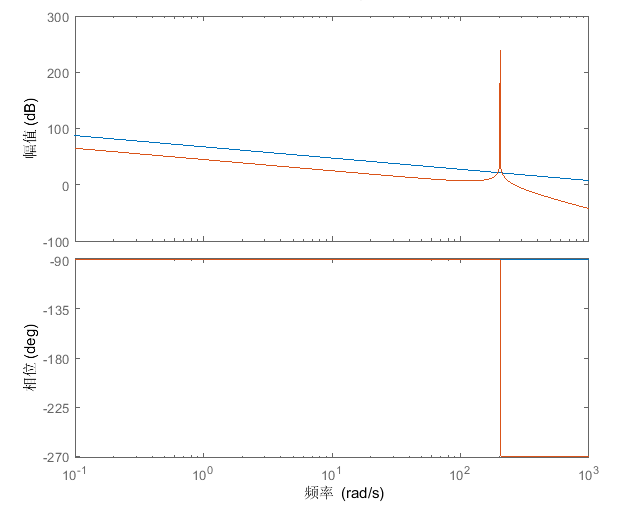
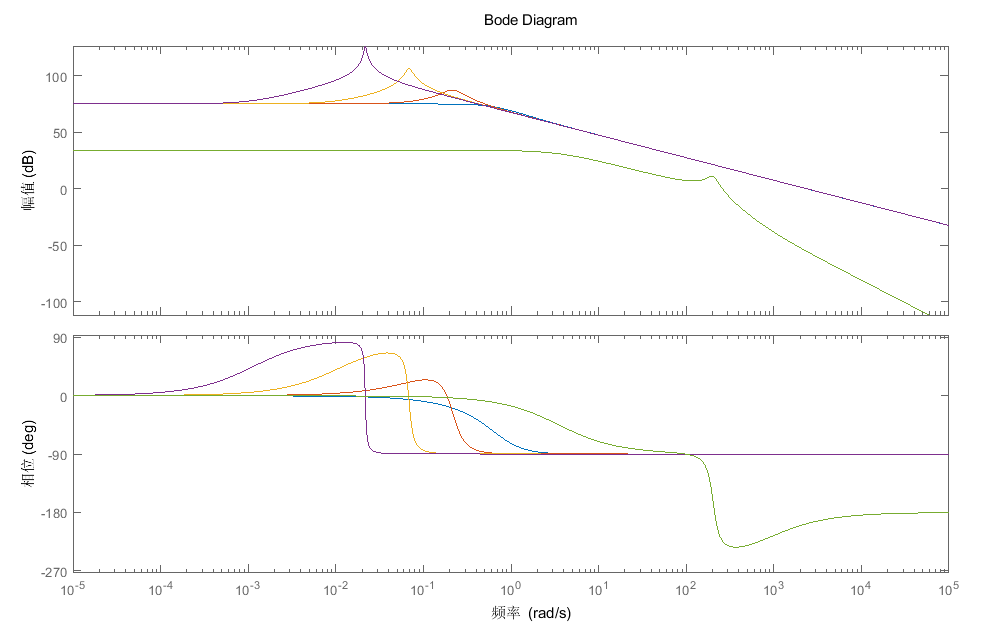
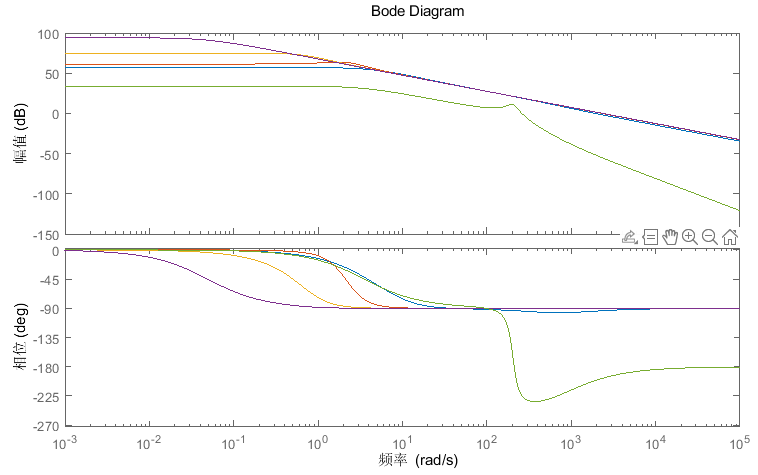
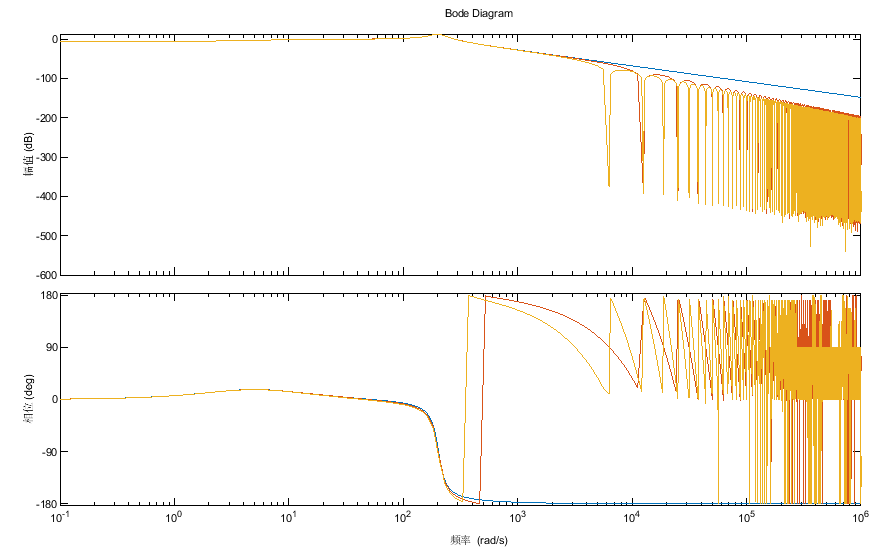
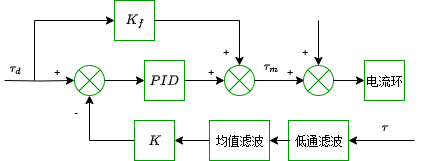
在电流环外 忽略所有阻尼: 仅忽略关节阻尼: 稳态误差如果有积分则无静差,如果用PD控制: 阶跃稳态误差: 当时,无静差。 增大也能减小静差。 惯量等效不考虑阻尼,将双惯量补偿为单惯量。 红色是,蓝色是: 考虑阻尼: Kd影响: Kp影响: 传感器延迟1K传感器与2K区别: 延迟导致增益不能调节很高,影响动态性能。 转矩环开环,蓝色:无延时,红色:2KHz采样,黄色:1KHz采样 方案