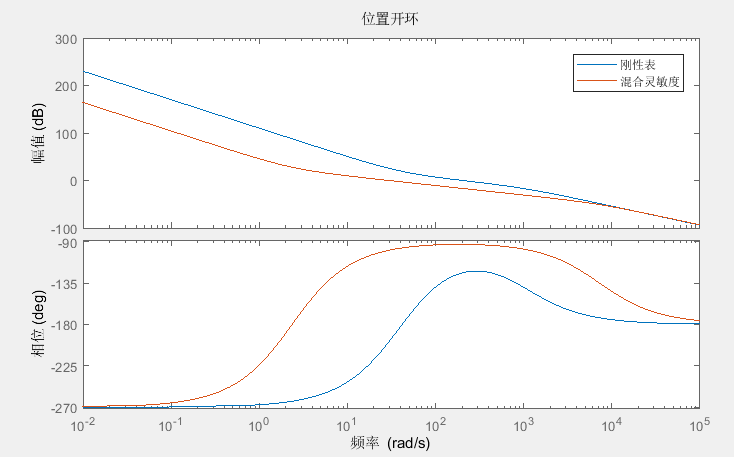
H无穷指标环路整形
1. 混合灵敏度指标
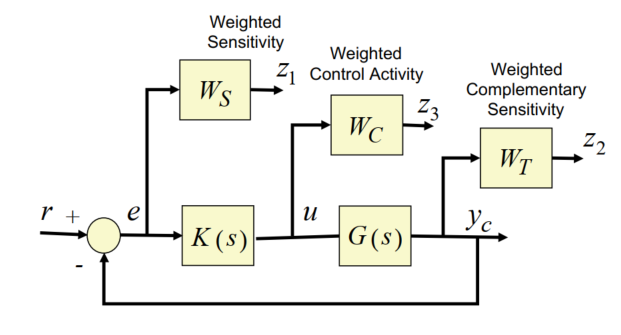
1.1 灵敏度传函(S)及Ws选取
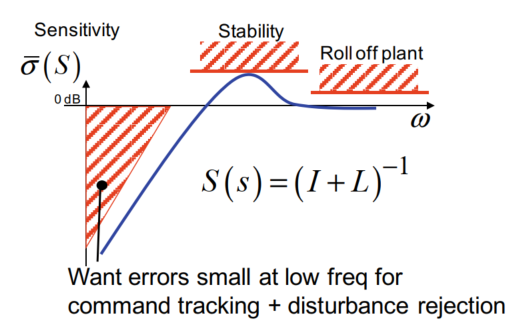
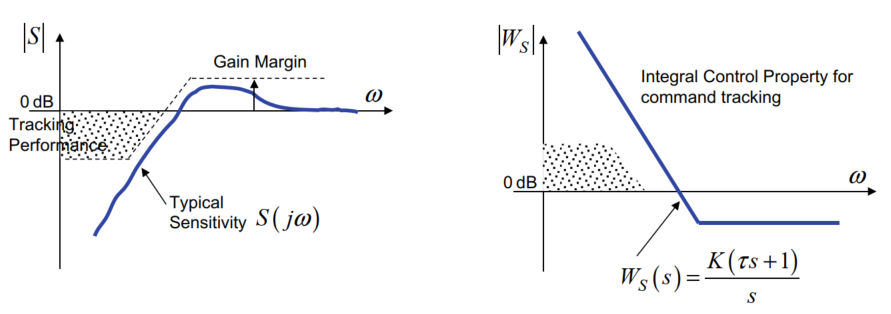
Ws在穿越频率处-3dB
1.2 互补灵敏度函数(T)及Wt选取
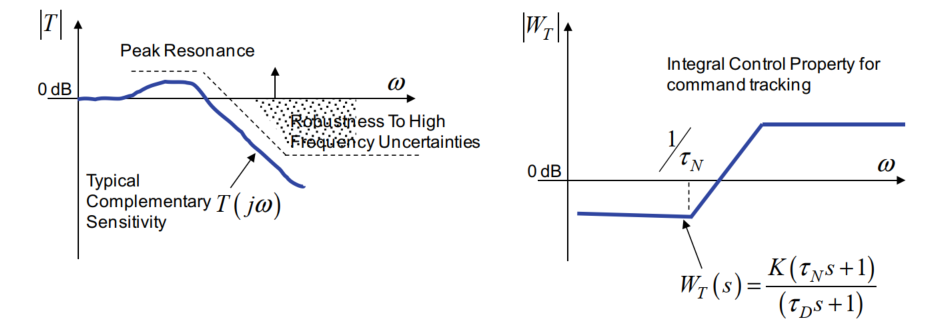
Wt在穿越频率处0dB
1.3 实测
1.4 椭圆稳定性判据
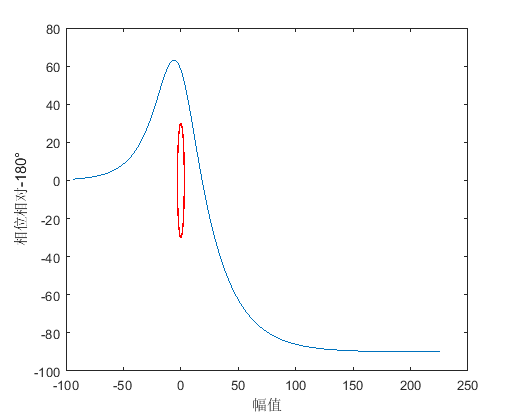
要求任意频率的曲线必须在不稳定椭圆外部,否则认为稳定性不足。
2. 扫频与理想模型误差
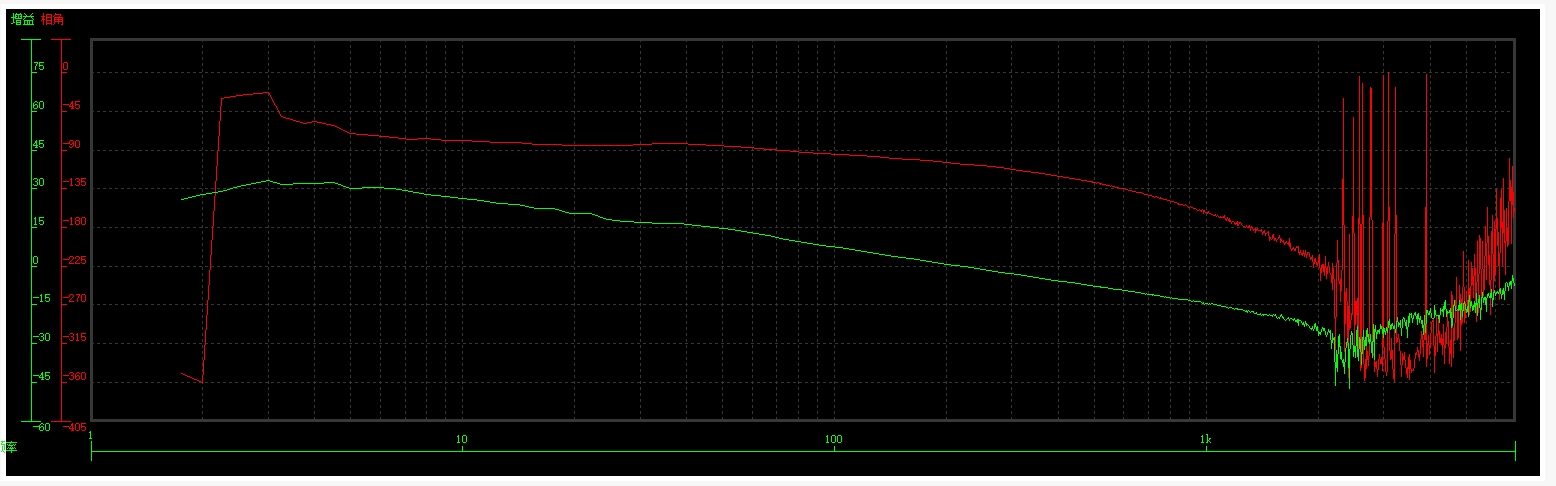
对被控对象进行机械特性扫频,理论上被控对象是一个20dB/dec的积分环节,相位为-90°。
实际上,高频处系统不确定性大,很难测确,低频处由于非线性,也很难测准。
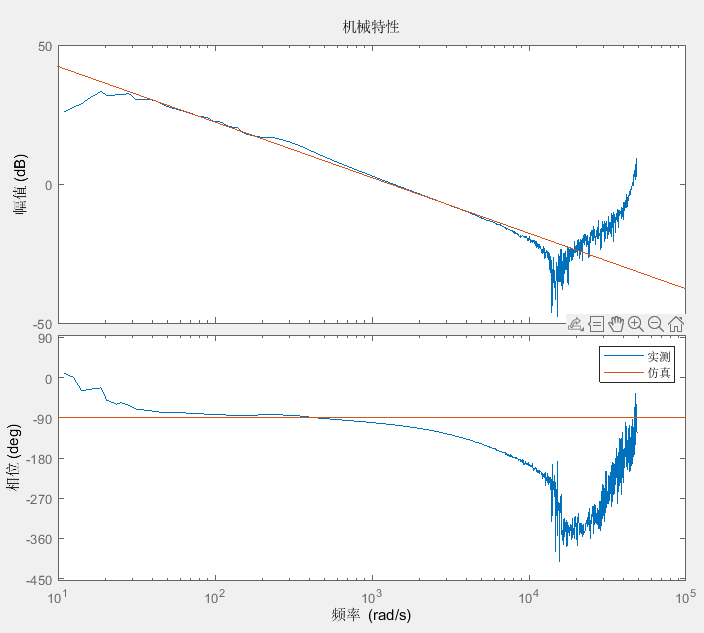
同时,扫频方式对扫频的准确影响也很大。
伺服旧机械特性分析:
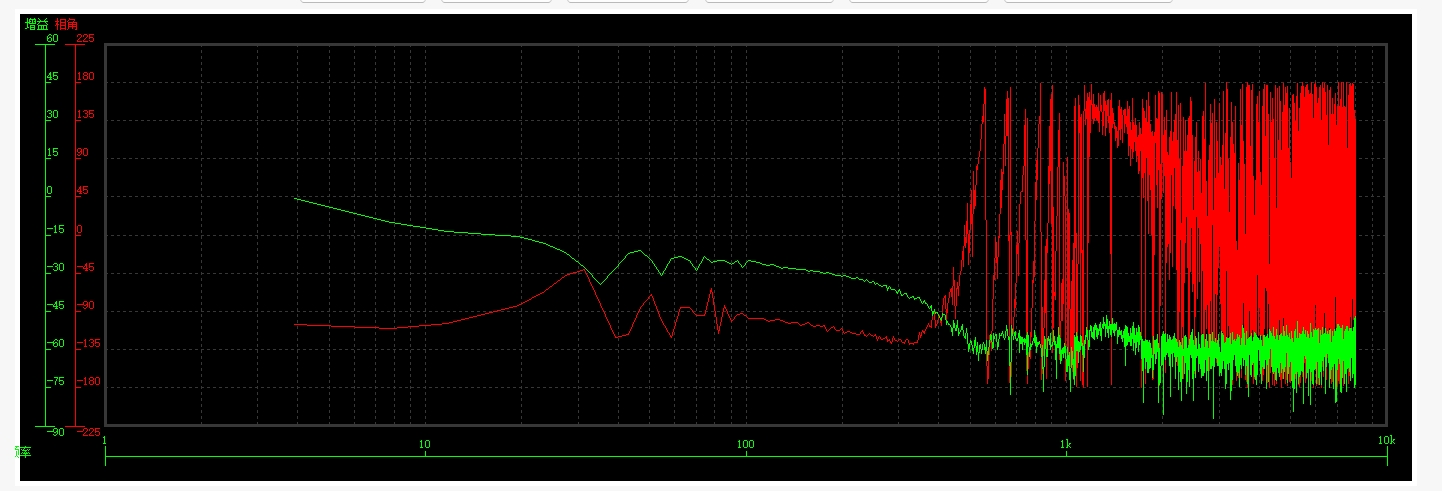
伺服新机械特性分析:
3. 混合灵敏度指标结果
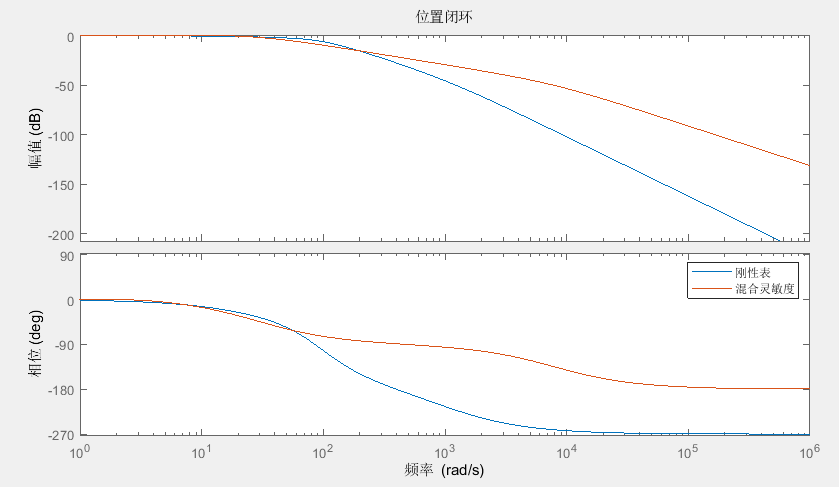
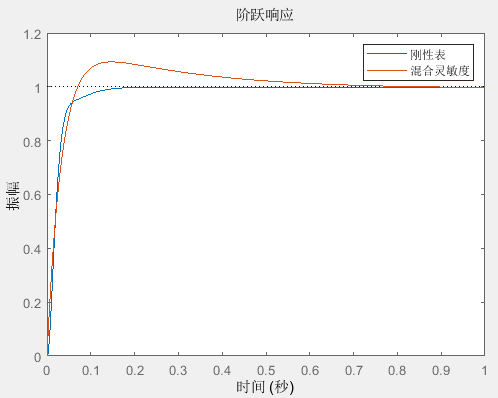
混合灵敏度指标调节的PPI参数与标准刚性表和抗扰PID对比如下:
| Kp | Kv | Ki | Kt | |
|---|---|---|---|---|
| 刚性表 | 40 | 0.1208 | 31.42 | 1265.82 |
| 混合灵敏度 | 2.40 | 0.0268 | 2.00 | 7969 |
4. 整体分析
kp和ki倾向调节相近的值,这一点与刚性表类似,但灵敏度调谐更倾向于与将中频段调得比较宽,鲁棒性更好。