EKO柔性补偿优化
1. EKO(Elastische Kompensation Optimierung)
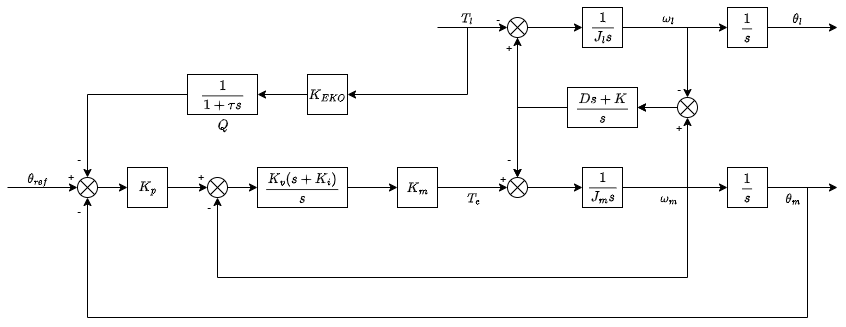
EKO根据负载转矩和关节柔性补偿位置指令。
EKO关注的是末端的位置精度,对于半闭环系统,末端位置$\theta_l$与指令位置是存在误差的,这个误差主要由负载$T_l$产生。对于单轴伺服,我们认为$T_l$可以由MCG矩阵计算出来,是一个已知量:
末端位置$\theta_l$由指令和负载两部分组成:
如果要使末端位置和期望位置相同,即$\theta_l=\theta_d$,那么位置指令需要进行一定补偿:
EKO就是根据计算的 $T_l$,通过增益 $K_{EKO}$ 和低通滤波器(Q),补偿给位置指令的方法。
这两个参数与关节的阻尼和刚度相关:
在PPI-EKO的优化过程中的第二步就是调节这两个系数。
2. 传函推导
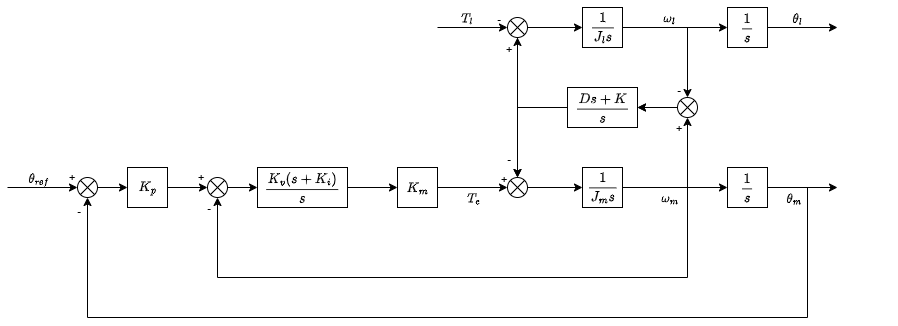
由位置环、速度环,可得:
将 $T_e$代入:
得到:
由Cramer法则得到:
设阻尼$D=0$,整理得到:
其中:
3. EKO推导
如果要使末端位置和期望位置相同,即$\theta_l=\theta_d$,那么:
阻尼不为0时:
其中$G_{LPF}=\frac{1}{Ds+K}=K_{EKO}\frac{1}{\tau s+1}$
EKO的方法:
与原式相比:
省略了后面部分:
根据终值定理:
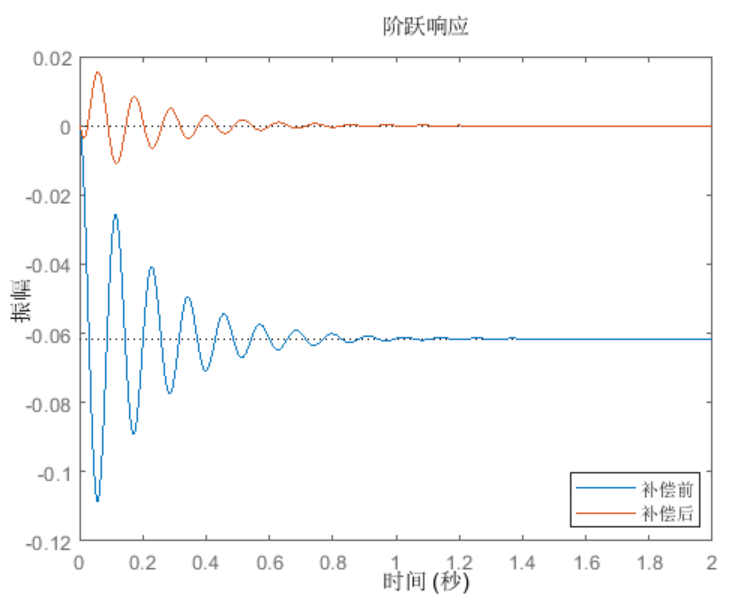
当系统稳定时,未补偿部分无静差。无静差的前提的是弹性系数$K$完全准确,而这个系数无法完全测准,所以要根据实际末端效果进行调试。
不只是静差,因为是一阶低通,应该对一阶动态响应也有帮助。猜测这个滤波器可能二阶或者更高阶效果更好,但更难调。
4. bode图
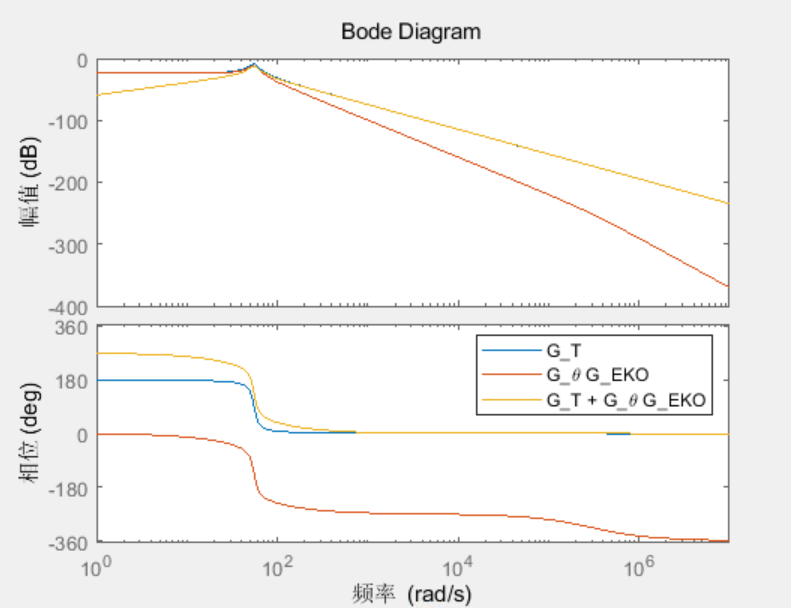
上图蓝色是扰动传函,红色是补偿值,黄色为补偿后。
可以看到补偿后相比于补偿前低频段有效果,但反共振点处几乎没有变化。
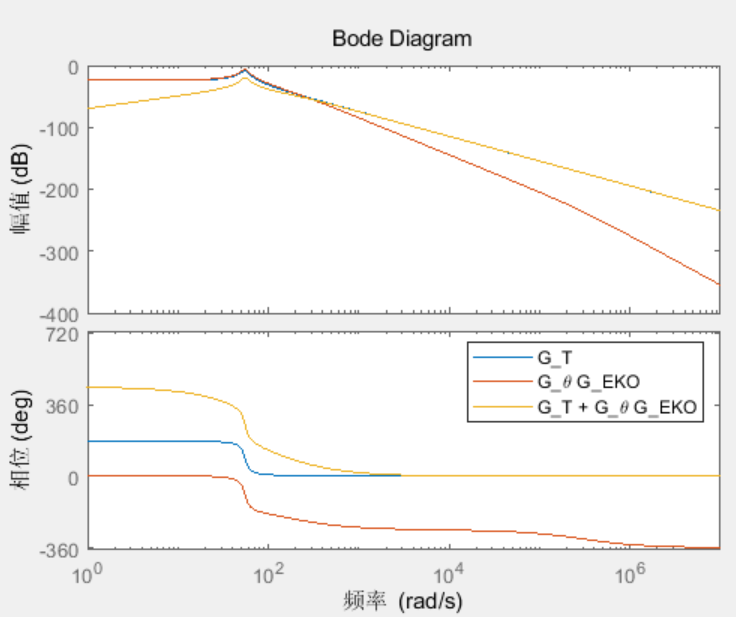
加入超前滞后(lead lag),有明显效果:
5. 前馈影响
如果在不加前馈时有效,那么在加入前馈时应该补一个:

