2000年DLR没有内外环的论文
1. 建立模型
$ \tau_m $——电机输出力
$J$——电机惯量
$q_1$——电机位移
$q_2$——连杆位移
$\tau$——关节受力(这里没有建模阻尼,可能是要加低通滤波)
$\tau_F$——关节摩擦力(主要是电机端的)
$D,K$——关节阻尼,刚度(阻尼来自于减速机和传感器)
2. 控制率
$$\begin{align} \tau_m &= K_P\tilde{q}_1-K_D\dot{q}_1-K_TK^{-1}\tau-K_SK^{-1}\dot{\tau}+(K+K_T)K^{-1}g(q_{2d})+\tau_F \\ \end{align}$$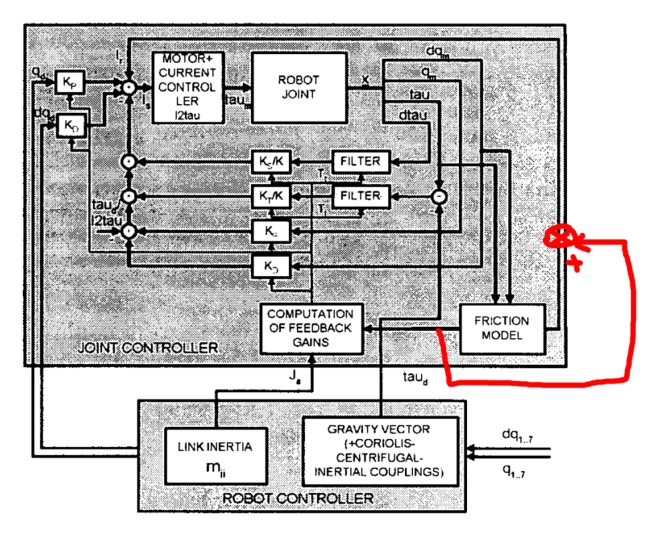
此方法只用了电机编码器和力矩传感器。位置PD和转矩闭环不是内外环关系,而是并联相加的关系。

