机器人伺服PPI调参
1. 三环控制
三环控制内环是电流环,外环是是速度环位置环,由于电流环带宽很大,因此可以看做1或者一个低通滤波。
速度环和位置环是主要需要设计的环路,即PPI参数。
1.1 PPI参数
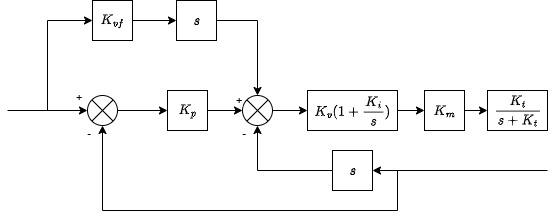
如上图,伺服位置环,速度环PPI参数:
| 参数 | 含义 | 备注 |
|---|---|---|
| Kv | 速度环增益 | 系统响应带宽 |
| J | 负载惯量 | 设置成实际的惯量能保证系统带宽稳定 |
| Ki | 速度环积分 | |
| Kt | 转矩指令低通滤波 | 抑制高频噪声 |
| Kp | 位置环增益 | 系统响应带宽 |
| Kff | 速度前馈系数 | 前馈不影响系统稳定性 |
对于带前馈的PPI控制器。
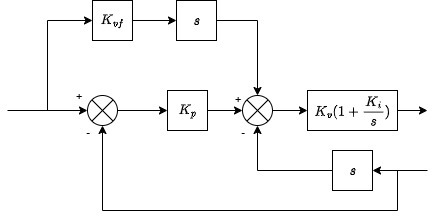
可以转化为:
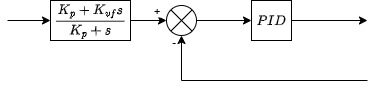
也就是说将整个位置环当成一个低通滤波器和一个PID控制器。
PID控制器化简如下:
$$PID(s)=\frac{K_v(s+K_p)(s+K_i)}{s}=K_v(K_p+K_i)+\frac{K_vK_pK_i}{s}+K_vs$$从上式可以看出在PID中$K_p$与$K_i$的地位相同。不同的是,在预滤波中,当无前馈时,相当于加上了一个带宽为$K_p$的低通滤波器。
转矩指令滤波时间 $K_t$ 相比于电气时间常数很大,主要是用来压制高频噪声。
1.2 单惯量PPI整定
$$\frac{1}{(J_m+J_L)s^2}$$加上扰动,因此将惯量 $K_m$ 设置为$J_m+J_L$,这样 $K_v$ 能够恰好对应0dB处。
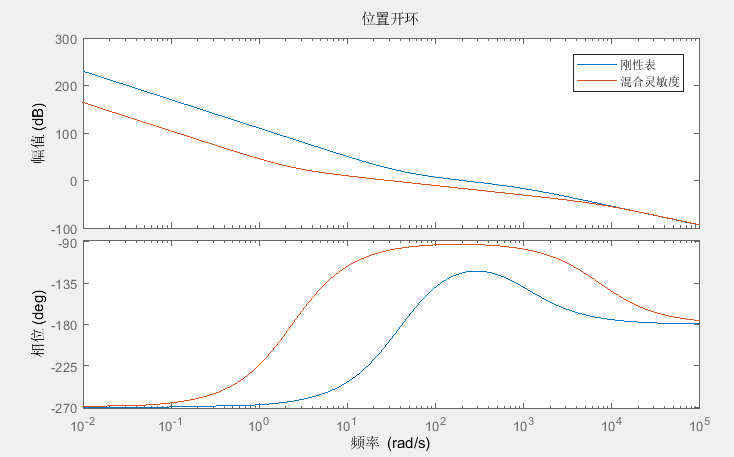
速度开环和位置开环bode图如下:
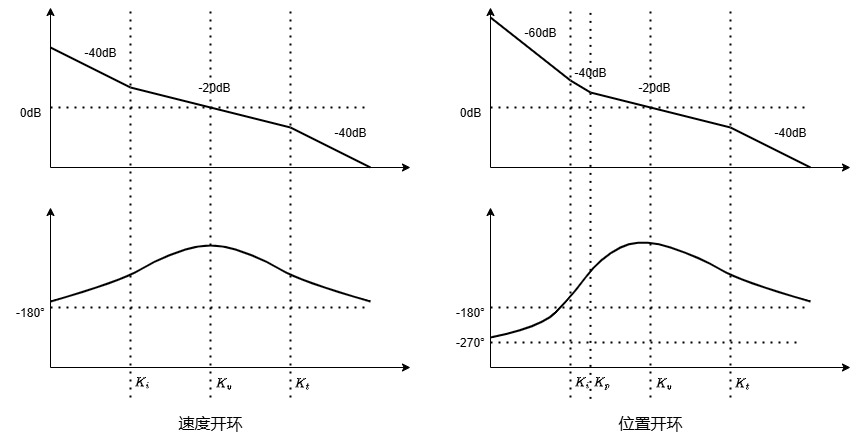
设计参数希望在 $K_v$ 频率处相位裕度最好。
1.3 双惯量PPI整定
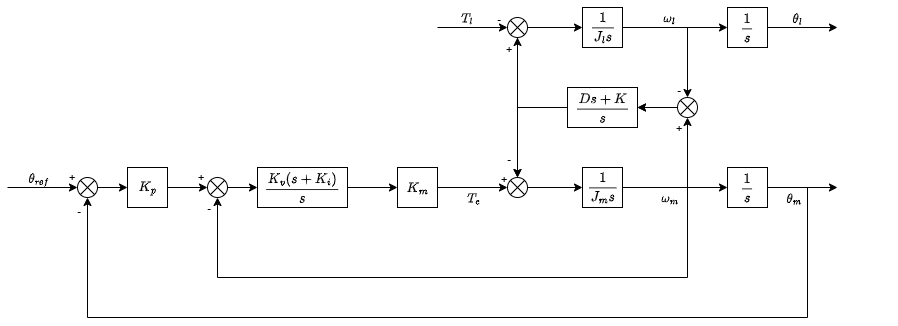
负载为双惯量时,被控对象变为:
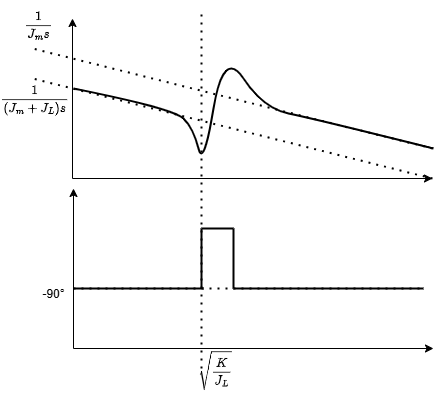
反共振频率只和刚性与负载惯量有关,刚性越小,负载越大,反共振频率越低,机械性能越差。
在从低频到高频的过程中,被控对象的惯量等效由$J_m+J_L$
变为 $J_m$ 相当于减小了惯量比R倍。
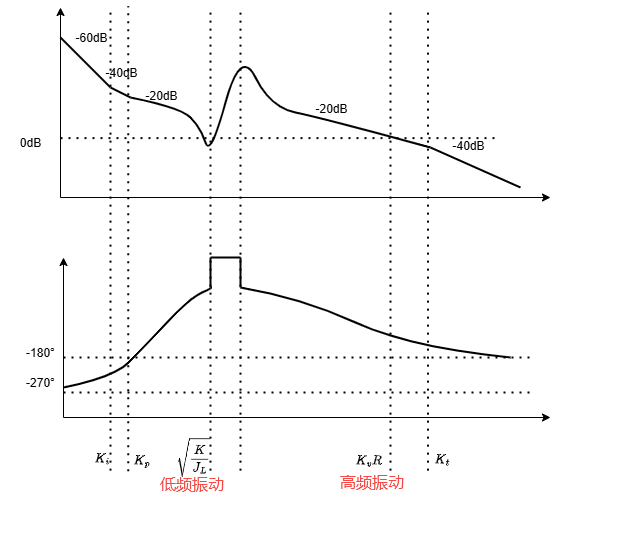
位置开环bode图:
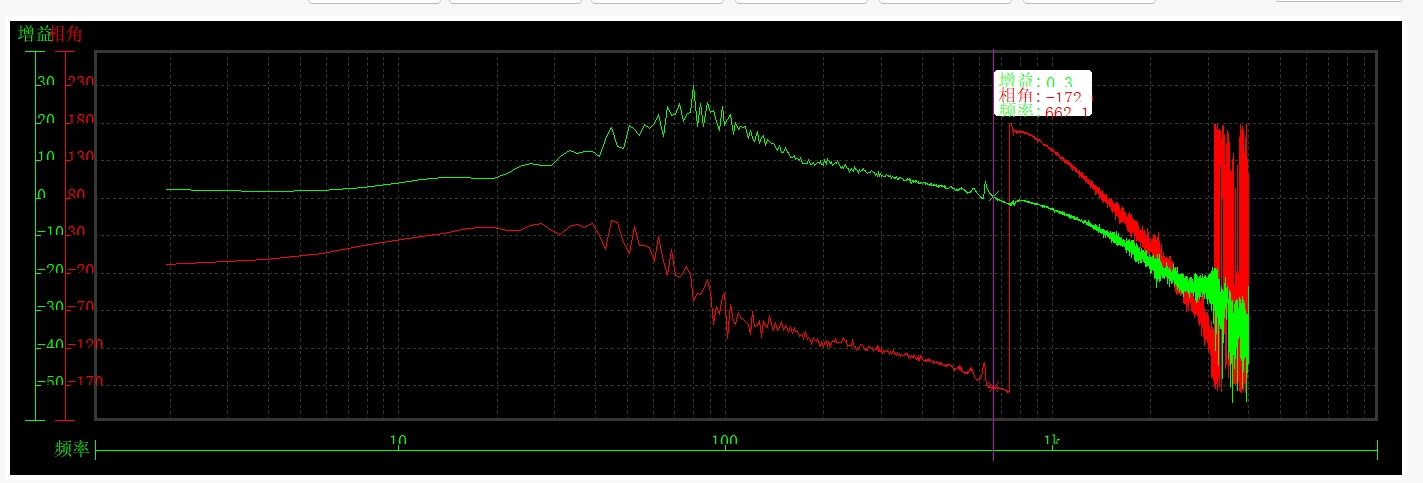
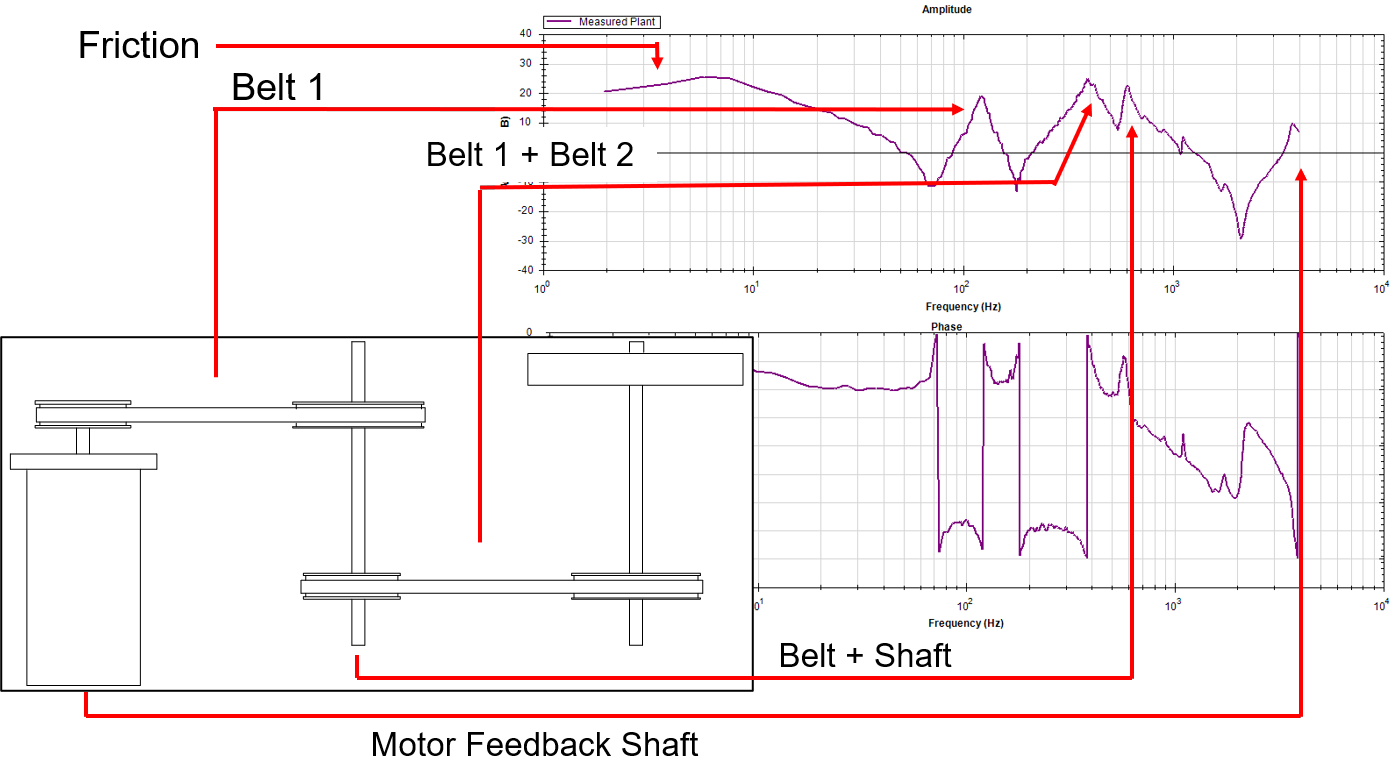
实测bode图低频由于摩擦力失真,高频处662Hz处裕度只有8°,实际机器人啸叫。
两处0dB的频率即为危险频率,容易发生共振:
高频共振:由于双惯量高频特性,0dB的关键频率由单惯量的 $K_v$ 变为了 $K_vR$ ,如果转矩低通滤波设置激进,或者电流环带宽本身不足,那么系统将会振略低于 $K_vR$ 的频率。
低频共振:还有一个0dB附近的危险频率,这个频率就是$\sqrt{\frac{K}{J_L}}$,也是系统的模态。当 $K_i$ 和 $K_p$ 设置过大将会导致这个频率裕度不足,系统将会振略低于$\sqrt{\frac{K}{J_L}}$的频率,比较常见的末端抖动就是由此造成的。
1.3.1 电机端响应组成
1.3.1.1 Kp、Ki
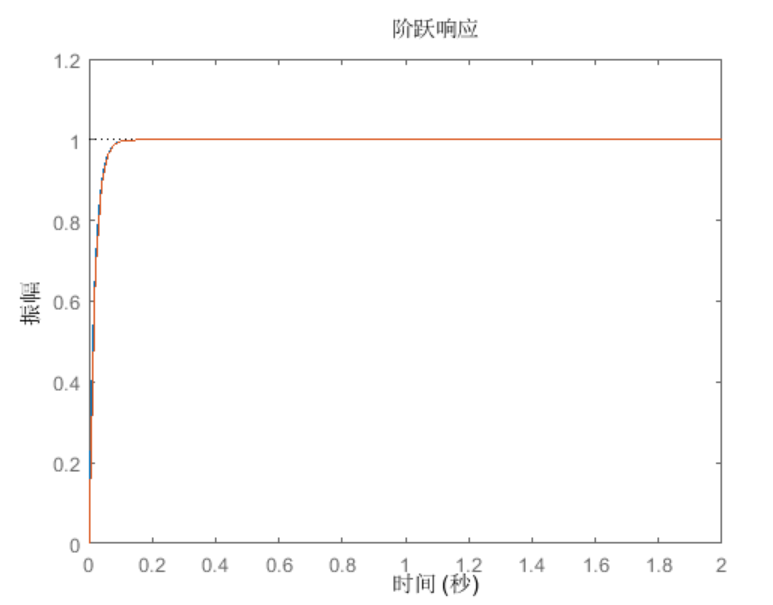
Kp、Ki主要影响位置环带宽,即整体的位置反馈上升时间。
1.3.1.2 反共振频率
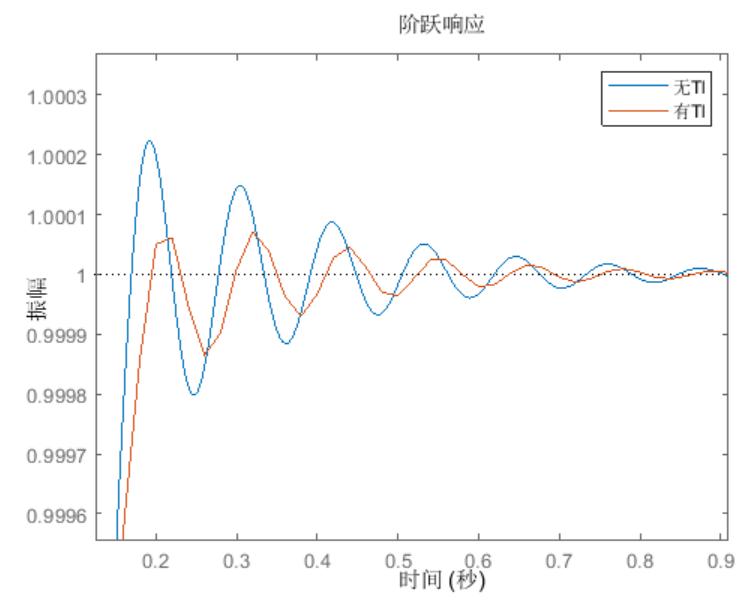
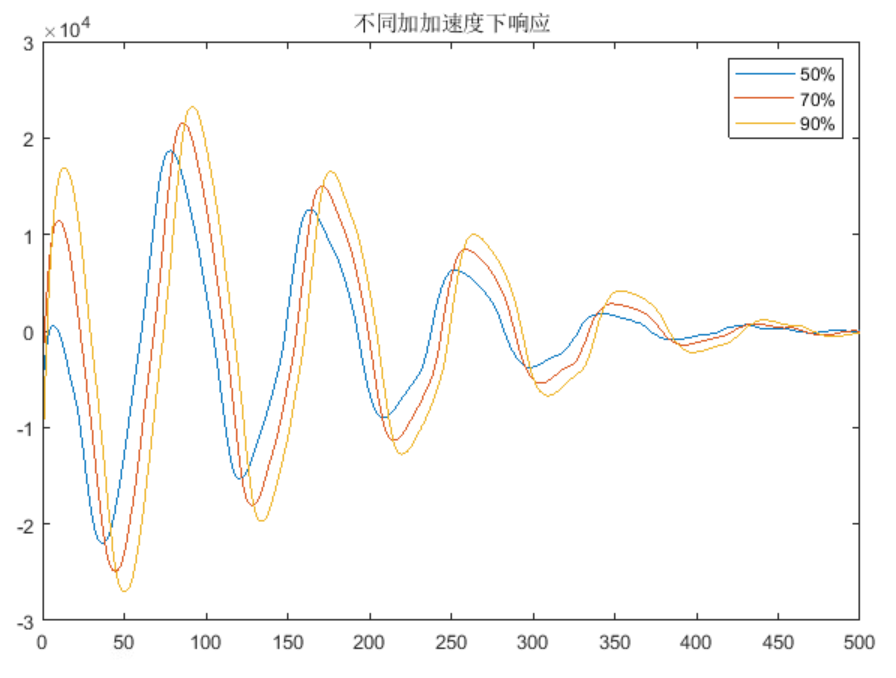
反共振频率主要影响末端抖动。抖动有两个来源,一方面来自电机指令,另一方面来自负载扰动Tl。
电机指令振动频率<负载扰动振动频率<反共振频率,三者很接近。
电机指令振动和负载扰动振动相位不同,叠加之后产生效果不一样,因此机器人位置阶跃响应和轨迹相关。
1.3.1.3 RKv
在惯量比较大,而且Kv较大时,会出现高频振动和啸叫,频率一般为惯量比与Kv相乘左右。这种频率在位置反馈上不易看出,在电流上比较明显。
1.3.2 整定策略
设计 $K_i$ 和 $K_p$ 的大小,在满足低频振动指标的前提下尽可能大。
- 根据惯量比R、电流环带宽和系统高频噪声情况设计 $K_v$ 和 $K_t$ ,在满足抑制高频噪声和高频振动指标的前提下 $K_v$ 尽量大, $K_t$ 尽量小。
| 参数 | 低频共振点 | 高频共振点 | 位置环带宽 |
|---|---|---|---|
| Kv增大 | 先变好,再变坏(一般Kv很大,在变坏区间) | 先变好,再变坏(一般Kv很大,在变坏区间) | 变好 |
| Kp/Ki增大 | 变坏 | 变坏 | 变好 |
| Kt增大 | 变好 | 变好 | 变坏(影响不大) |
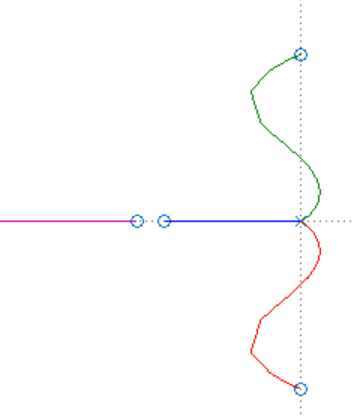
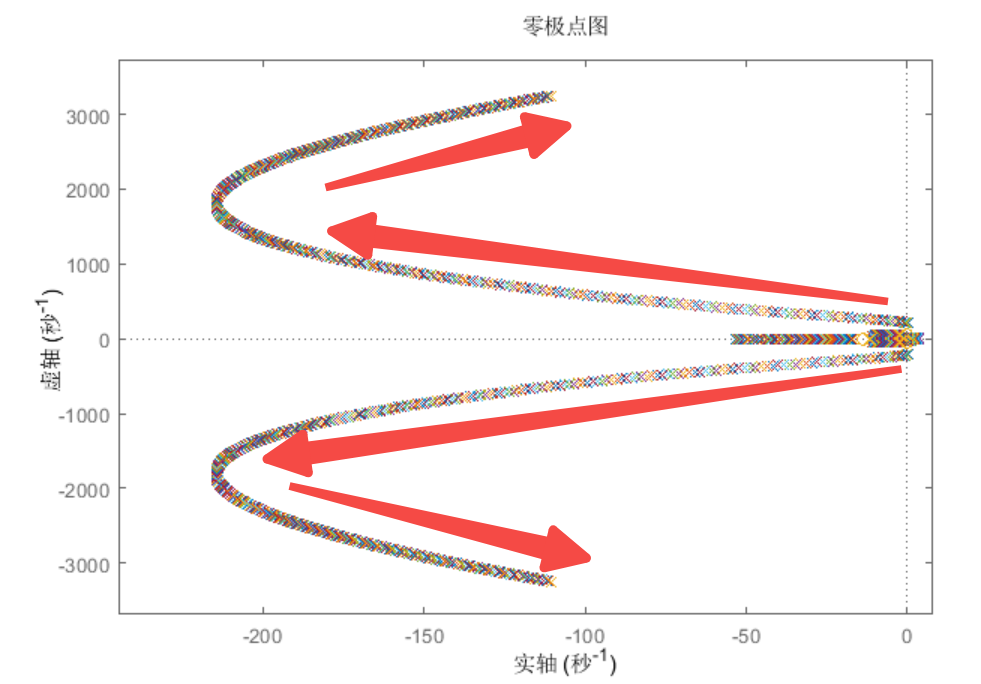
1.3.2.1 $K_v$ 增大
低频共振点:先变好,再变坏
位置环带宽:变好
高频共振点:先变好,再变坏
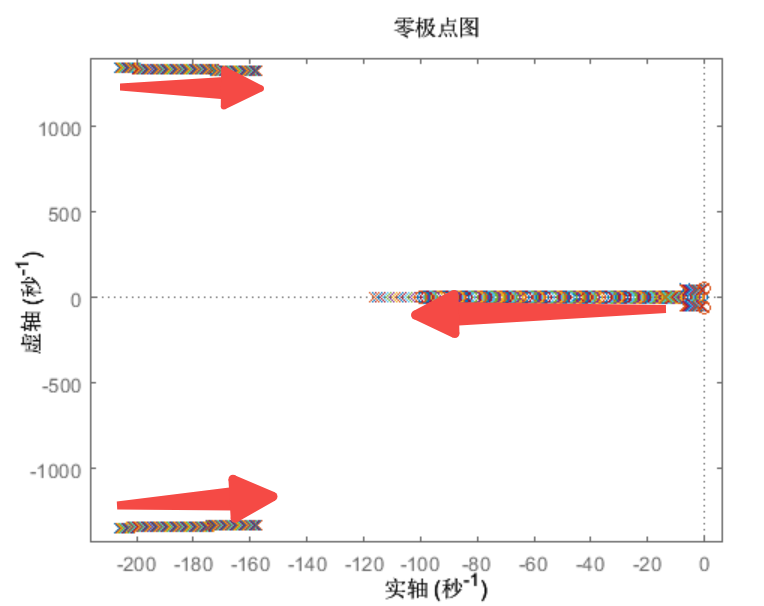
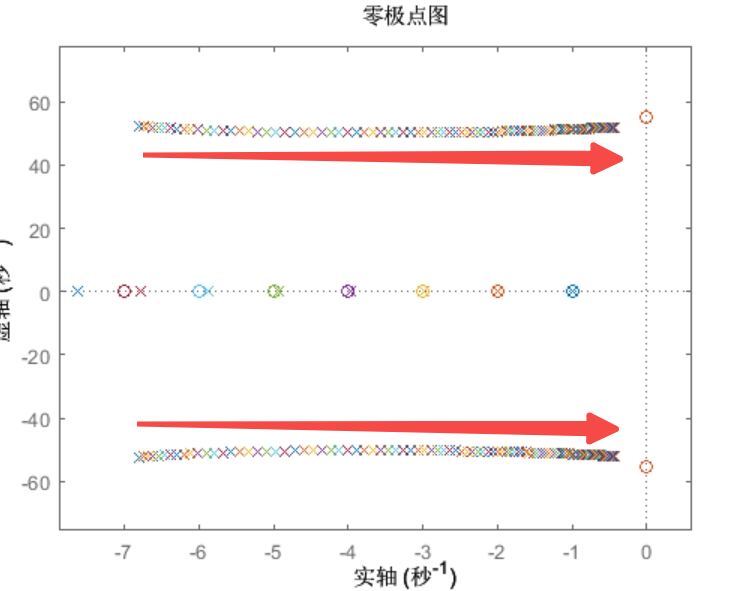
1.3.2.2 $K_i K_p$增大
低频共振点:变坏
位置环带宽:变好
高频共振点:变坏
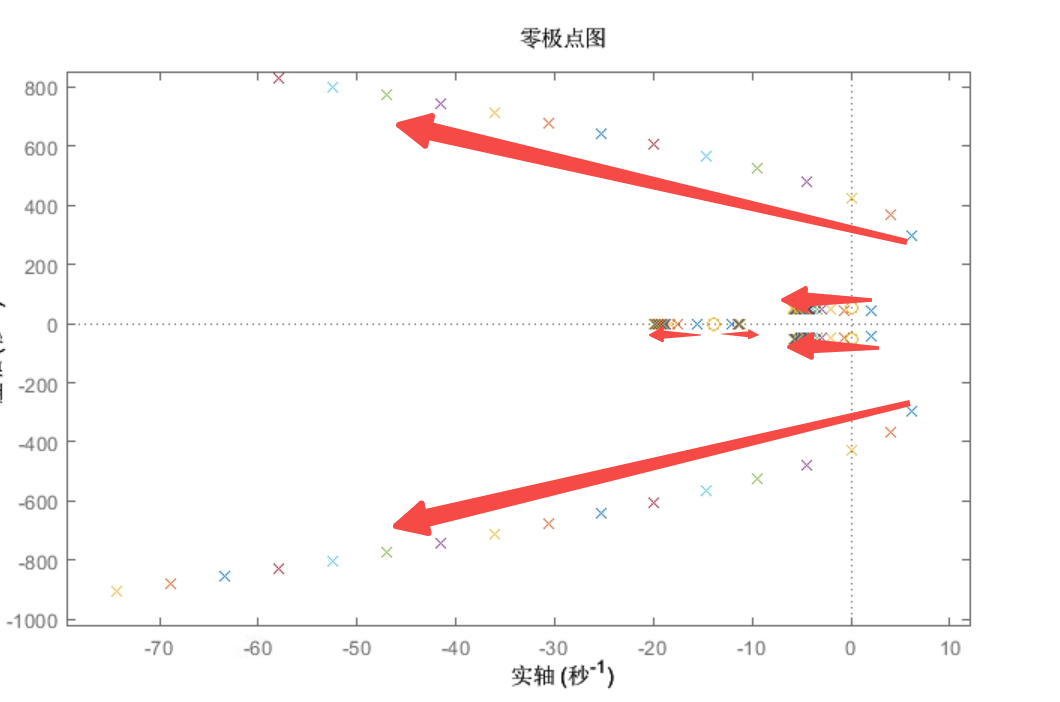
1.3.2.3 $K_t$ 增大
低频共振点:变好
高频共振点:变好
位置环带宽:变坏(影响不大)
1.4 单双惯量比较
| 参数 | 单惯量 | 双惯量 |
|---|---|---|
| Kp/Ki | 尽可能大 | 并不是越大越好 |
| Kv | 以0dB为基准设置 | 以模态为基准设置 |
| Kt | 以高频噪声为基准设置 | 以高频共振为基准设置 |
1.5 多惯量系统
1.6 实时修改惯量
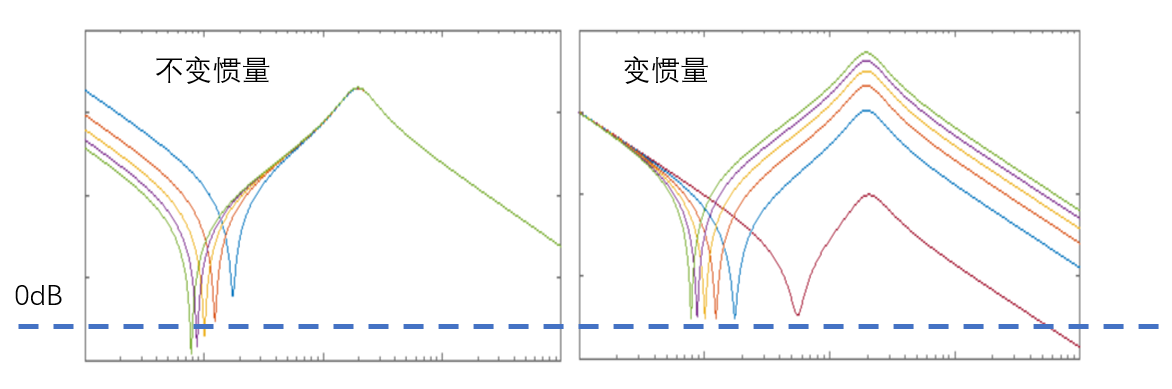
实时变惯量,能够使得低频处(等效$J_m+J_L$
惯量)的频率保持稳定。
在关节刚性和阻尼一定的情况下,模态频率处保证稳定的幅值,这对裕度的设计很有帮助,可以保证在最大负载时的参数一定能适用于其他情况。
但在高频处的截止频率会随惯量比的变化而变化,不过高频处的裕度比较好保证,一般情况下不会发生共振。
2. 实测数据
2.1 选取指标
采样负载端输出
整定时间、超调量、振动幅值、轨迹精度、快速性(带宽)
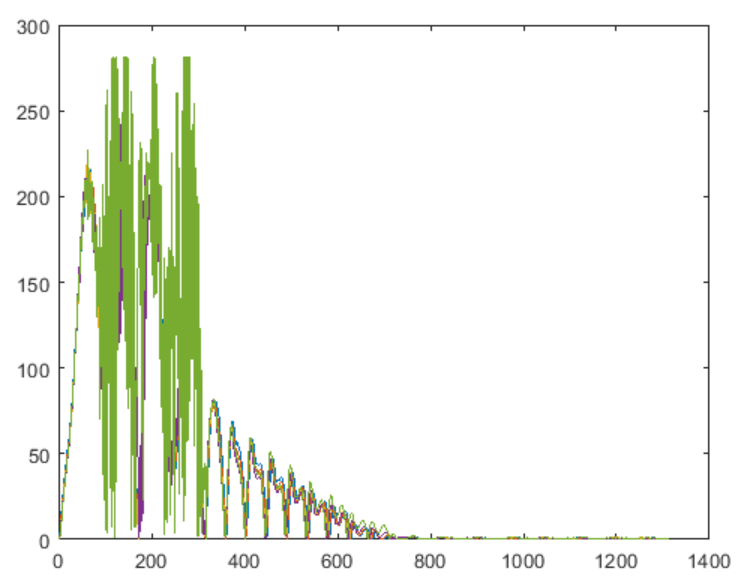
电流fft归一化最大值:判断系统是否稳定,一般 $K_v$ 过大导致,现象是异响和啸叫。电流波动大有时会误报警碰撞。
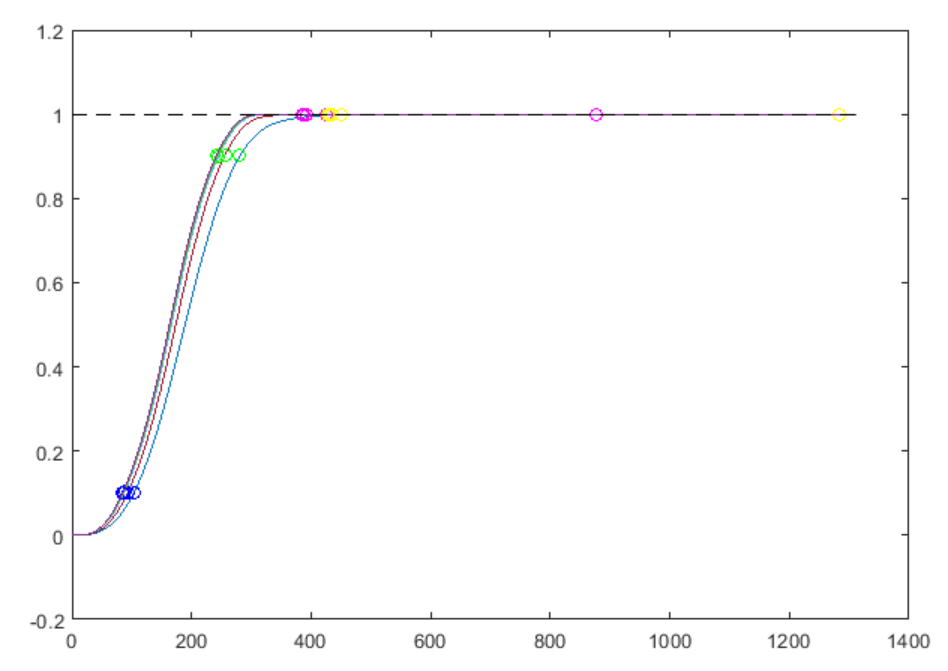
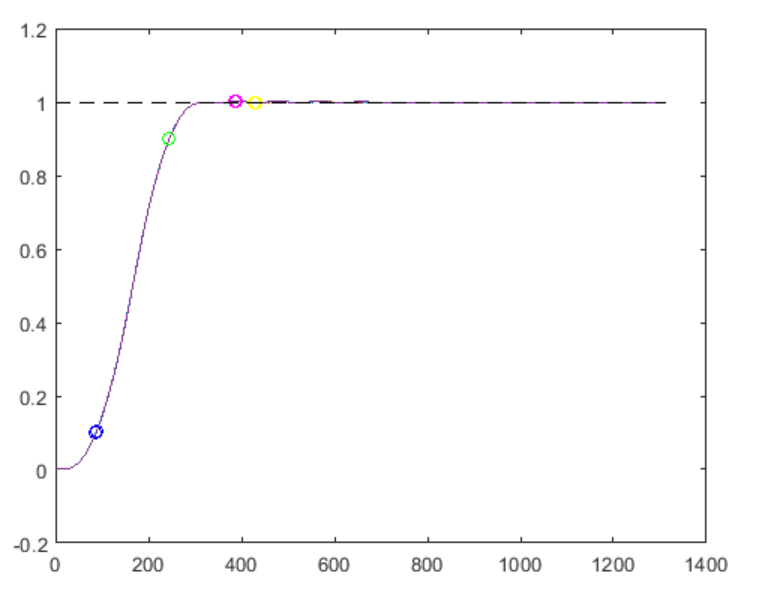
上升时间:从10%到90%所花费时间。
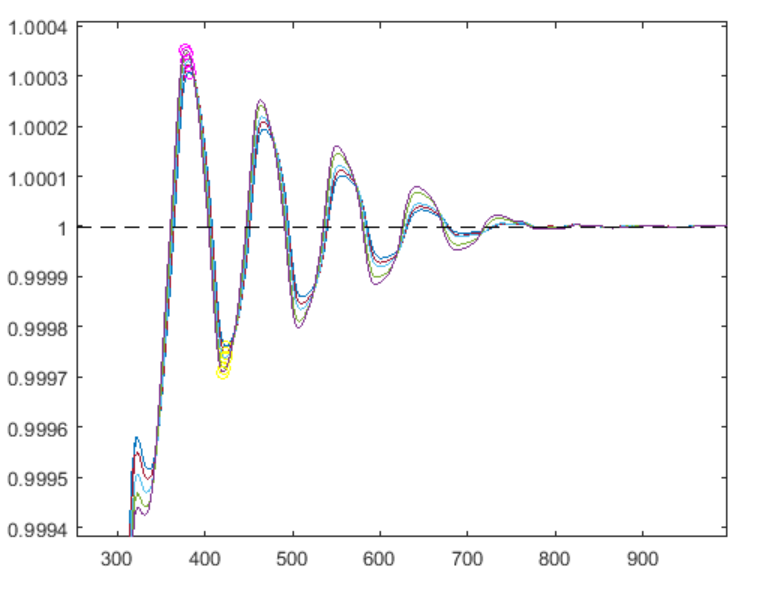
超调负调:第一次超过稳态反馈的超调量和负调量。
整定时间:误差稳定在1000个脉冲内的时间。
2.2 实验条件
实验机型Scara S20-100Z4,满载20Kg,测试J1轴,模态频率约7Hz。
选取J2轴完全伸展和90°夹角两个姿态。
| 参数 | 计划测试范围 | 取值 |
|---|---|---|
| Kv | 反共振频率到电流振荡 | 27-45Hz |
| Kp | 0到反共振频率的一半 | 12-28rad/s |
| Ki | 0到反共振频率的一半 | 10-28rad/s |
| Kt | Kv的4倍到无穷大 | 4-40倍Kv |
2.3 参数影响
2.3.1 Kp影响
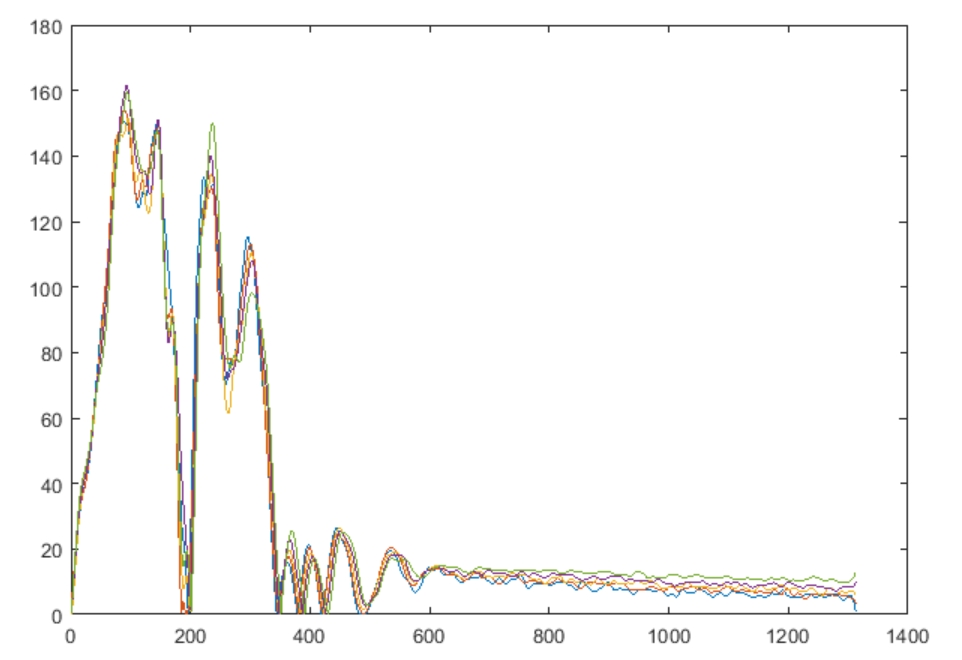
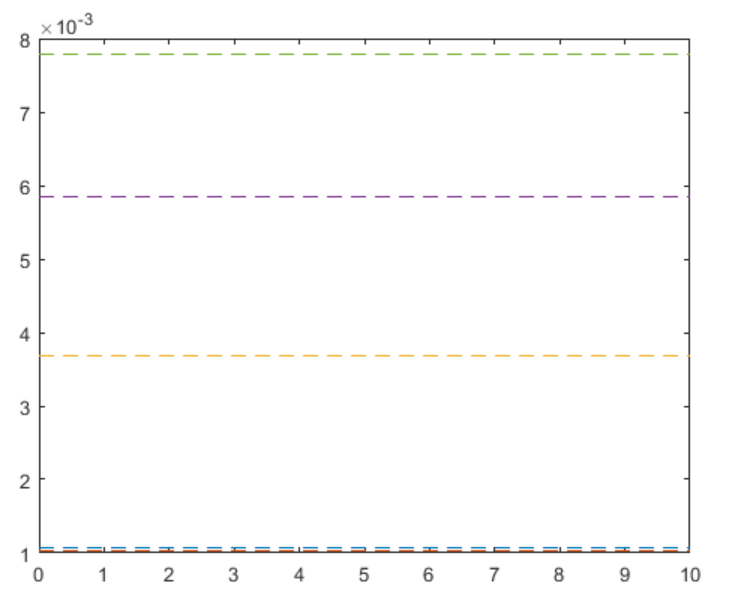
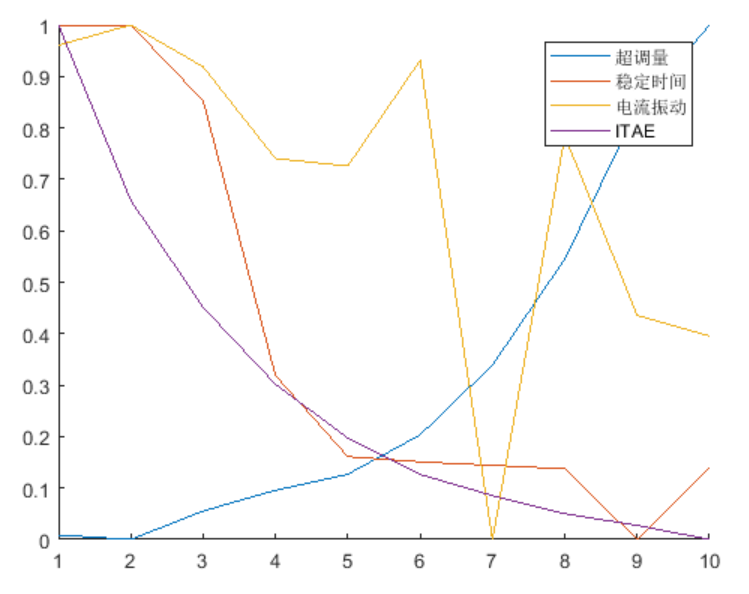
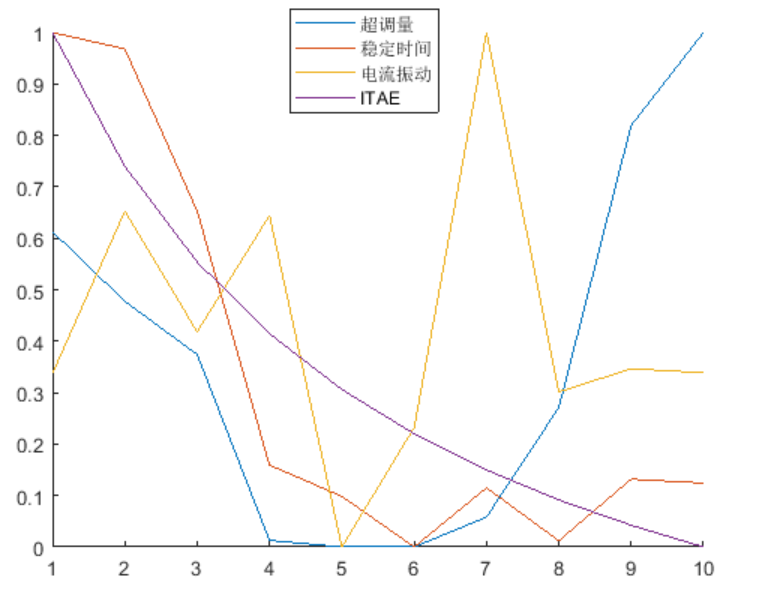
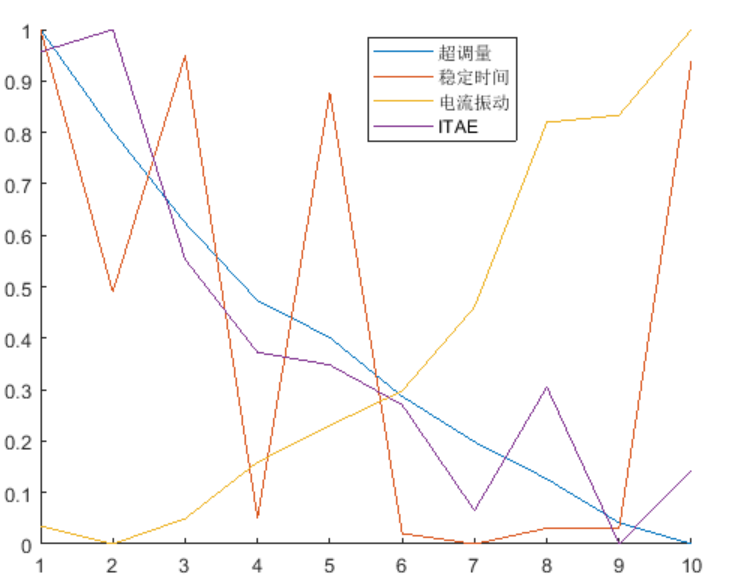
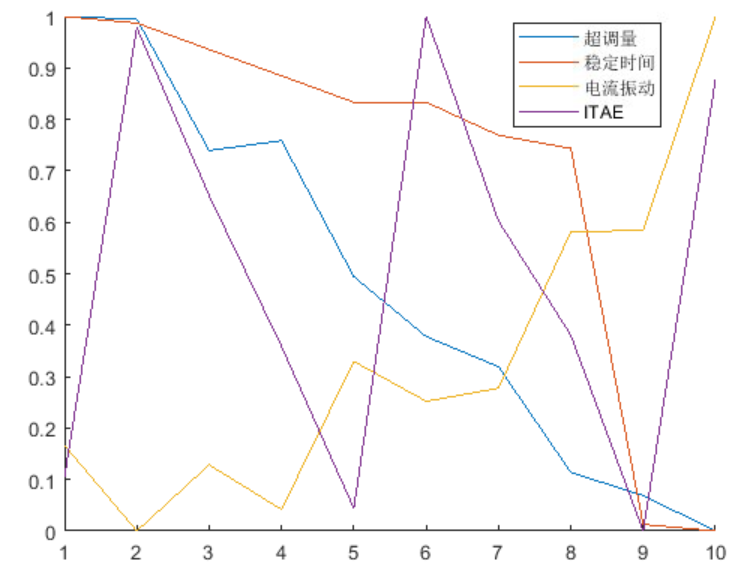
参数$K_p$ 越大上升时间越短,超调量越大,但是Kp过小静差消除很慢。
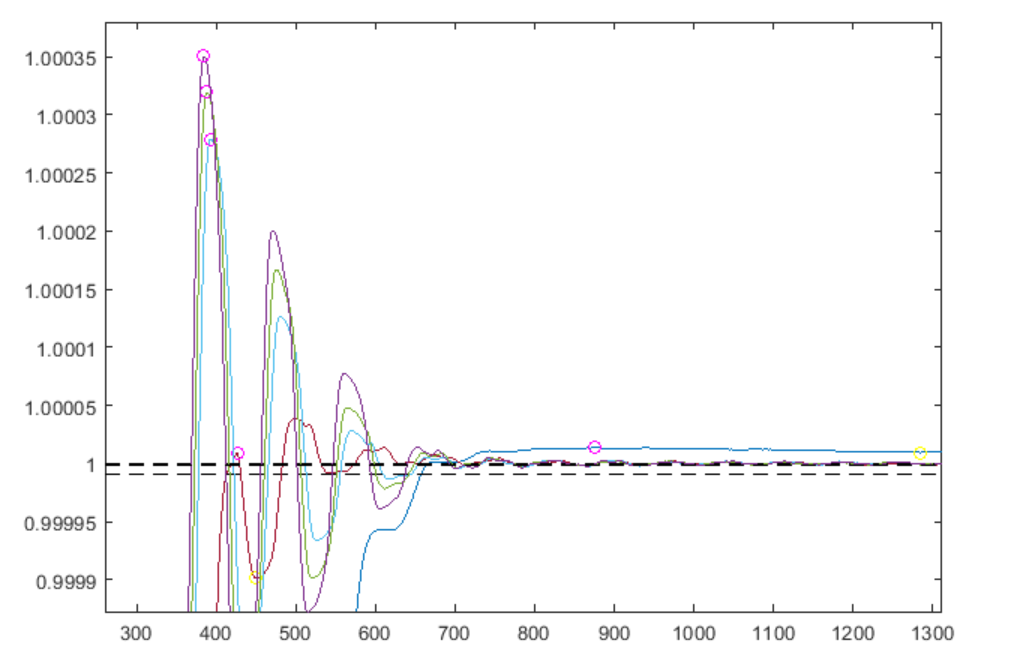
参数$K_p$ 越大最大电流越大,fft最大绝对值(电流波动)越大
2.3.2 Kv影响
参数$K_v$对上升时间影响不大,$K_v$越大超调越小,整定时间越短。
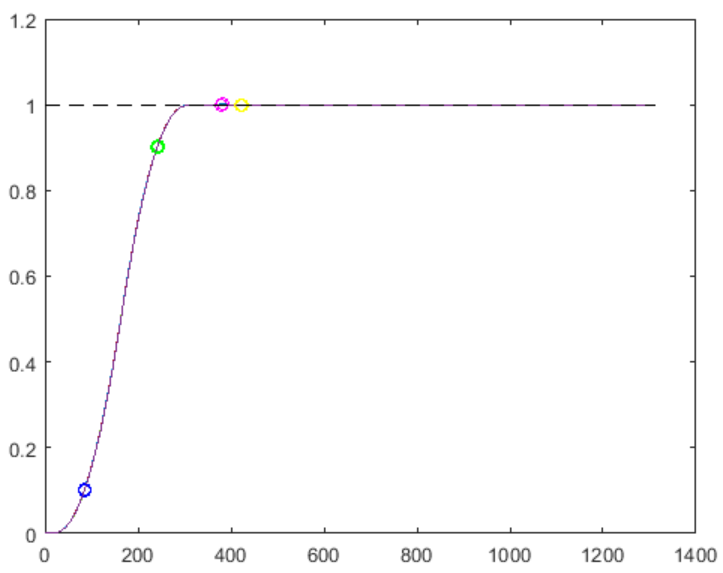
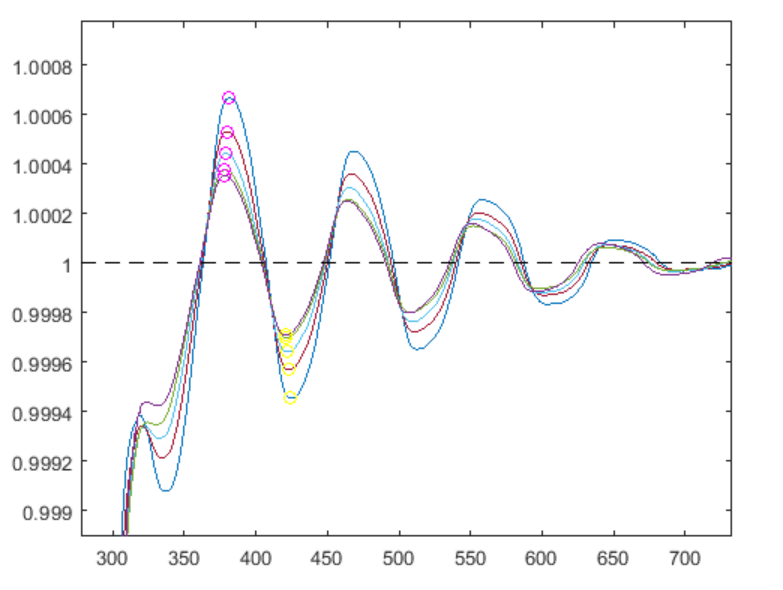
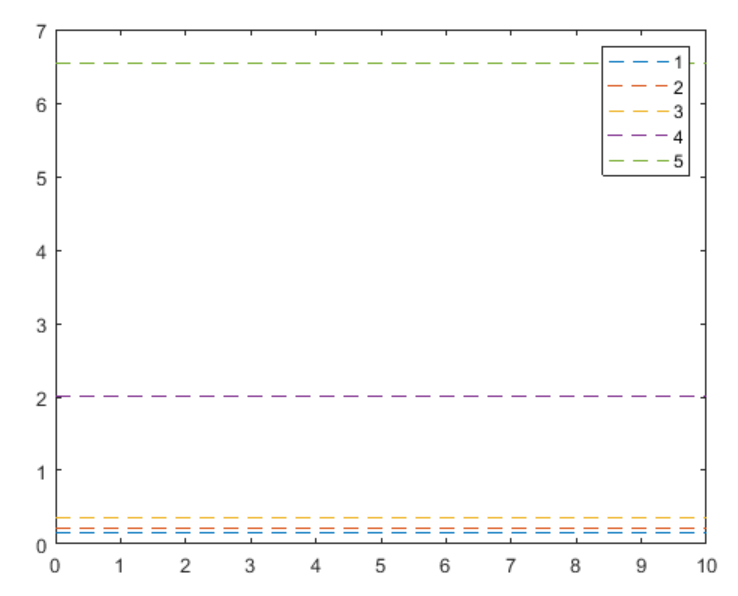
参数$K_v$越大,电流波动越大,绿色会产生啸叫。
2.3.3 Ki影响
参数$K_i$ 的影响与 $K_p$ 类似,在速度前馈完全补偿时效果完全相同,不补速度前馈时效果不如 $K_p$ 强。
参数$K_i$ 越大上升时间越短,超调量越大,稳定时间越短。
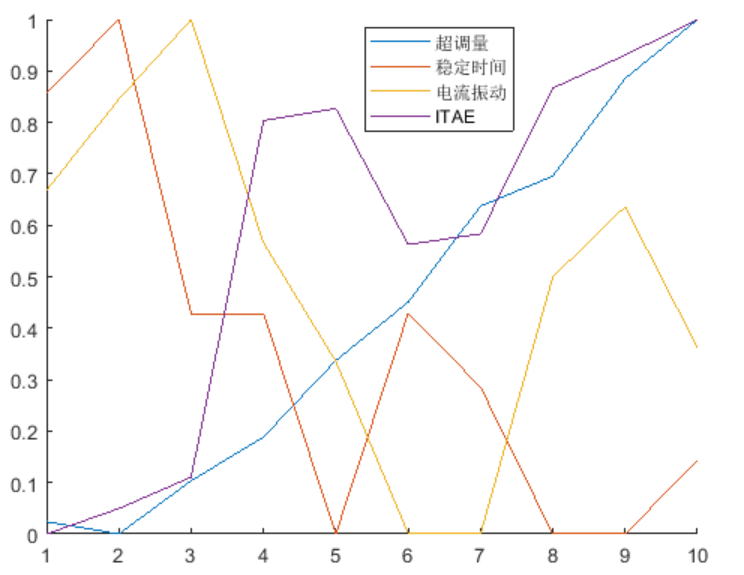
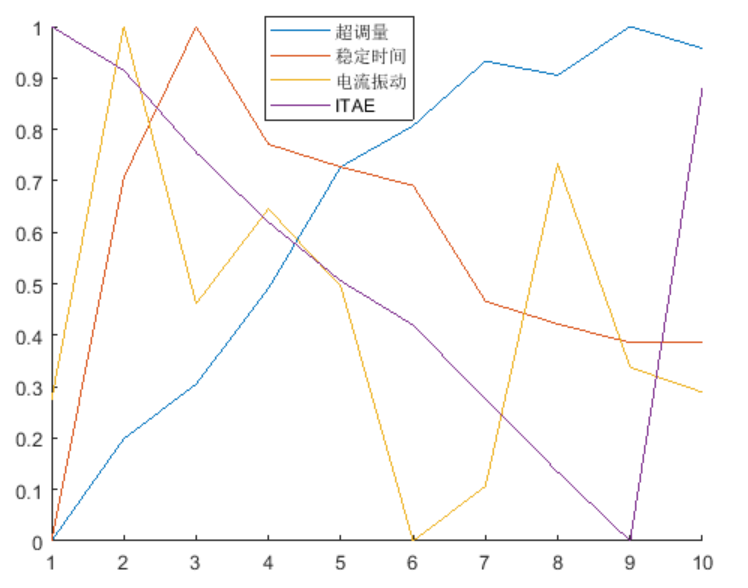
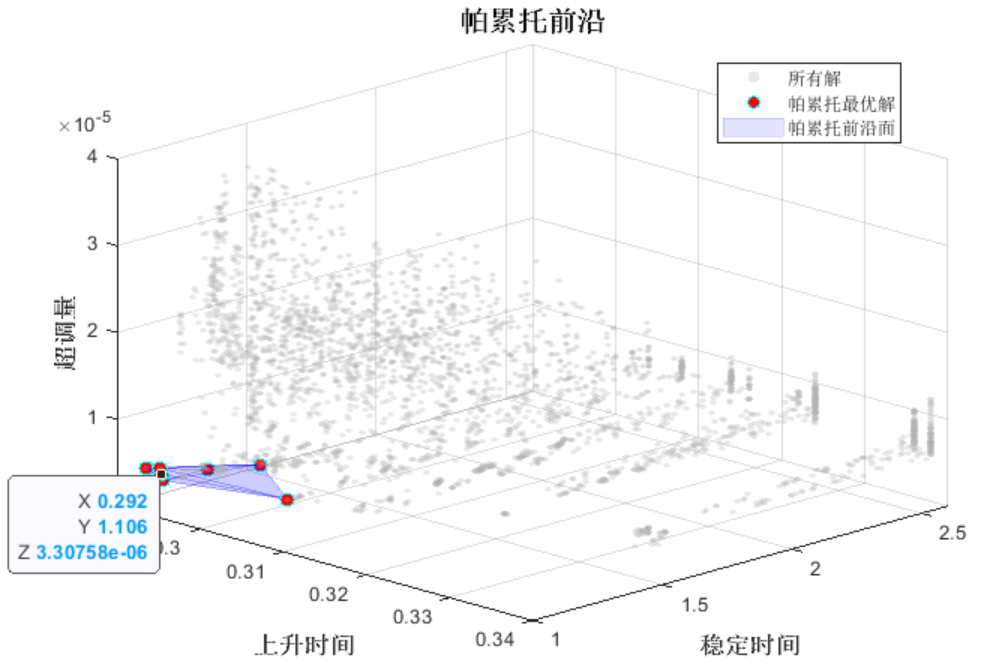
2.4 多目标寻优
相比于单目标寻优,多目标寻优过程中不依赖各指标权重,寻优结果是一组帕累托前沿。
实验数据3000组,帕累托前沿63组。
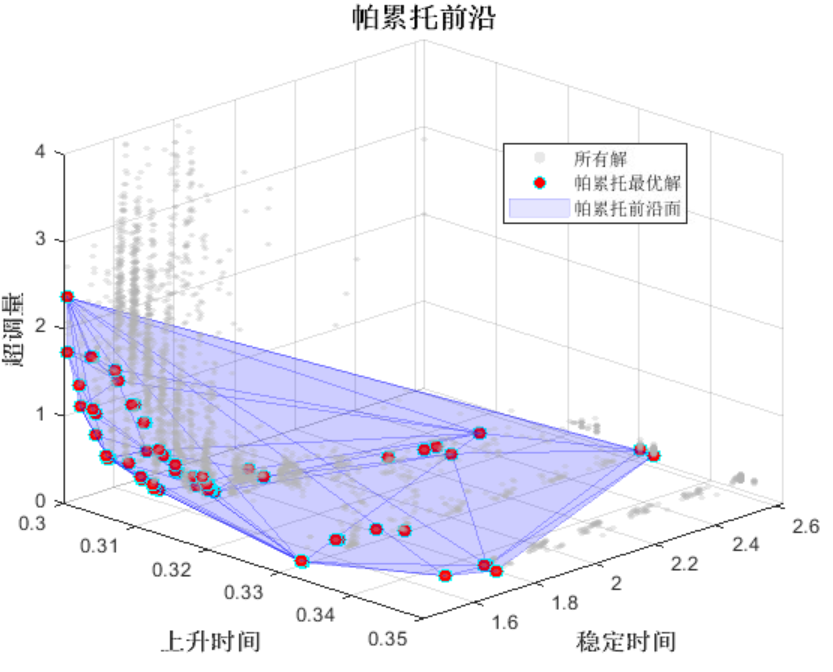
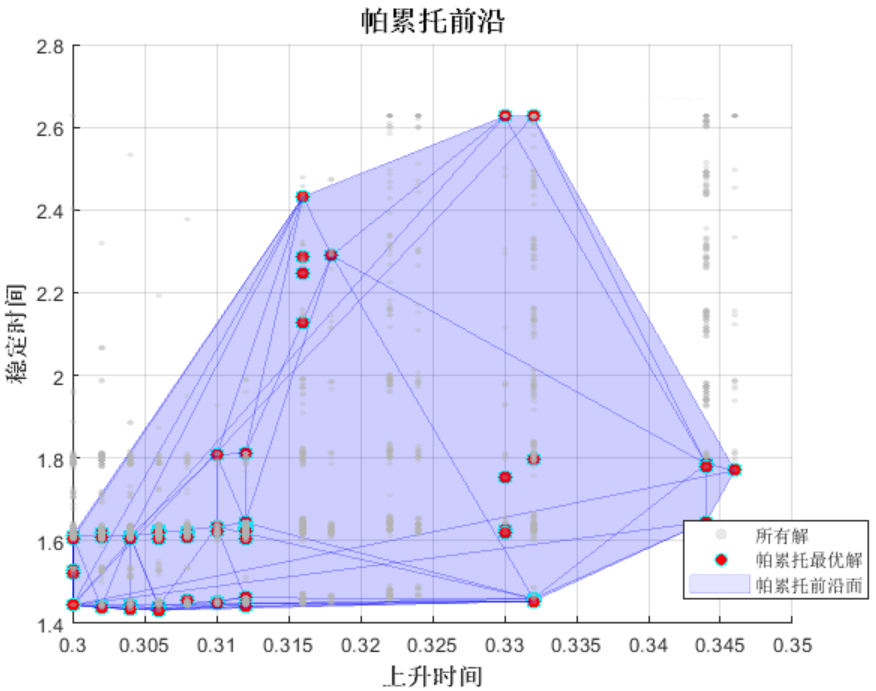
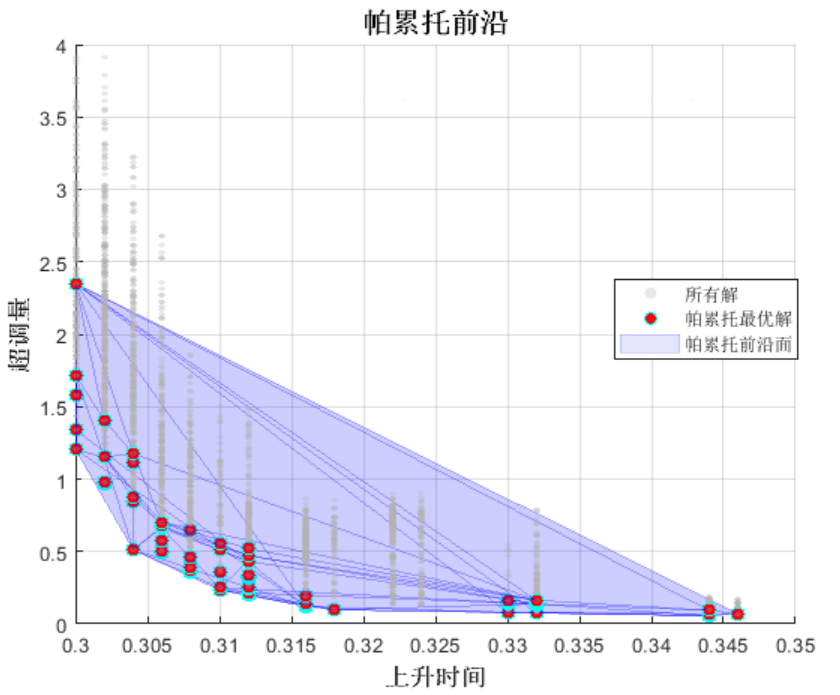
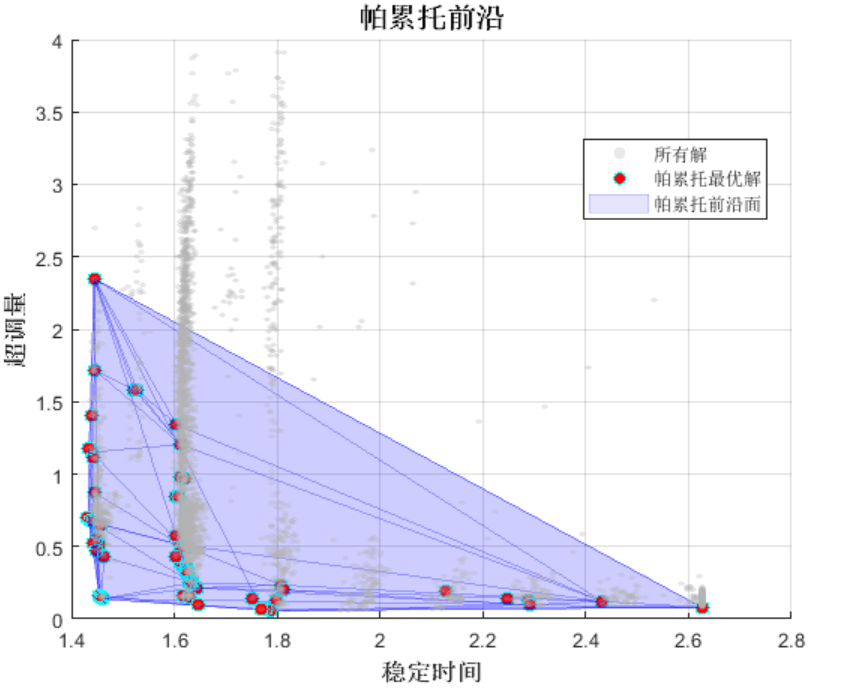
选择此点:
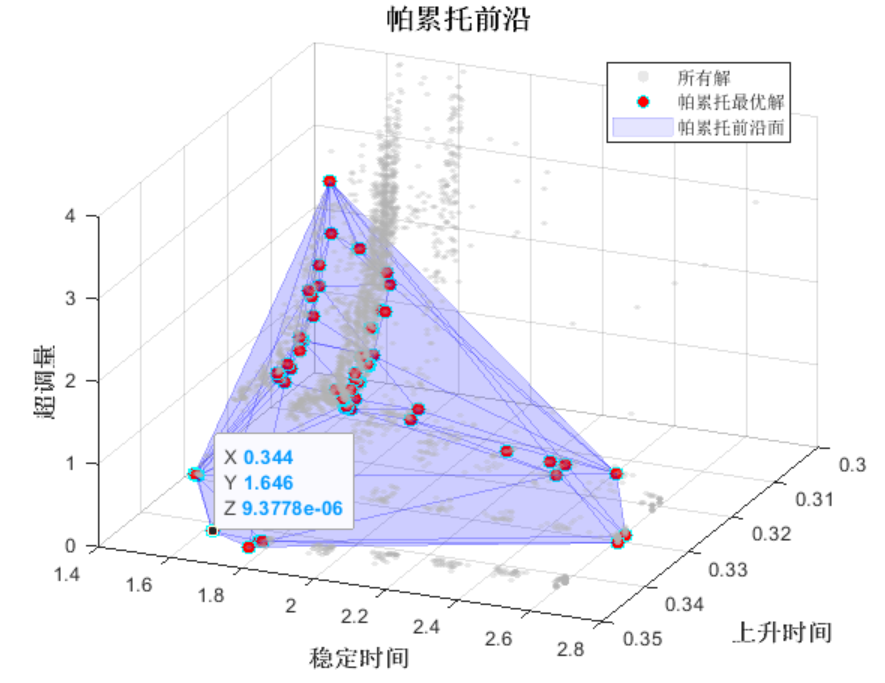
对应参数:
| Kv | 45Hz |
|---|---|
| Kp | 12rad/s |
| Ki | 35.71ms |
| Kt | 0.53ms |
另一姿态最优参数:
| Kv | 45Hz |
|---|---|
| Kp | 30rad/s |
| Ki | 100ms |
| Kt | 0.53ms |
3. H无穷指标环路整形
3.1 混合灵敏度指标
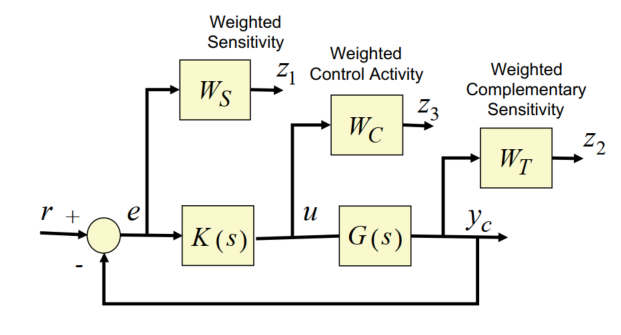
3.1.1 灵敏度传函(S)及Ws选取
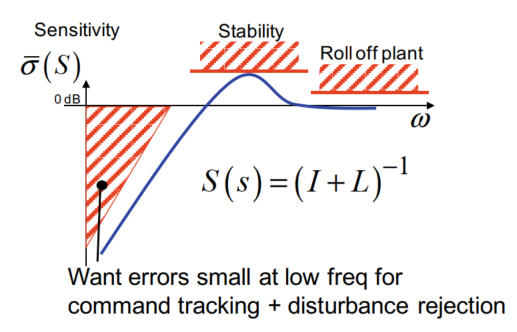
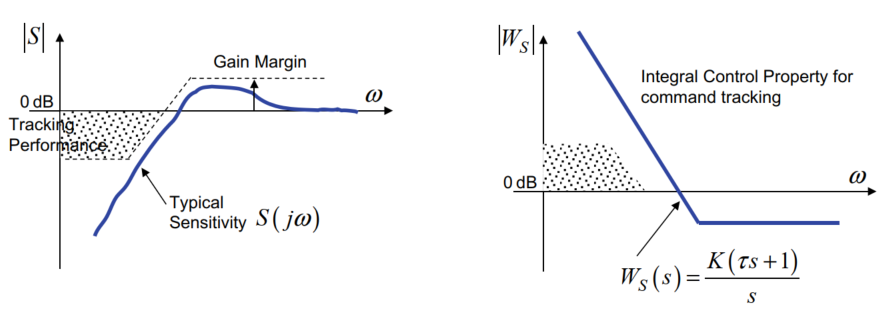
Ws在穿越频率处-3dB
3.1.2 互补灵敏度函数(T)及Wt选取
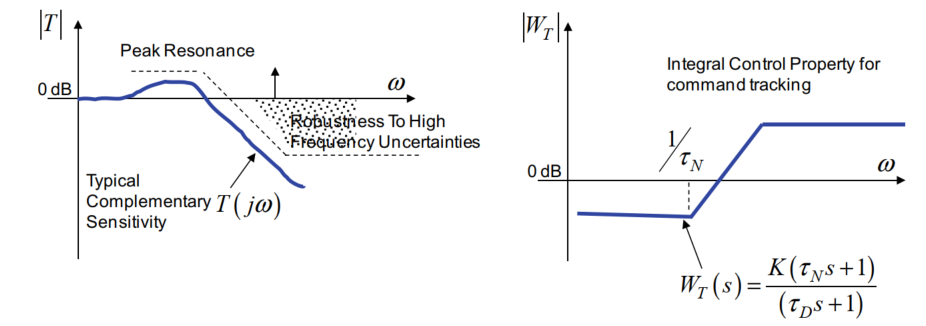
Wt在穿越频率处0dB
3.1.3 仿真
$$\|M(s)\|_{\infty}=\left\|\left[\begin{array}{c} W_{1} S \\ W_{2} K S \\ W_{3} T \end{array}\right]\right\|_{\infty}$$ $$\begin{aligned} \|S\|_{\infty} & \leq\left|W_{1}^{-1}\right| \\ \|K S\|_{\infty} & \leq\left|W_{2}^{-1}\right| \\ \|T\|_{\infty} & \leq\left|W_{3}^{-1}\right| \end{aligned}$$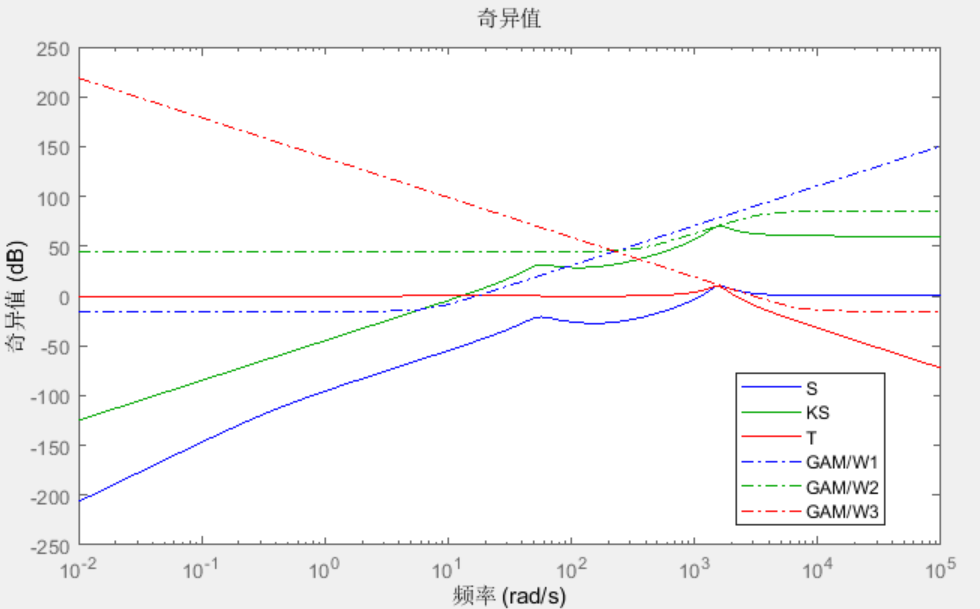
3.1.4 椭圆稳定性判据
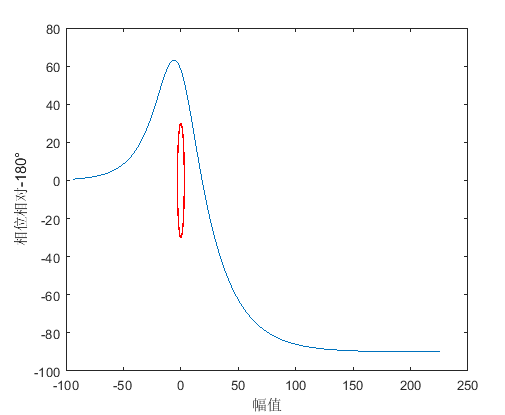
要求任意频率的曲线必须在不稳定椭圆外部,否则认为稳定性不足。
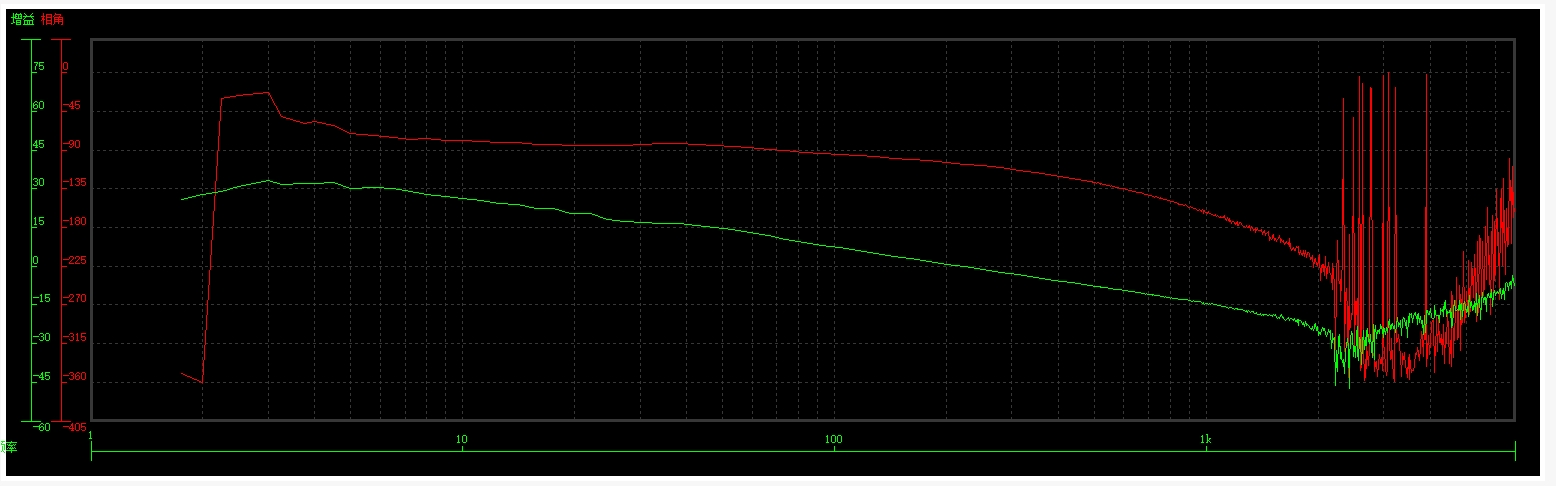
3.2 扫频与理想模型误差
对被控对象进行机械特性扫频,理论上被控对象是一个20dB/dec的积分环节,相位为-90°。
实际上,高频处系统不确定性大,很难测确,低频处由于非线性,也很难测准。
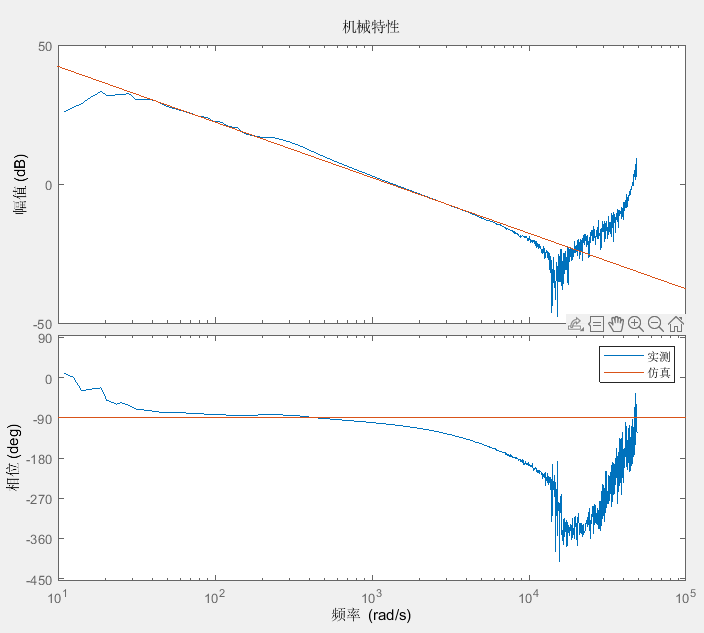
同时,扫频方式对扫频的准确影响也很大。
伺服旧机械特性分析:
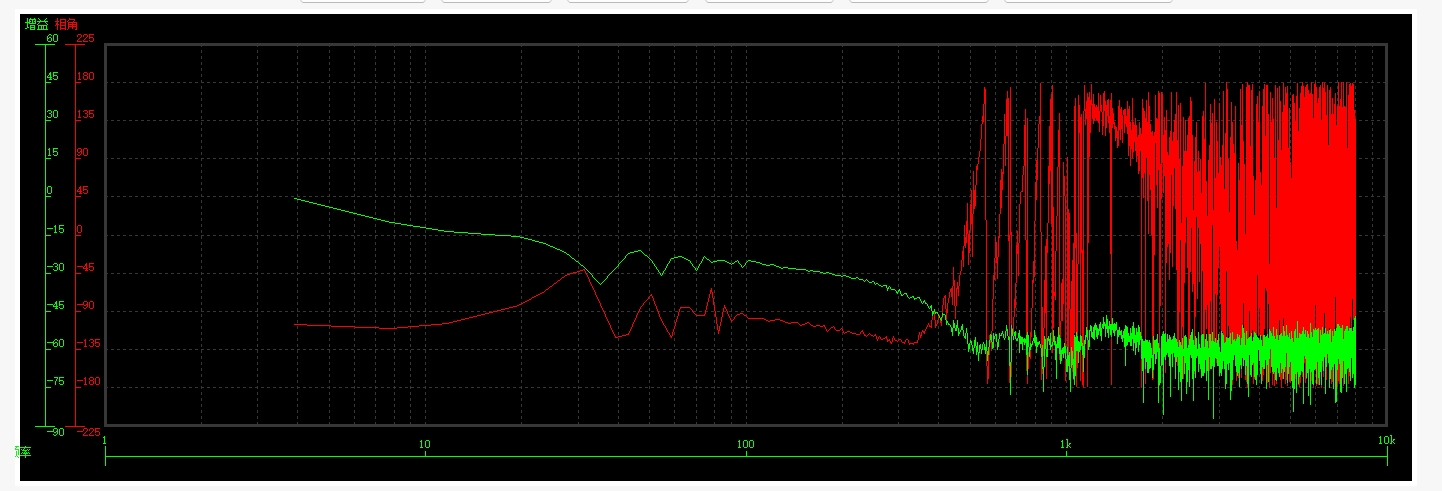
伺服新机械特性分析:
3.2.1 单惯量结果与刚性表对比
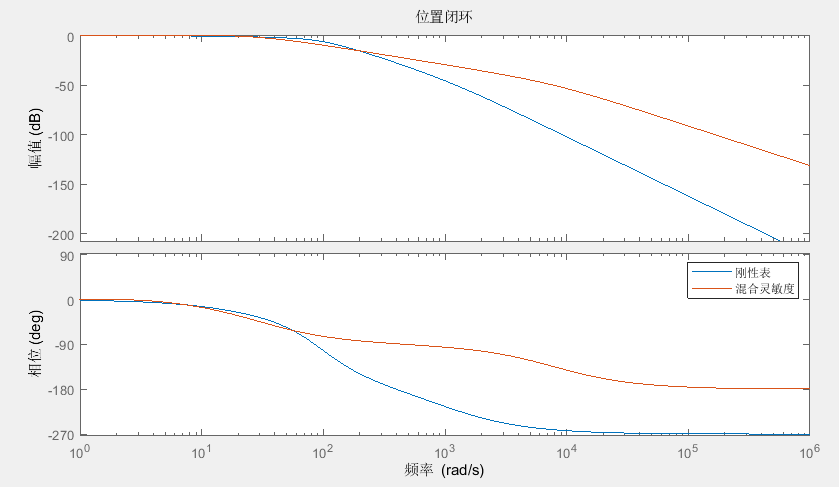
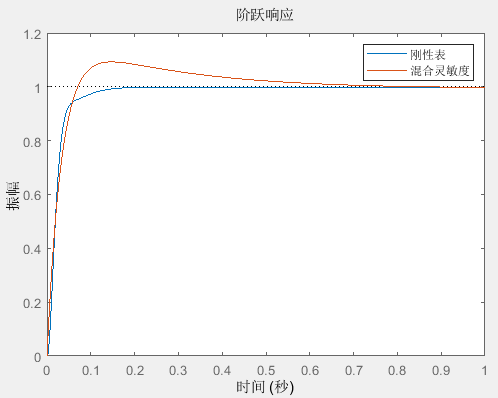
混合灵敏度指标调节的PPI参数与标准刚性表和对比如下:
| Kp | Kv | Ki | Kt | |
|---|---|---|---|---|
| 刚性表 | 40 | 0.1208 | 31.42 | 1265.82 |
| 混合灵敏度 | 2.40 | 0.0268 | 2.00 | 7969 |
3.3 整体分析
kp和ki倾向调节相近的值,这一点与刚性表类似,但灵敏度调谐更倾向于与将中频段调得比较宽,鲁棒性更好。
4. 计划和问题
计划:
时域采样位置指令和反馈,多目标优化
确定PPI参数范围,建立简化模型,首先判断参数稳定性
问题:
伺服增益参数限制,比如Ki限制只能到106ms
需要采样到PC上,在PC上处理数据和下发move指令
采集末端位置指令和反馈
是否变惯量?参数是否查表?要区分几种工况?

